Verbesserter Erkennungsalgorithmus: 30 % weniger Fehlalarme, größere Reichweite und 35 % mehr echte Erkennungen in der Ferne
Wir haben eine verbesserte Version unseres Algorithmus zur Erkennung stehender Fahrzeuge eingeführt. In Tests mit realen Aufnahmen von Autobahnkameras reduzierte er Fehlalarme um rund 30 % und steigerte die Erfolgsquote bei weit entfernten Erkennungen um 35 % – bei Fahrzeugen, die am Ende des Kamerabilds nur wenige Pixel einnehmen. Mit dem Update wächst die Erkennungsreichweite: Das System erkennt jetzt noch kleinere, weiter entfernte Fahrzeuge.
Was ist neu
Präzisere Bildstabilisierung. Kamerawackeln bei Wind oder vorbeifahrenden Lkw löst nicht mehr annähernd so viele Fehlalarme aus.
Kamerabewegungen und Szenenwechsel werden erkannt. Schwenken oder Zoomen der Kamera, einsetzender Regen, Dämmerung oder das Umschalten in den IR-Nachtmodus werden erkannt und das System passt sich schnell an – ohne lange Erkennungspause. Das Risiko, ein Fahrzeug zu verlieren, das kurz vor der Änderung angehalten hat, ist deutlich geringer.
Zusätzliche Prüfstufen. Wir haben weitere Stufen ergänzt, die jeden Erkennungskandidaten aus mehreren Blickwinkeln bewerten – darunter unser eigenes lokales neuronales Netz, das unser Unternehmen seit 2018 entwickelt und mit Hunderttausenden realer Verkehrsereignisse trainiert hat – kein KI-Dienst eines Drittanbieters. Die Daten verlassen den Server nicht – alles läuft lokal. Schatten, Sonnenreflexe, Spiegelungen auf nasser Fahrbahn und bewegte Bäume werden so weitaus häufiger herausgefiltert, bevor sie den Operator erreichen.
Größere Erkennungsreichweite. Das System erkennt jetzt noch kleinere und weiter entfernte Fahrzeuge als bisher. Weit entfernte Objekte erhalten besondere Aufmerksamkeit – sie werden von anderen Algorithmen ausgewertet als Objekte nahe der Kamera. Selbst ein Fahrzeug von nur wenigen Pixeln wird jetzt zuverlässiger erfasst.
Und das alles bei vergleichbarer Serverlast wie bisher – das Update erfordert keine neue Hardware.
Was das für Operatoren bedeutet
Weniger unnötige Meldungen und mehr echte Ereignisse, die rechtzeitig gemeldet werden – auch die am weitesten entfernten. Operatoren können sich auf das Wesentliche konzentrieren: ein Fahrzeug, das dort angehalten hat, wo es nicht sollte.
Beispiele für Erkennungen auf große Entfernung
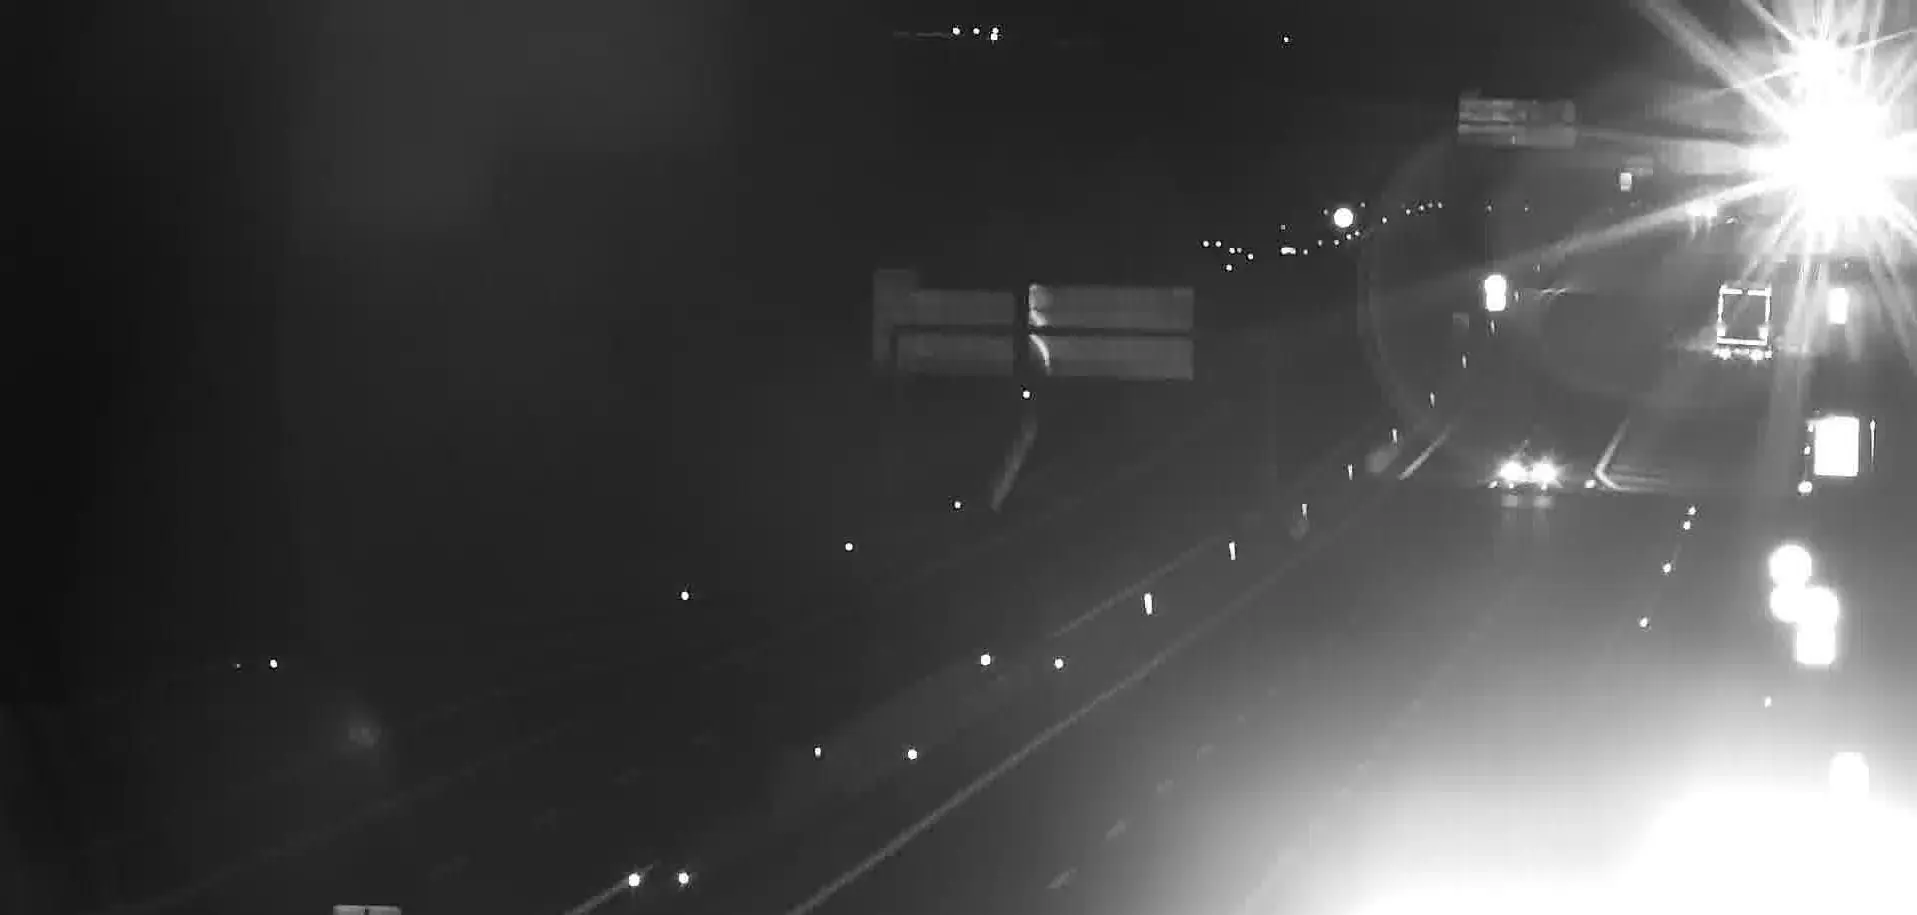
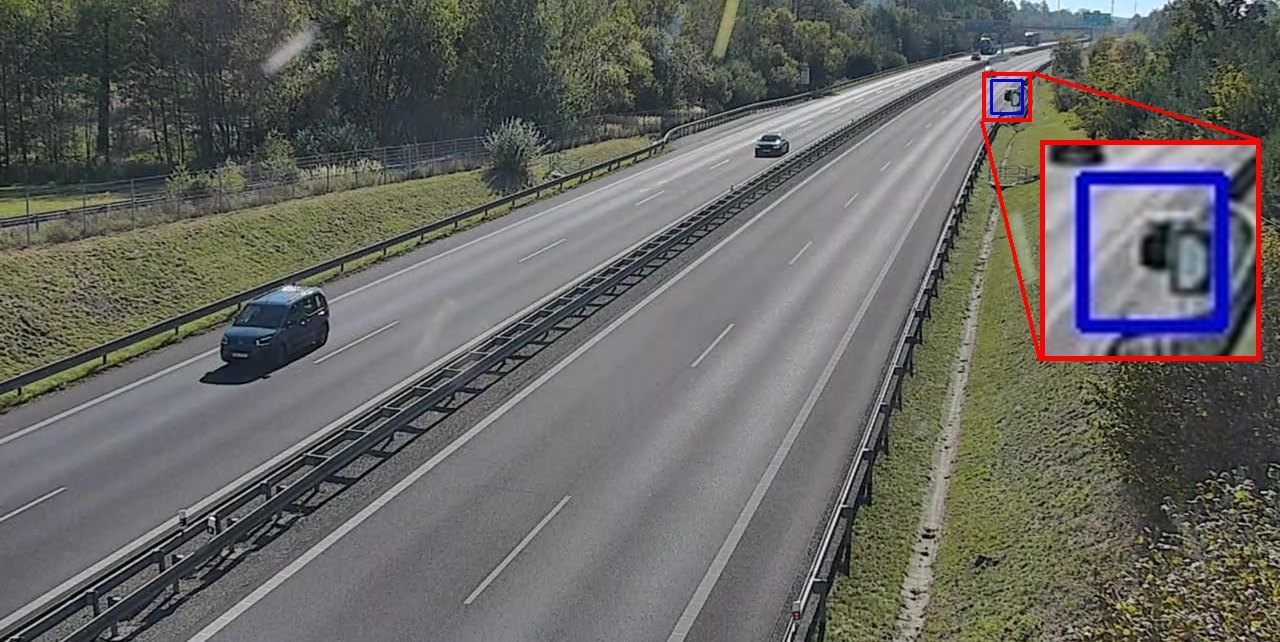
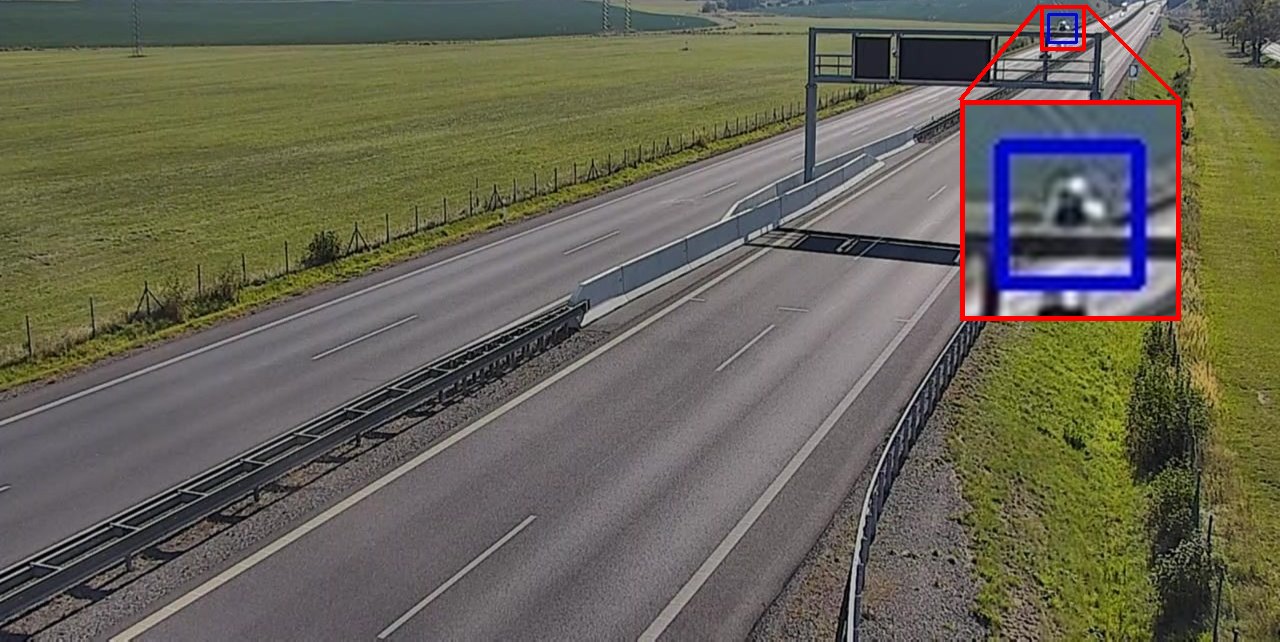
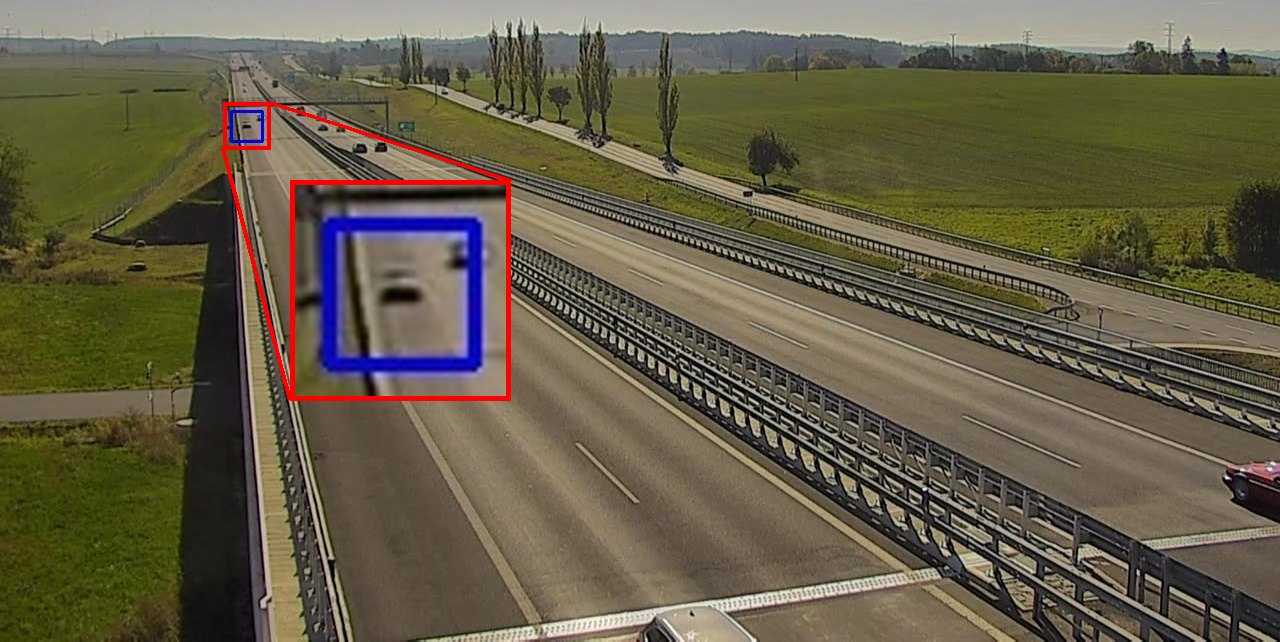
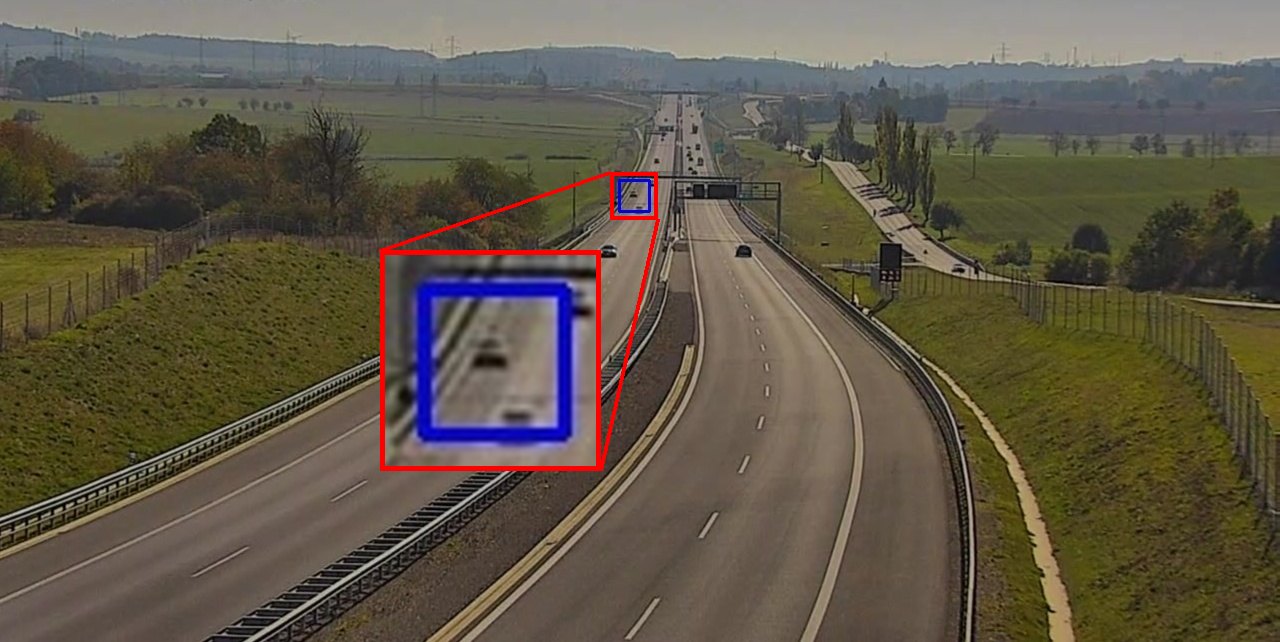
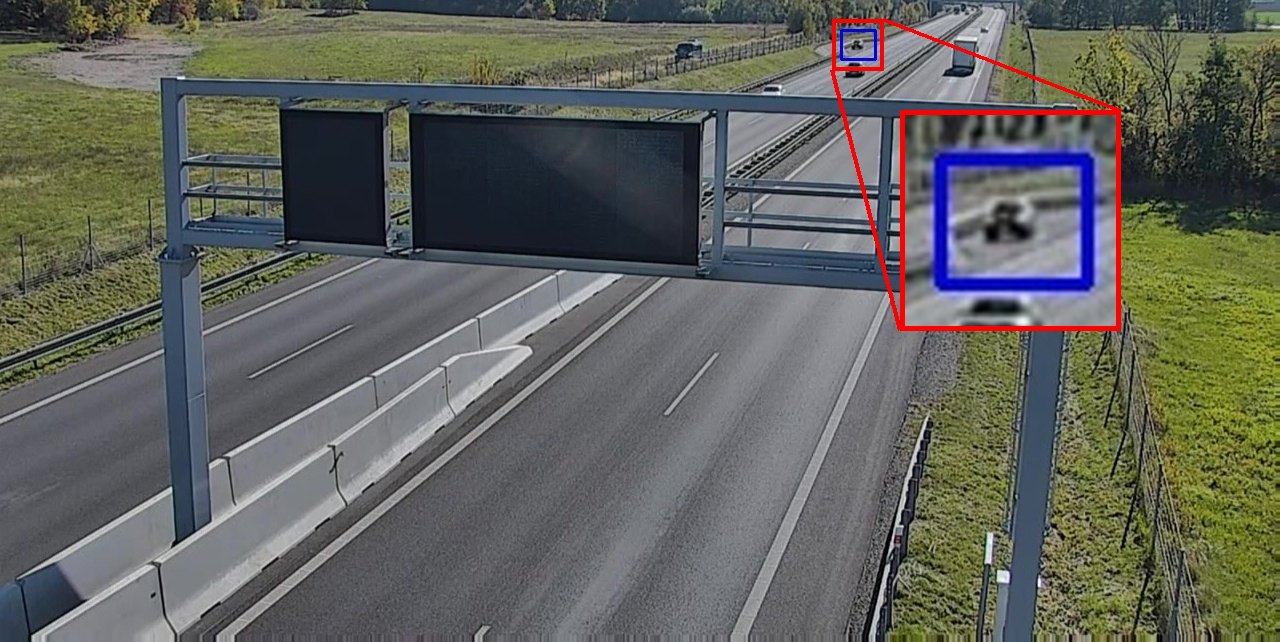
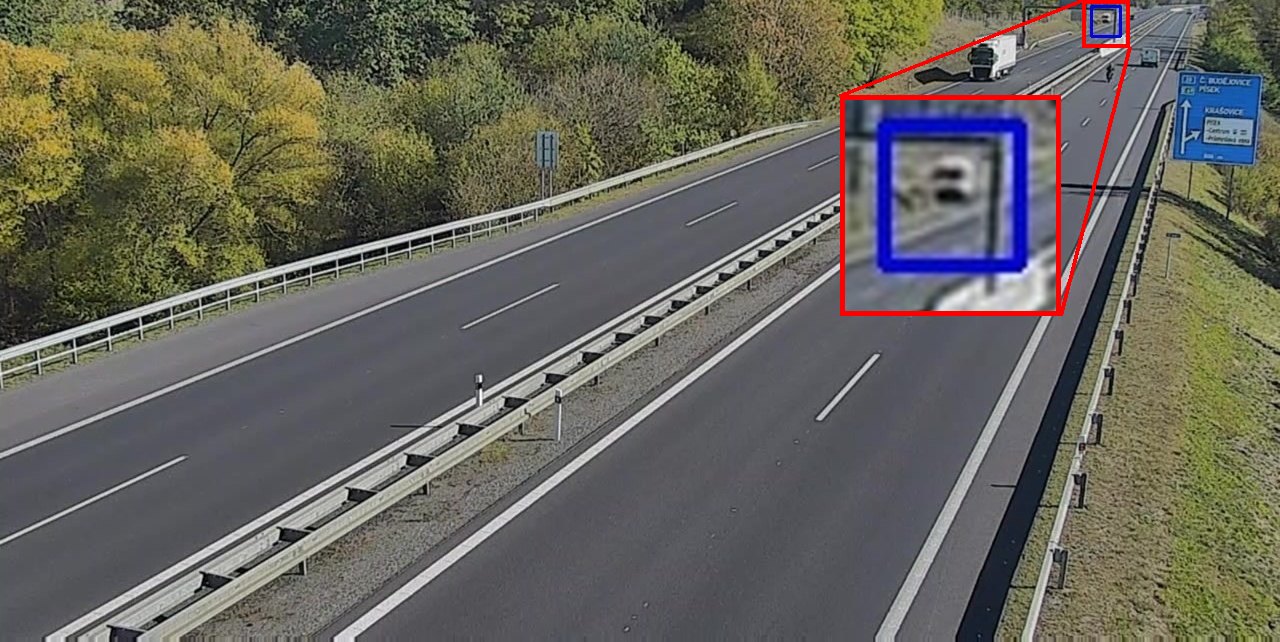
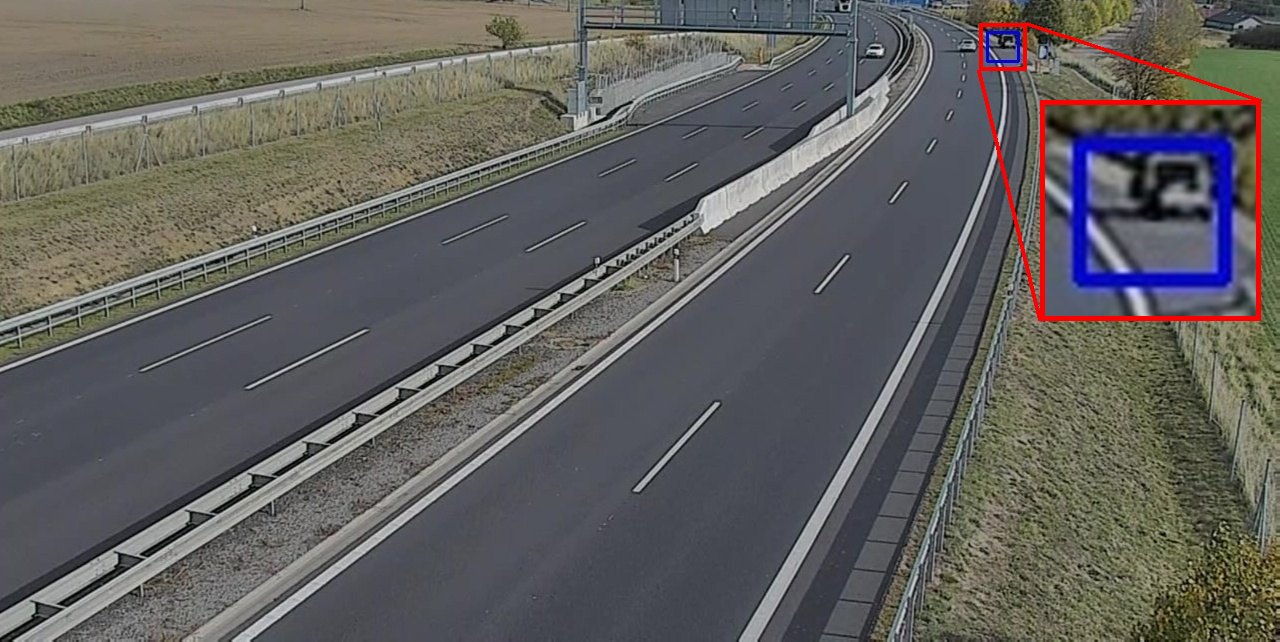
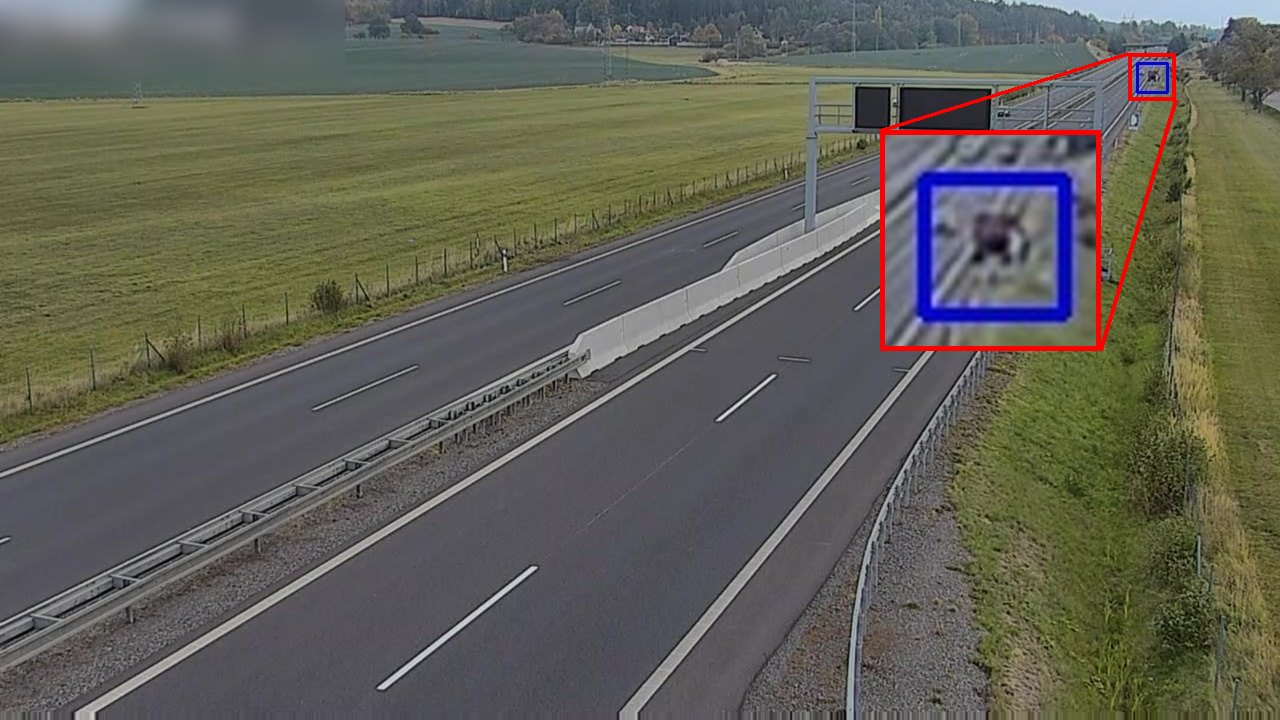
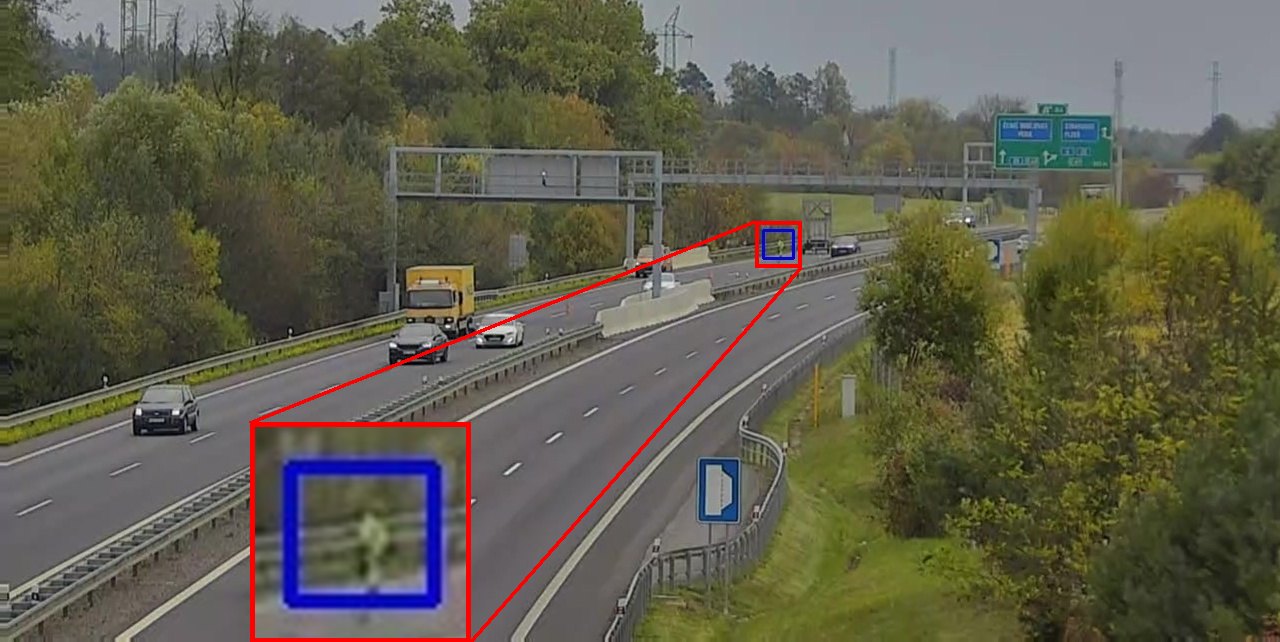
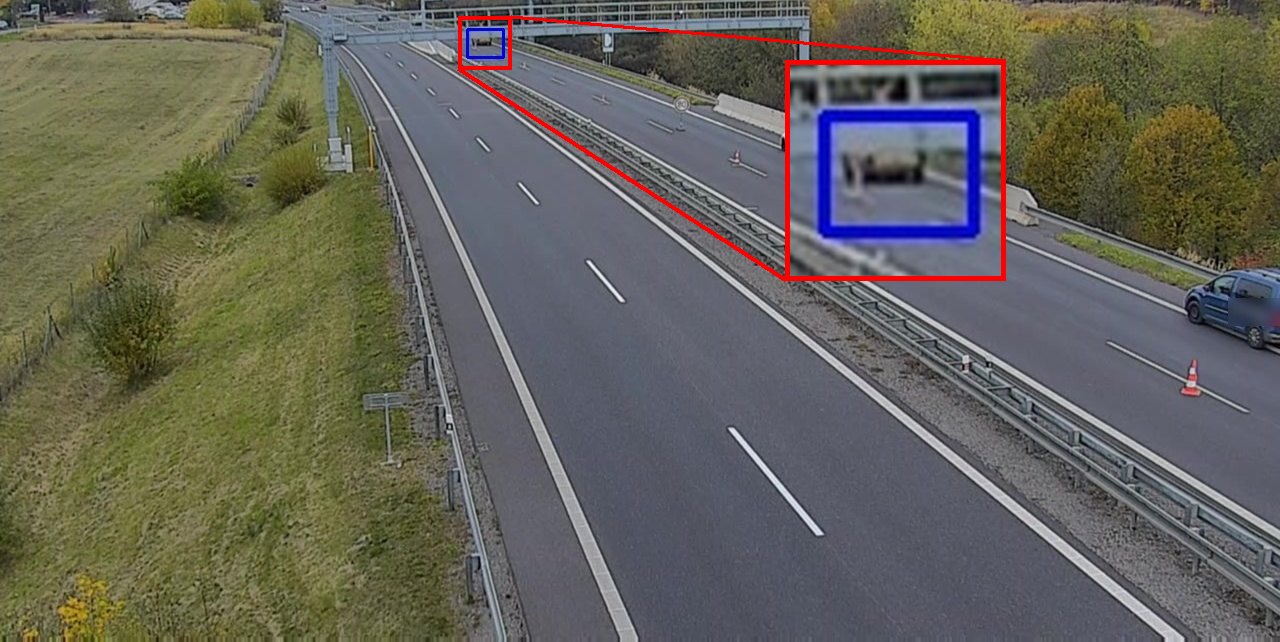
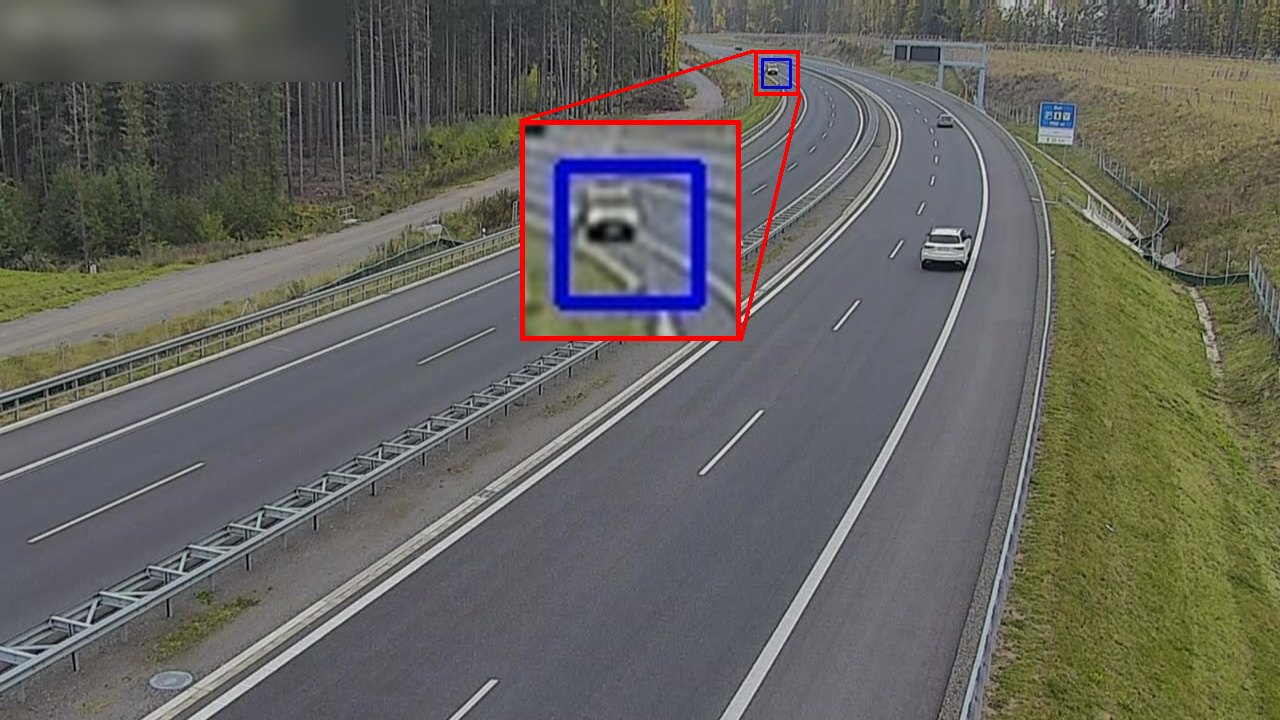
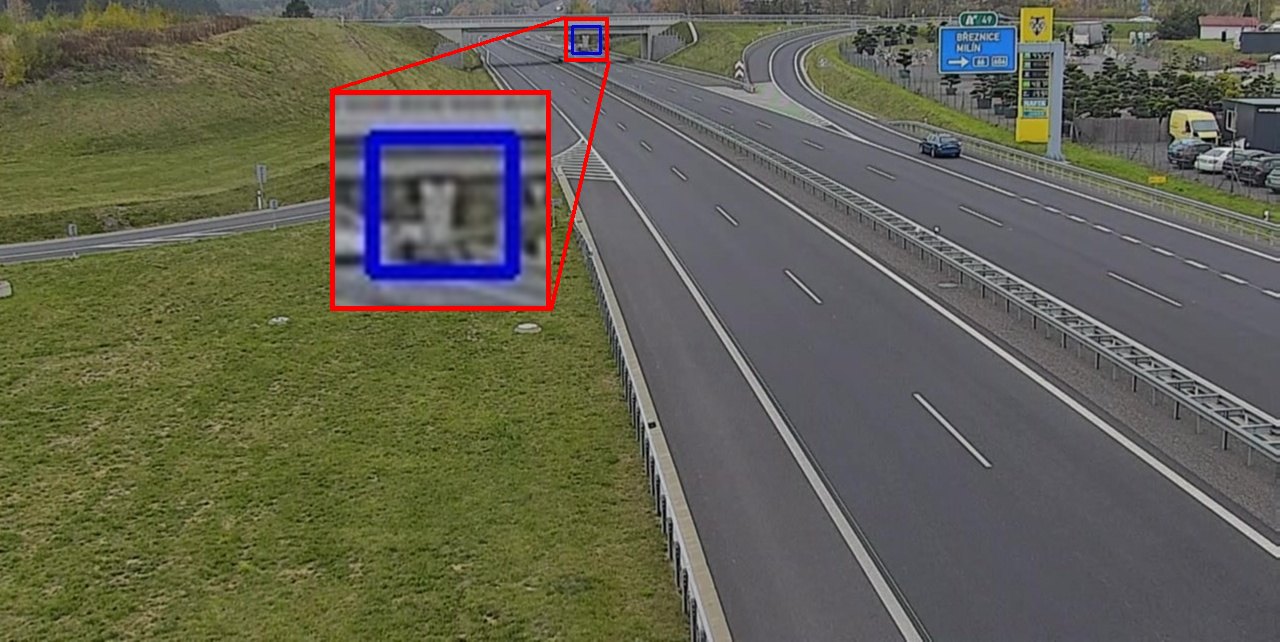
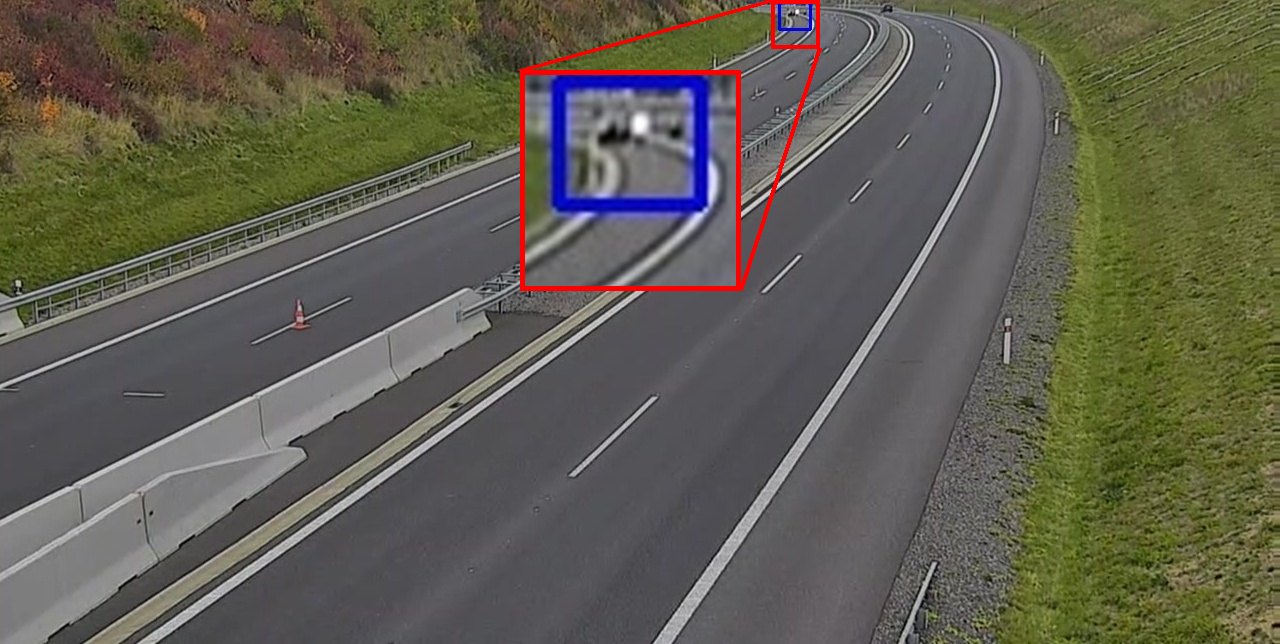
Echte Erkennungen von Autobahnkameras nach dem Update. Der rote Rahmen zeigt vergrößert, was das System erkannt hat – oft ein Objekt von nur wenigen Pixeln.
Weit entferntes stehendes Fahrzeug an einem sonnigen Tag Das Fahrzeug hielt weit von der Kamera entfernt und belegt im Bild nur wenige Pixel. Der verbesserte Algorithmus erkennt es dennoch zuverlässig.Stehendes Fahrzeug fast am Horizont Das Fahrzeug ist so weit entfernt, dass es fast mit dem Hintergrund verschmilzt. Trotzdem erkannte das System es als stehendes Objekt.Weit entferntes stehendes Fahrzeug auf einer langen geraden Autobahn Ein so weit entferntes Fahrzeug im Kamerabild wird leicht übersehen. Dank der größeren Erkennungsreichweite erkennt das System es jetzt.Weit entferntes stehendes Fahrzeug in offener Landschaft Weit entfernte Objekte erhalten besondere Aufmerksamkeit – sie werden von anderen Algorithmen ausgewertet als Objekte nahe der Kamera.Stehendes Fahrzeug, nur wenige Pixel groß Im Kamerabild ist das Fahrzeug nur ein kleiner Punkt. Das vergrößerte Detail zeigt, was das System erkannt hat.Weit entferntes stehendes Fahrzeug im Herbst Das Fahrzeug hielt weit von der Kamera entfernt und belegt im Bild nur wenige Pixel. Der verbesserte Algorithmus erkennt es dennoch zuverlässig.Weit entferntes stehendes Fahrzeug auf einer kurvigen Autobahn Ein so weit entferntes Fahrzeug im Kamerabild wird leicht übersehen. Dank der größeren Erkennungsreichweite erkennt das System es jetzt.Weit entferntes stehendes Fahrzeug bei bedecktem Himmel Weit entfernte Objekte erhalten besondere Aufmerksamkeit – sie werden von anderen Algorithmen ausgewertet als Objekte nahe der Kamera.Person auf der Autobahn weit von der Kamera Nicht nur Fahrzeuge: Das System erkannte auch eine Person auf der Autobahn weit von der Kamera – eine Situation, von der der Operator sofort wissen muss.Stehendes Fahrzeug am oberen Bildrand Das Fahrzeug befindet sich ganz oben im Bild, wo jedes Objekt winzig ist. Die Erkennung erweitert so die effektive Reichweite der Kamera.Weit entferntes stehendes Fahrzeug auf einer Autobahn durch den Wald Das Fahrzeug hielt weit von der Kamera entfernt und belegt im Bild nur wenige Pixel. Der verbesserte Algorithmus erkennt es dennoch zuverlässig.Stehendes Fahrzeug ganz hinten im Bild Ein kleines Fahrzeug ganz hinten im Kamerabild, erkannt dank der größeren Erkennungsreichweite.Stehendes Fahrzeug am Bildrand Das Fahrzeug befindet sich am Bildrand, wo es leicht übersehen wird. Das System erkannte es dennoch als stehendes Objekt.
Testen Sie es mit Ihrem eigenen Video
Möchten Sie sehen, wie unsere Software arbeitet?
Senden Sie uns eine Aufnahme einer Ihrer Verkehrskameras. Wir lassen sie durch unsere Software laufen und schicken Ihnen die gefundenen Erkennungen – echte wie falsche.