Algoritmo de detección mejorado: un 30 % menos de falsas alarmas, mayor alcance y un 35 % más de detecciones reales a distancia
Hemos implantado una versión mejorada de nuestro algoritmo de detección de vehículos detenidos. En pruebas con grabaciones reales de cámaras de autopista redujo las falsas alarmas en torno a un 30 % y aumentó un 35 % la tasa de acierto en detecciones lejanas: vehículos que ocupan solo unos píxeles al fondo de la imagen. La actualización amplía el alcance de detección: el sistema detecta ahora vehículos aún más pequeños y lejanos.
Novedades
Estabilización de imagen más precisa. Las vibraciones de la cámara –por el viento o al pasar un camión– ya no provocan tantas falsas alarmas.
Reconocimiento de movimientos de cámara y cambios de escena. El sistema reconoce el giro o el zoom de la cámara, el inicio de la lluvia, el anochecer o el paso al modo nocturno IR y se adapta rápidamente, sin una larga pausa en la detección. El riesgo de perder un vehículo que se detuvo justo antes del cambio es mucho menor.
Más niveles de verificación. Hemos añadido nuevos niveles que evalúan cada candidato a detección desde varios ángulos, incluida nuestra propia red neuronal local, desarrollada por nuestra empresa desde 2018 y entrenada con cientos de miles de eventos de tráfico reales, no un servicio de IA de terceros. Los datos no salen del servidor: todo se procesa localmente. Sombras, reflejos del sol o del asfalto mojado y árboles en movimiento se descartan así con mucha más frecuencia antes de llegar al operador.
Mayor alcance de detección. El sistema detecta ahora vehículos aún más pequeños y lejanos que antes. Los objetos lejanos reciben una atención especial: los evalúan algoritmos distintos a los de los objetos cercanos a la cámara. Incluso un vehículo de solo unos píxeles se detecta ahora de forma más fiable.
Todo ello con una carga del servidor comparable a la anterior: la actualización no requiere hardware nuevo.
Qué significa para los operadores
Menos avisos innecesarios y más incidentes reales notificados a tiempo, incluidos los más lejanos. Los operadores pueden centrarse en lo importante: un vehículo detenido donde no debería estar.
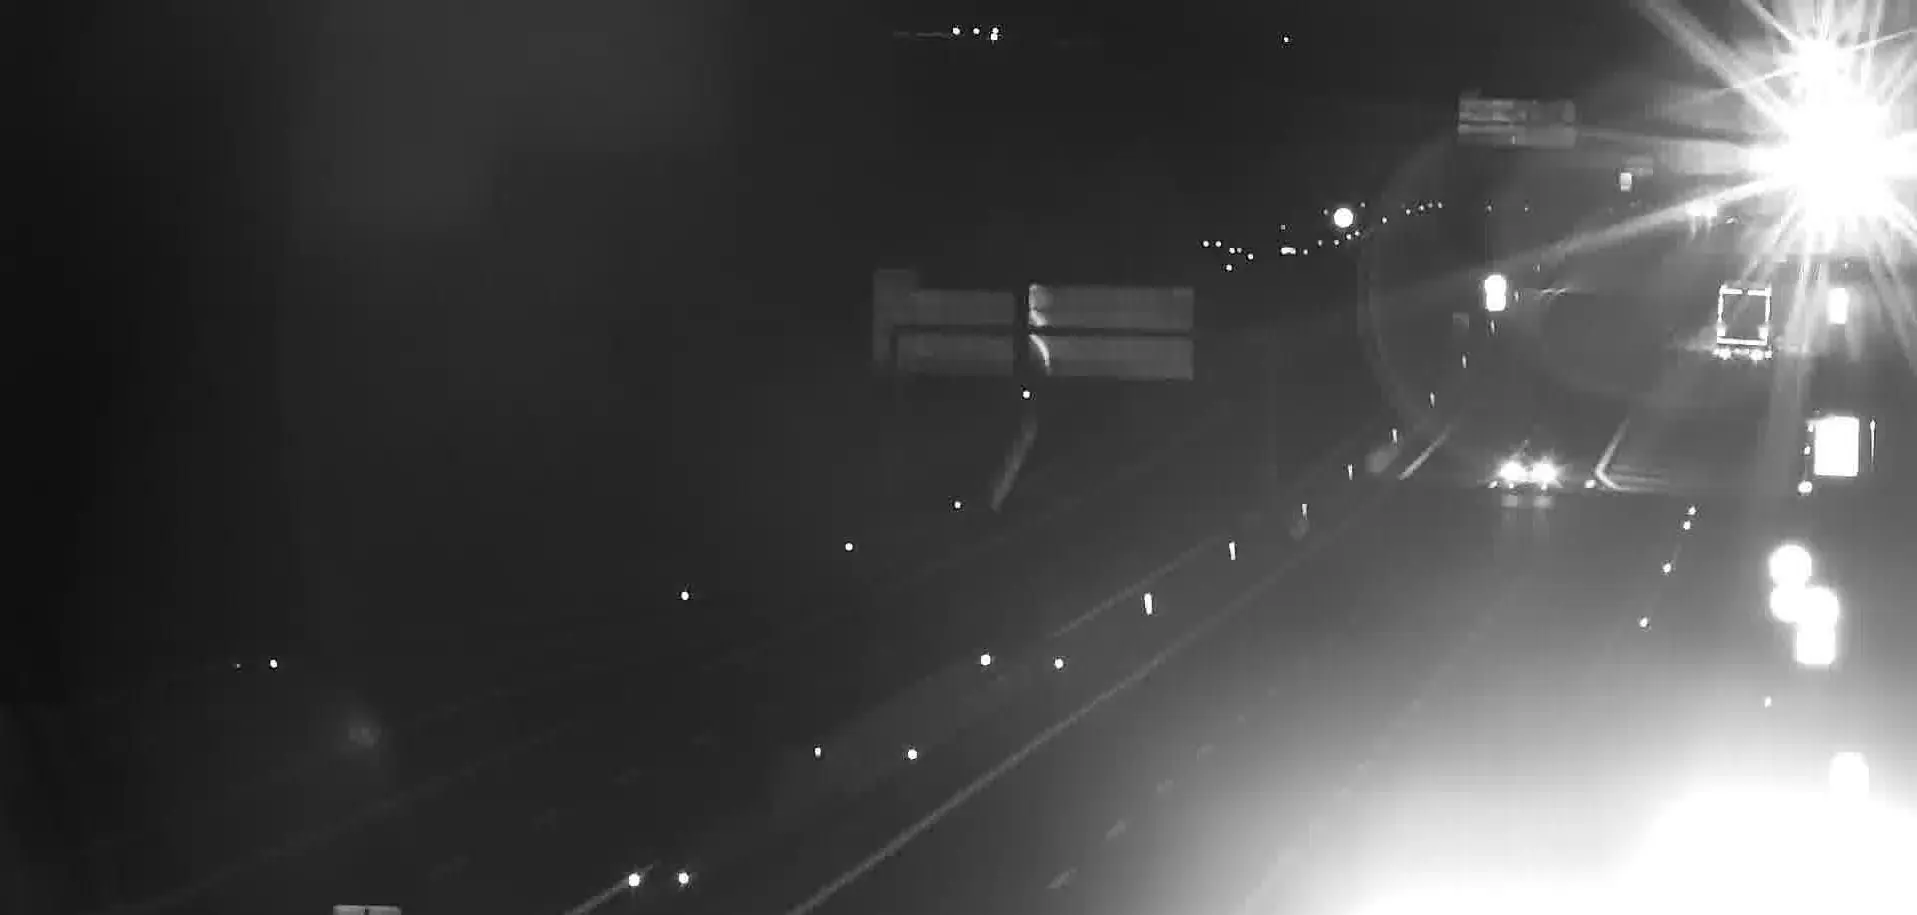
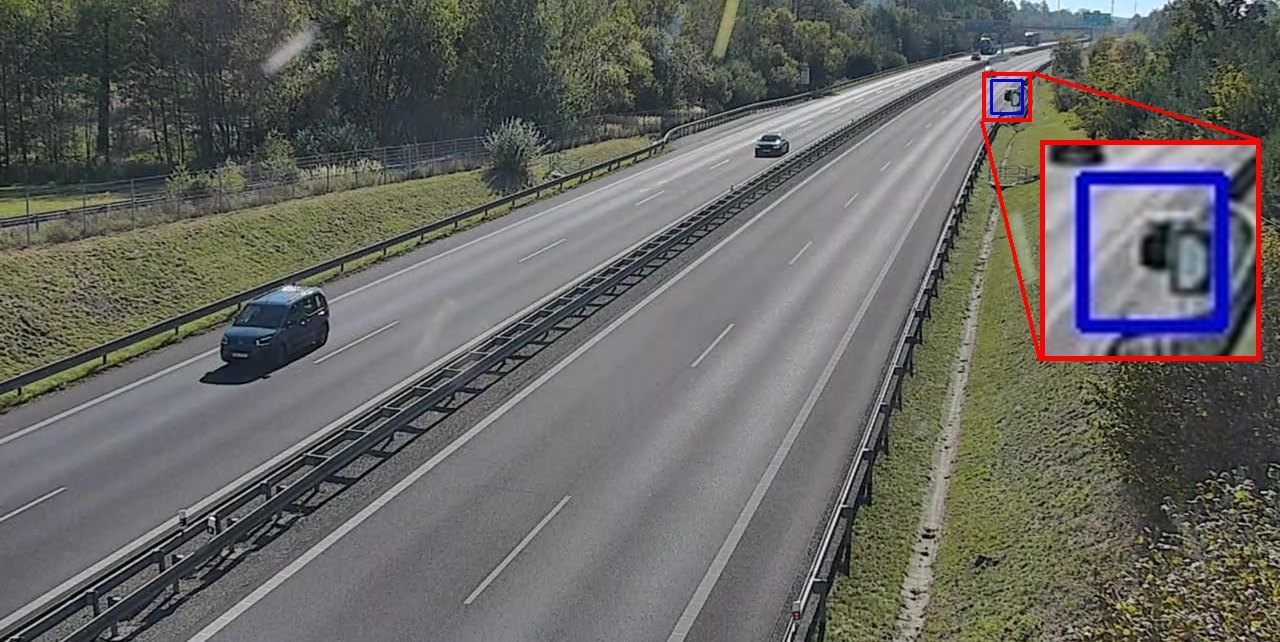
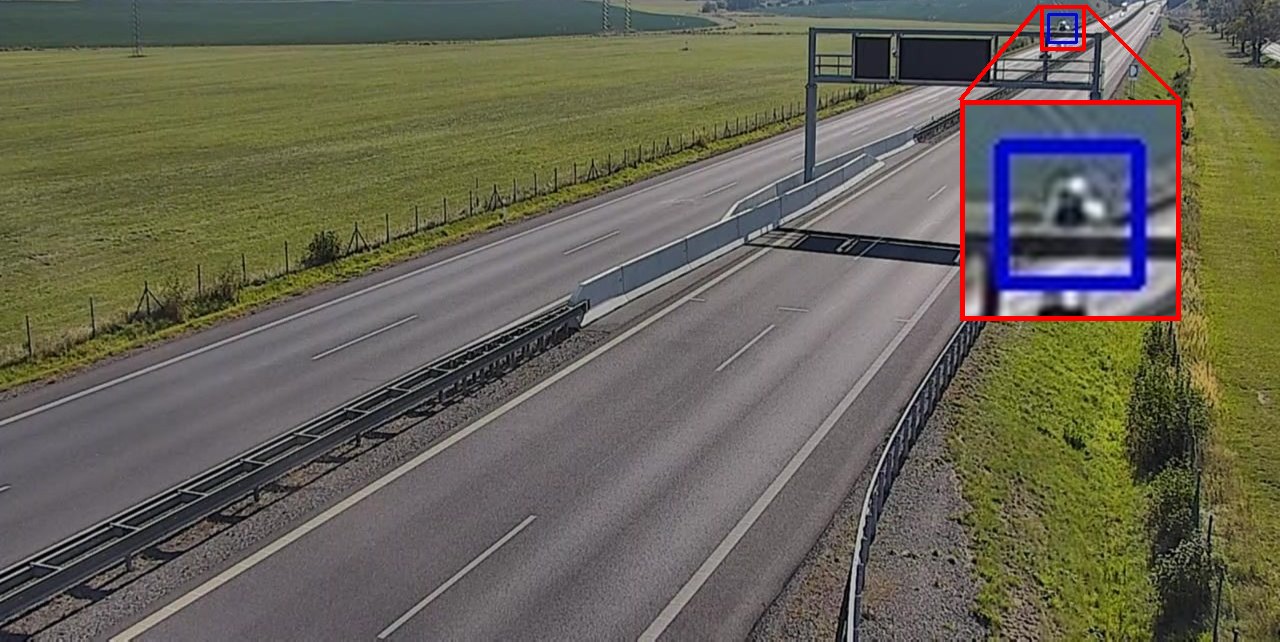
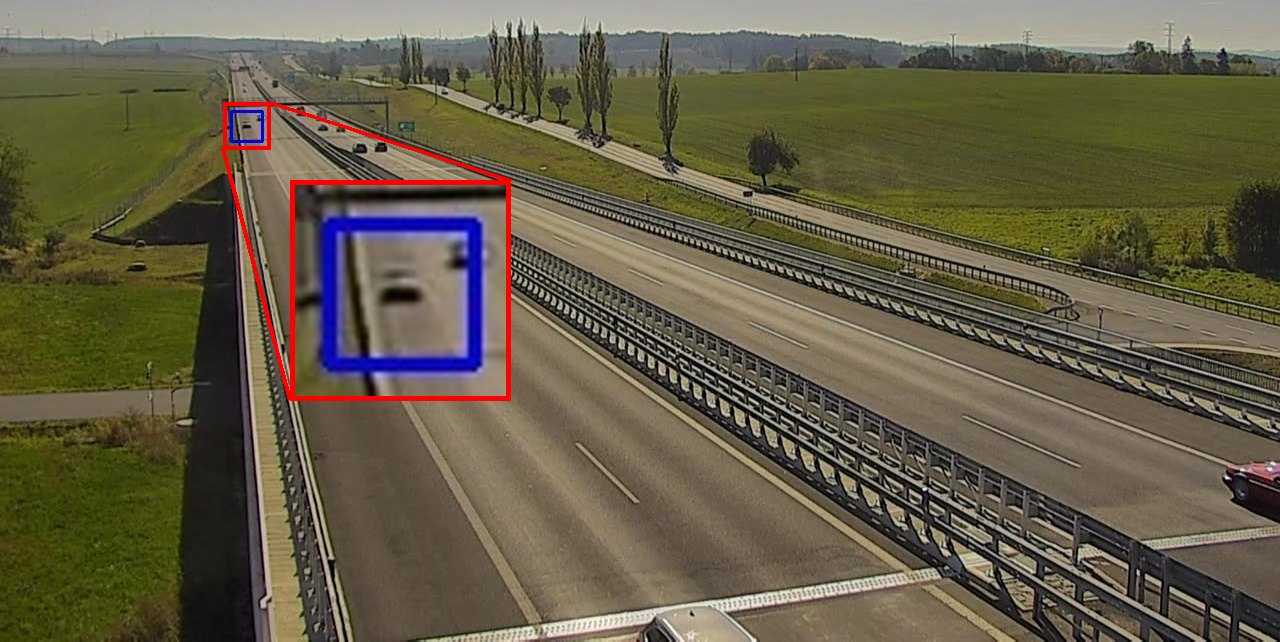
Ejemplos de detecciones a larga distancia
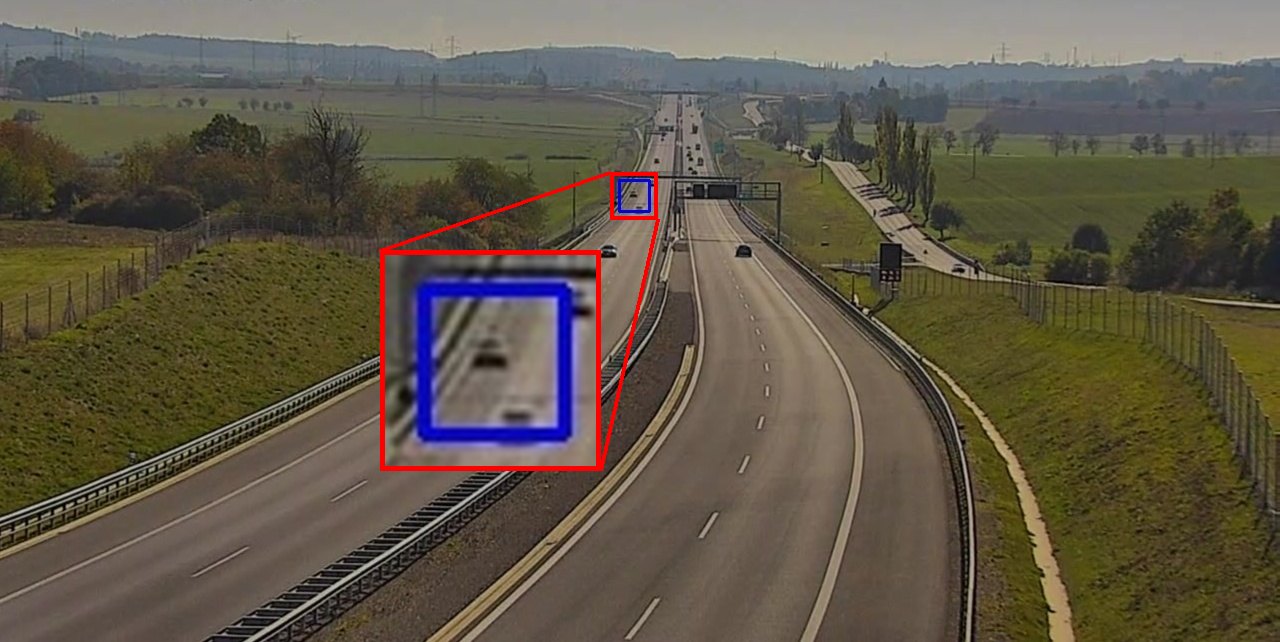
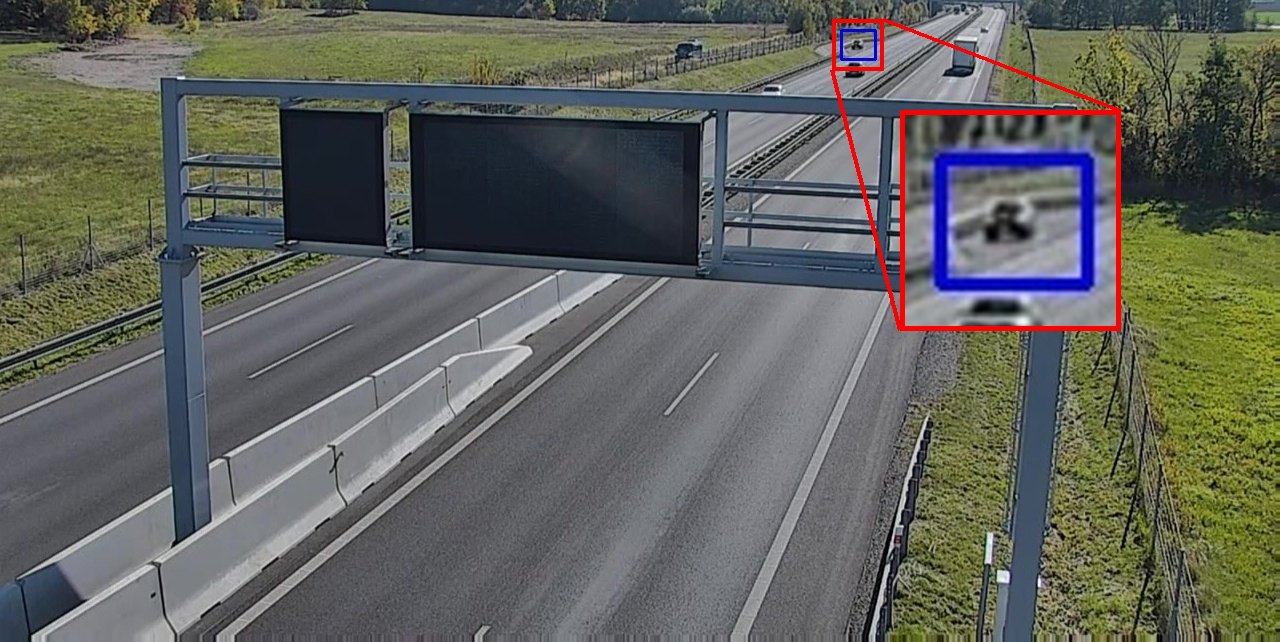
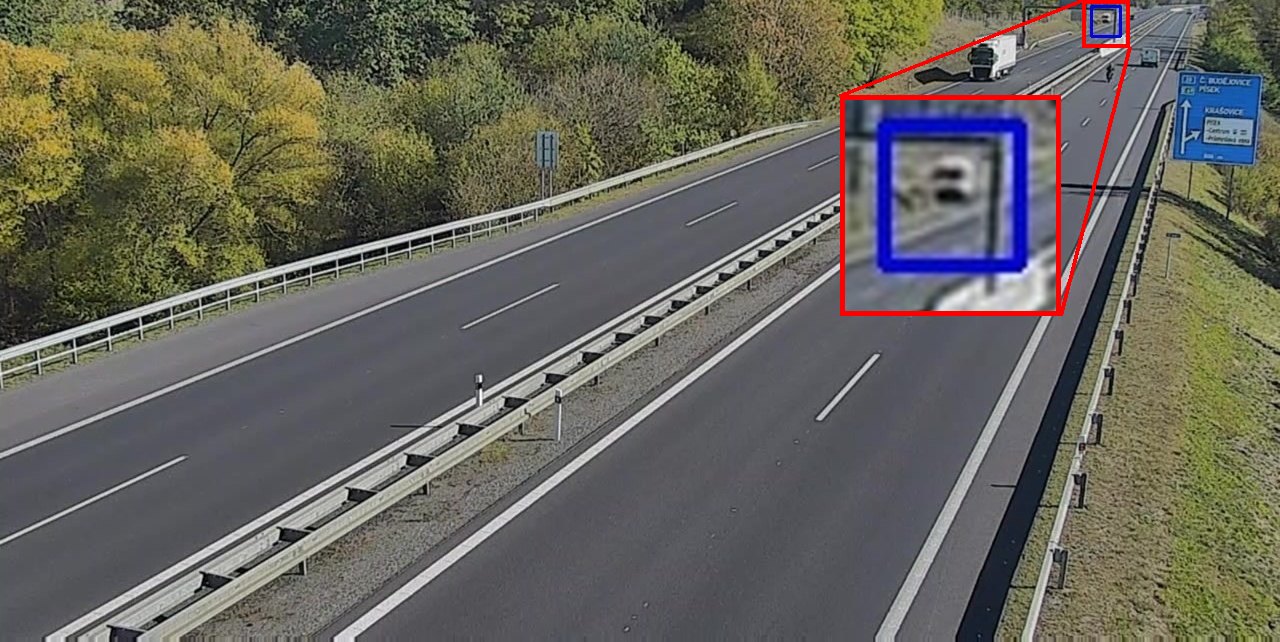
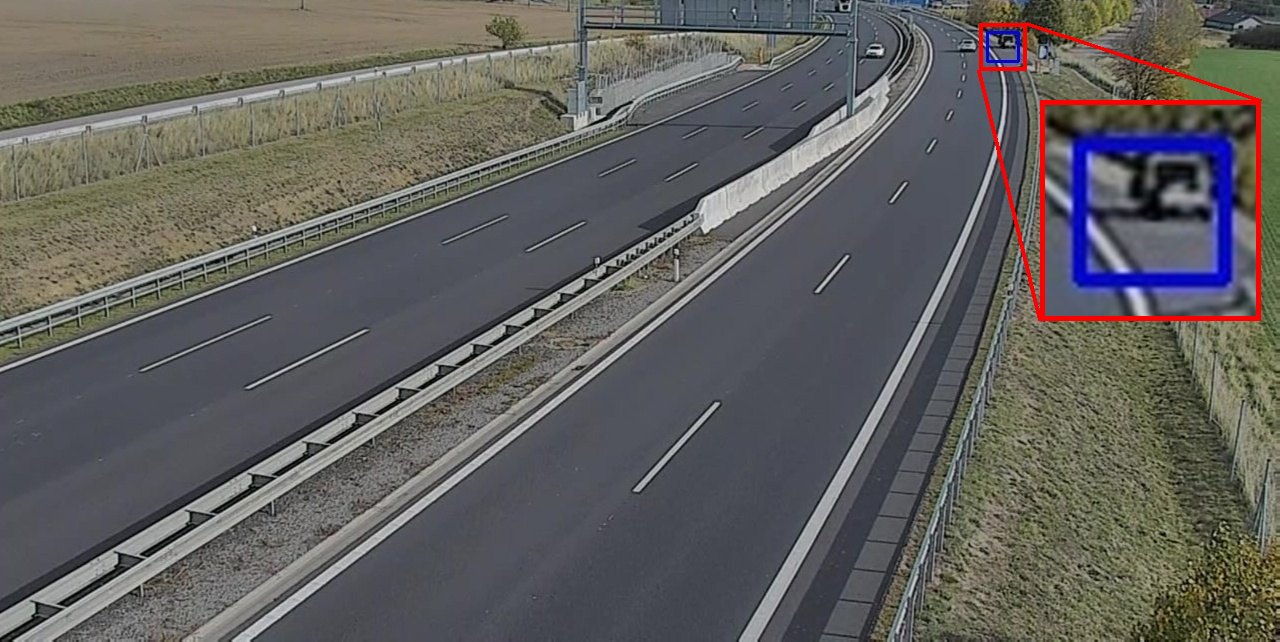
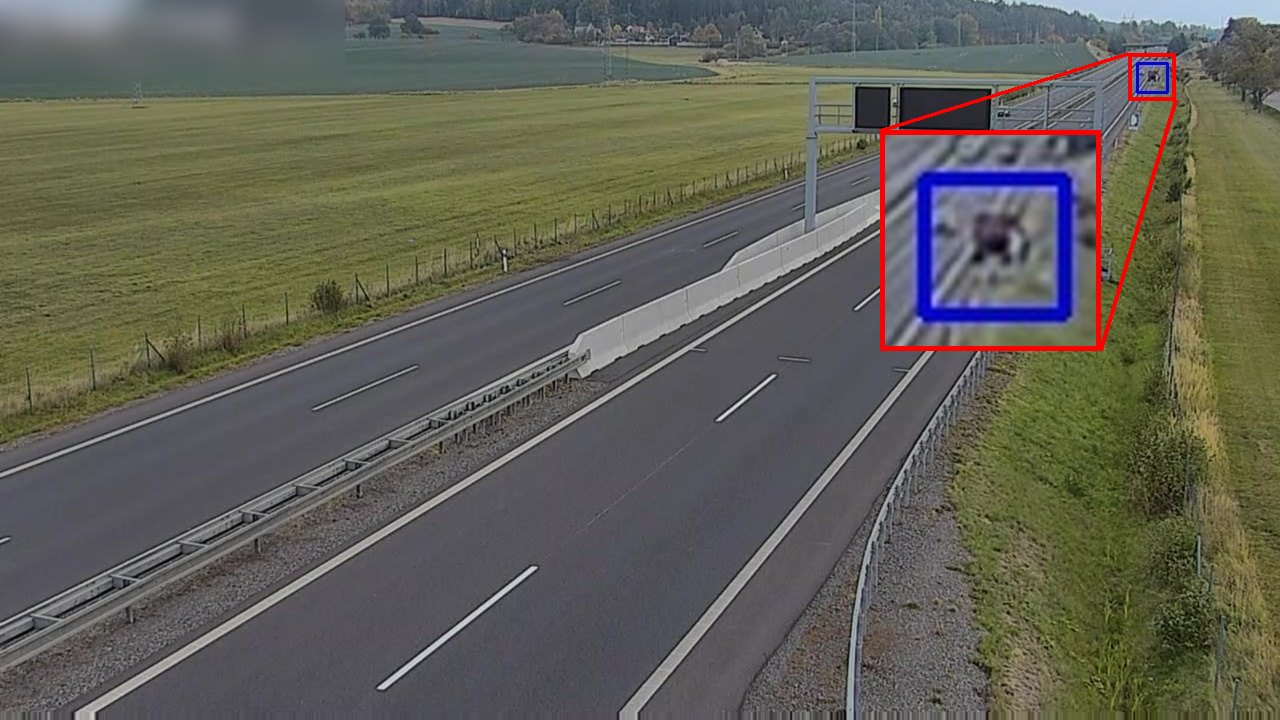
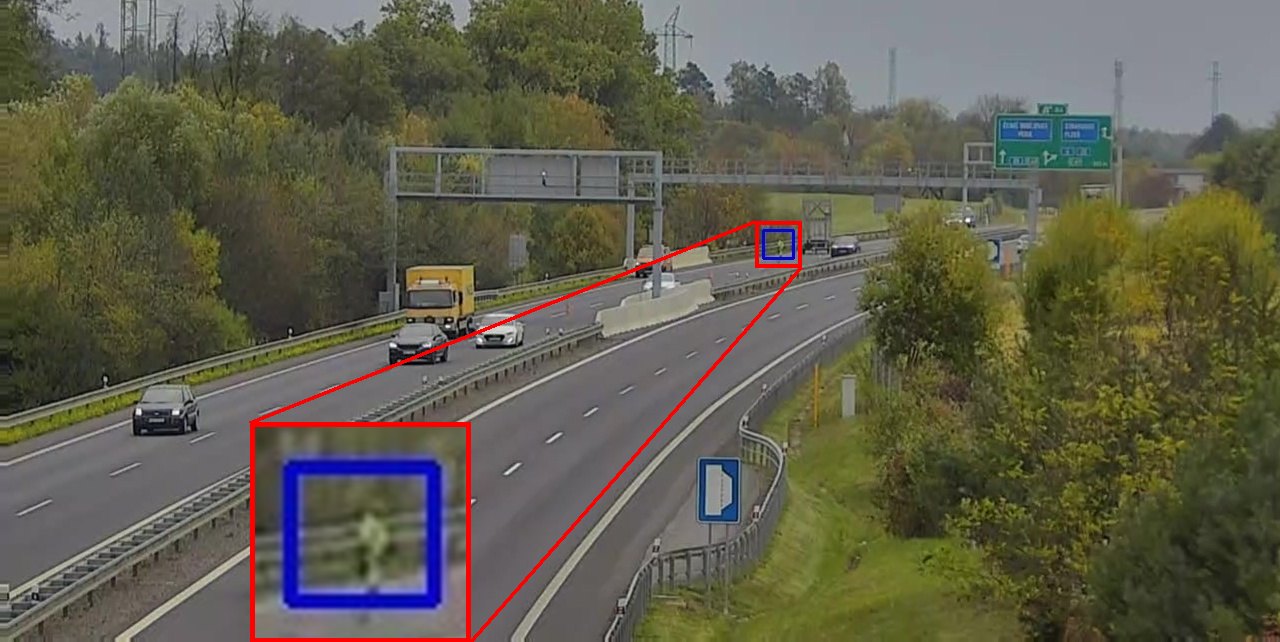
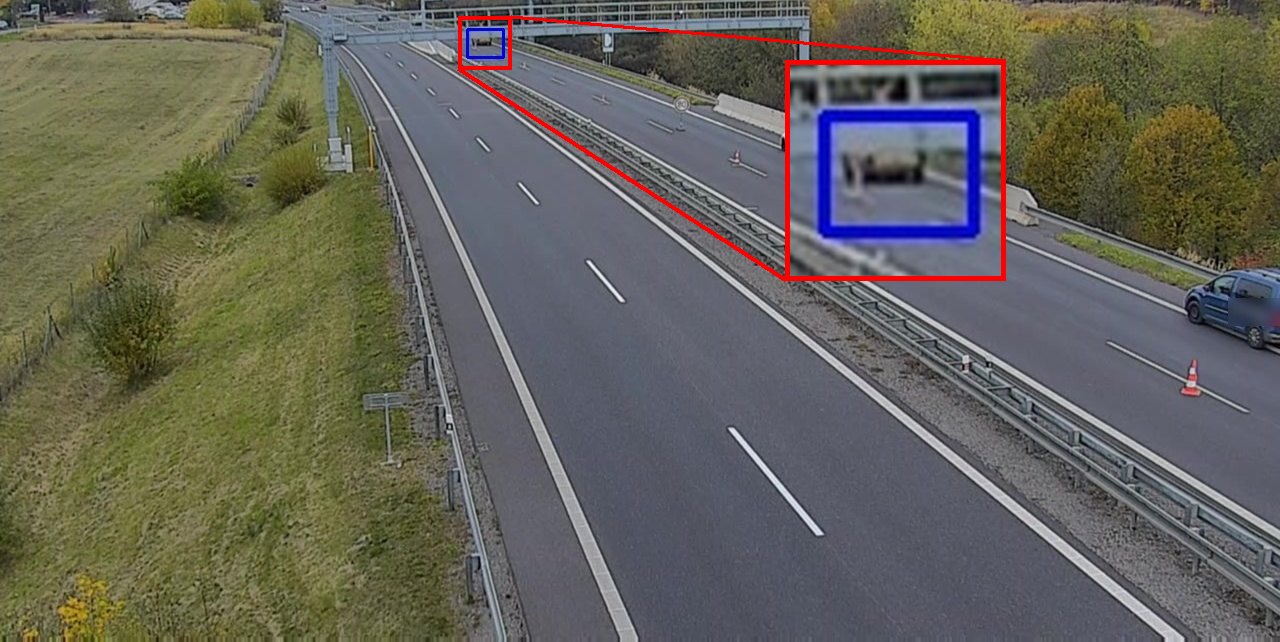
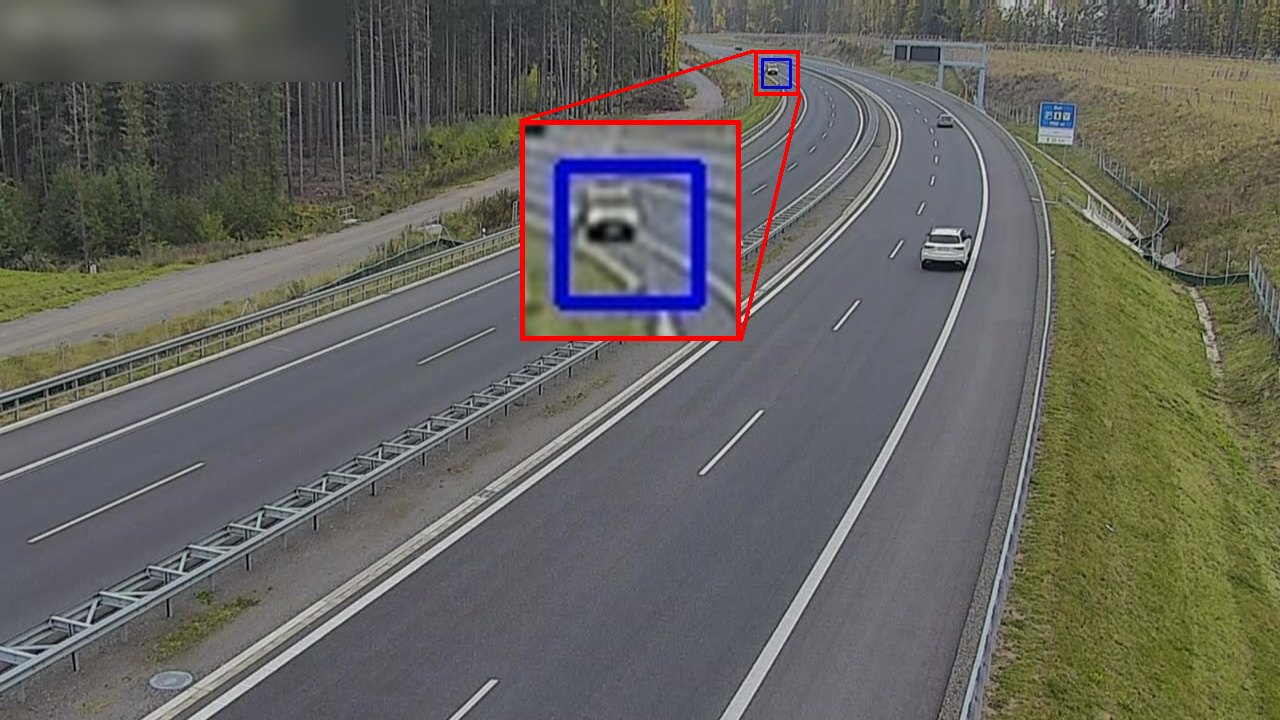
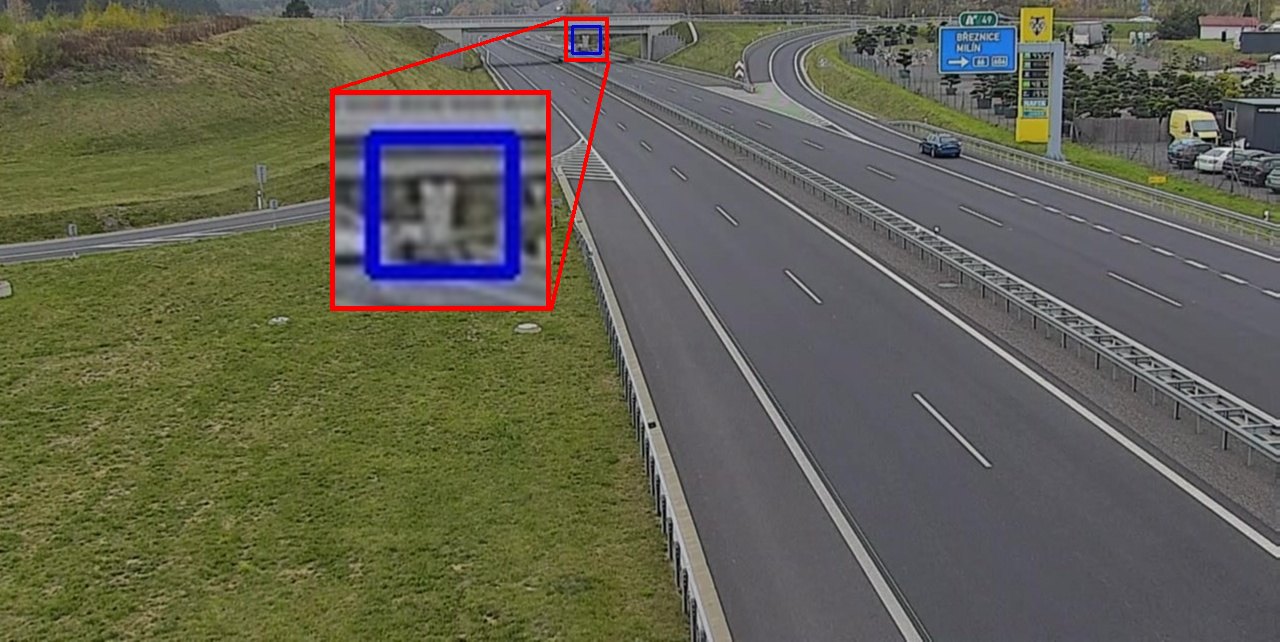
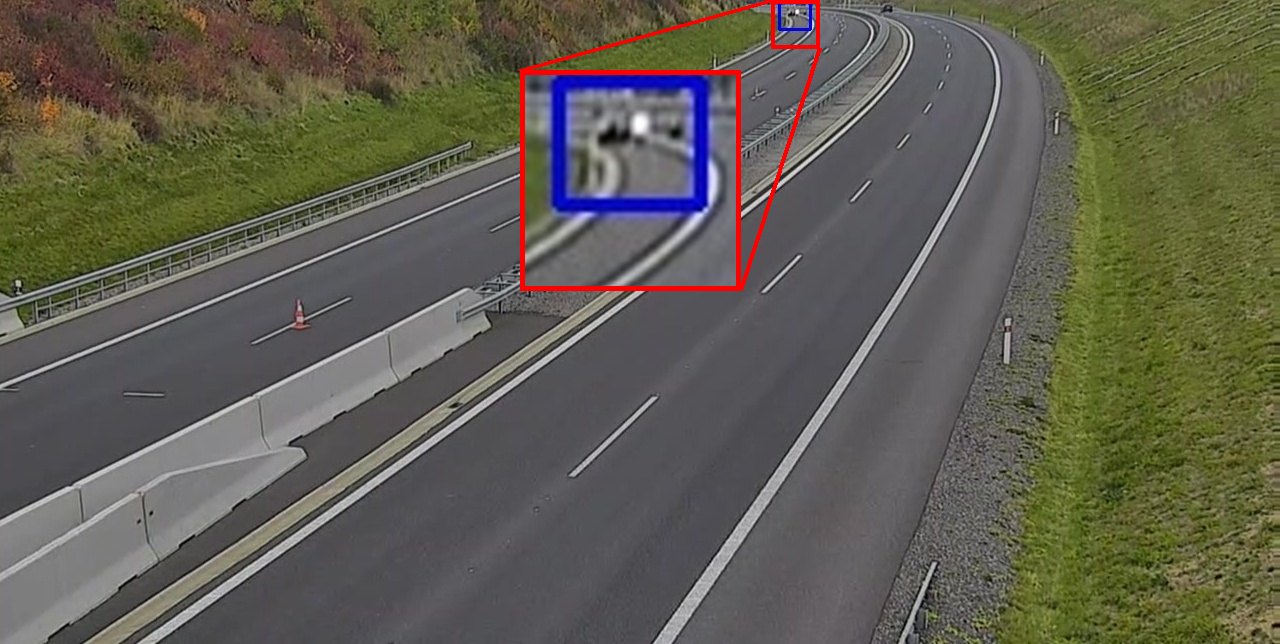
Detecciones reales de cámaras de autopista tras la actualización. El marco rojo muestra ampliado lo que detectó el sistema, a menudo un objeto de solo unos píxeles.
Vehículo detenido lejano en un día soleado El vehículo se detuvo lejos de la cámara y ocupa solo unos píxeles de la imagen. Aun así, el algoritmo mejorado lo detecta de forma fiable.Vehículo detenido casi en el horizonte El vehículo está tan lejos que casi se confunde con el fondo. Aun así, el sistema lo reconoció como un objeto detenido.Vehículo detenido lejano en una autopista larga y recta Un vehículo tan lejos en la imagen pasa fácilmente desapercibido. Gracias al mayor alcance de detección, el sistema ahora lo detecta.Vehículo detenido lejano en campo abierto Los objetos lejanos reciben una atención especial: los evalúan algoritmos distintos a los de los objetos cercanos a la cámara.Vehículo detenido de solo unos píxeles En la imagen de la cámara el vehículo es solo un pequeño punto. El detalle ampliado muestra lo que detectó el sistema.Vehículo detenido lejano en otoño El vehículo se detuvo lejos de la cámara y ocupa solo unos píxeles de la imagen. Aun así, el algoritmo mejorado lo detecta de forma fiable.Vehículo detenido lejano en una autopista en curva Un vehículo tan lejos en la imagen pasa fácilmente desapercibido. Gracias al mayor alcance de detección, el sistema ahora lo detecta.Vehículo detenido lejano en un día nublado Los objetos lejanos reciben una atención especial: los evalúan algoritmos distintos a los de los objetos cercanos a la cámara.Persona en la autopista lejos de la cámara No solo vehículos: el sistema también detectó a una persona en la autopista lejos de la cámara, una situación que el operador debe conocer de inmediato.Vehículo detenido en la parte superior de la imagen El vehículo está en la parte más alta de la imagen, donde cualquier objeto es diminuto. La detección amplía así el alcance útil de la cámara.Vehículo detenido lejano en una autopista entre bosques El vehículo se detuvo lejos de la cámara y ocupa solo unos píxeles de la imagen. Aun así, el algoritmo mejorado lo detecta de forma fiable.Vehículo detenido al fondo de la imagen Un vehículo pequeño al fondo de la imagen, detectado gracias al mayor alcance de detección.Vehículo detenido en el borde de la imagen El vehículo está en el borde de la imagen, donde pasa fácilmente desapercibido. Aun así, el sistema lo reconoció como un objeto detenido.
Pruébelo con su propio vídeo
¿Quiere ver cómo funciona nuestro software?
Envíenos una grabación de una de sus cámaras de tráfico. La pasaremos por nuestro software y le enviaremos las detecciones encontradas, tanto reales como falsas.