Forbedret detekteringsalgoritme: 30 % færre falske alarmer, længere rækkevidde og 35 % flere reelle detekteringer på lang afstand
Vi har taget en forbedret version af vores algoritme til detektering af holdende køretøjer i brug. I test på virkelige optagelser fra motorvejskameraer reducerede den de falske alarmer med ca. 30 % og øgede succesraten for fjerne detekteringer med 35 % – køretøjer, der kun fylder få pixels i den fjerne ende af kamerabilledet. Opdateringen øger detekteringens rækkevidde: systemet detekterer nu endnu mindre og fjernere køretøjer.
Hvad er nyt
Mere præcis billedstabilisering. Kamerarystelser – i blæst eller når en lastbil passerer – udløser ikke længere nær så mange falske alarmer.
Kamerabevægelser og ændringer i billedet genkendes. Når et kamera drejer eller zoomer, regnen sætter ind, det bliver tusmørke, eller kameraet skifter til IR-nattilstand, opdages det, og systemet tilpasser sig hurtigt – uden en lang pause i detekteringen. Risikoen for at miste et køretøj, der standsede lige før ændringen, er markant lavere.
Flere niveauer af verificering. Vi har tilføjet flere niveauer, der vurderer hver detekteringskandidat fra flere vinkler – herunder vores eget lokale neurale netværk, udviklet af vores virksomhed siden 2018 og trænet på hundredtusindvis af virkelige trafikhændelser – ikke en AI-tjeneste fra en tredjepart. Data forlader aldrig serveren – alt kører lokalt. Skygger, solrefleksioner, refleksioner fra våd vej og træer i bevægelse filtreres langt oftere fra, før de når operatøren.
Længere detekteringsrækkevidde. Systemet detekterer nu endnu mindre og fjernere køretøjer end før. Fjerne objekter får særlig opmærksomhed – de vurderes af andre algoritmer end objekter tæt på kameraet. Selv et køretøj på kun få pixels fanges nu mere pålideligt.
Alt dette med en serverbelastning på niveau med tidligere – opdateringen kræver ingen ny hardware.
Hvad det betyder for operatørerne
Færre unødvendige notifikationer og flere reelle hændelser rapporteret i tide – også de fjerneste. Operatørerne kan fokusere på det, der betyder noget: et køretøj, der standsede, hvor det ikke burde.
Eksempler på detekteringer på lang afstand
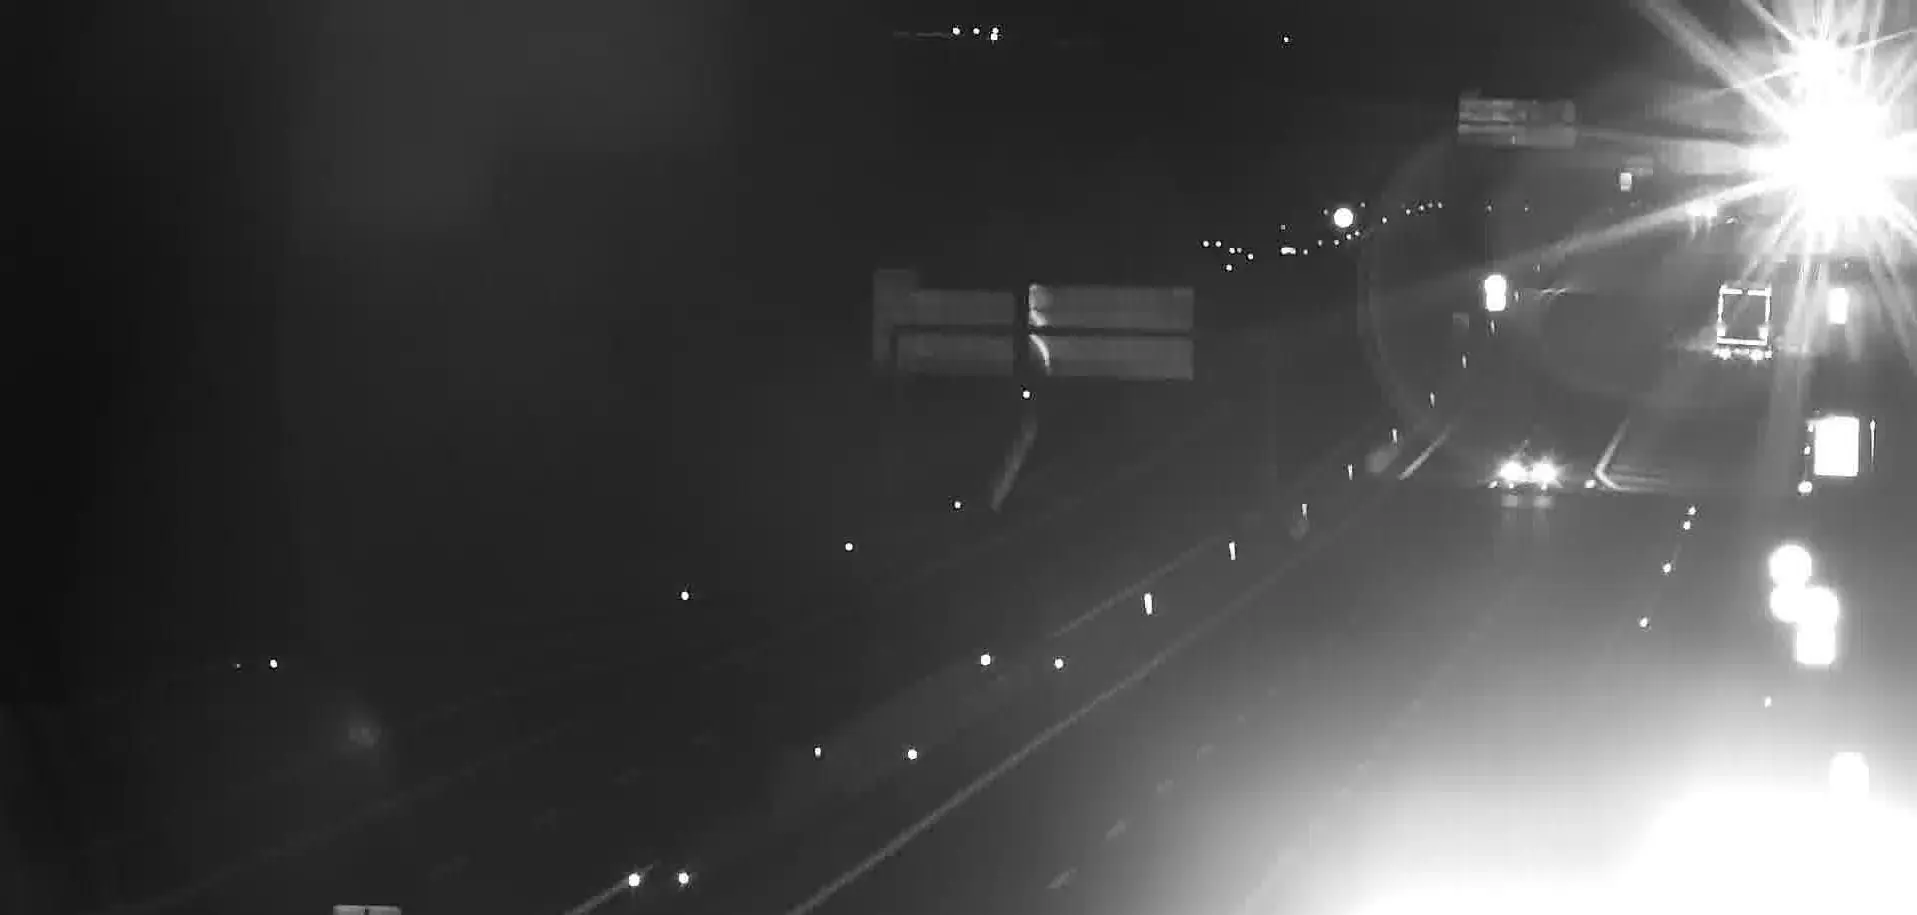
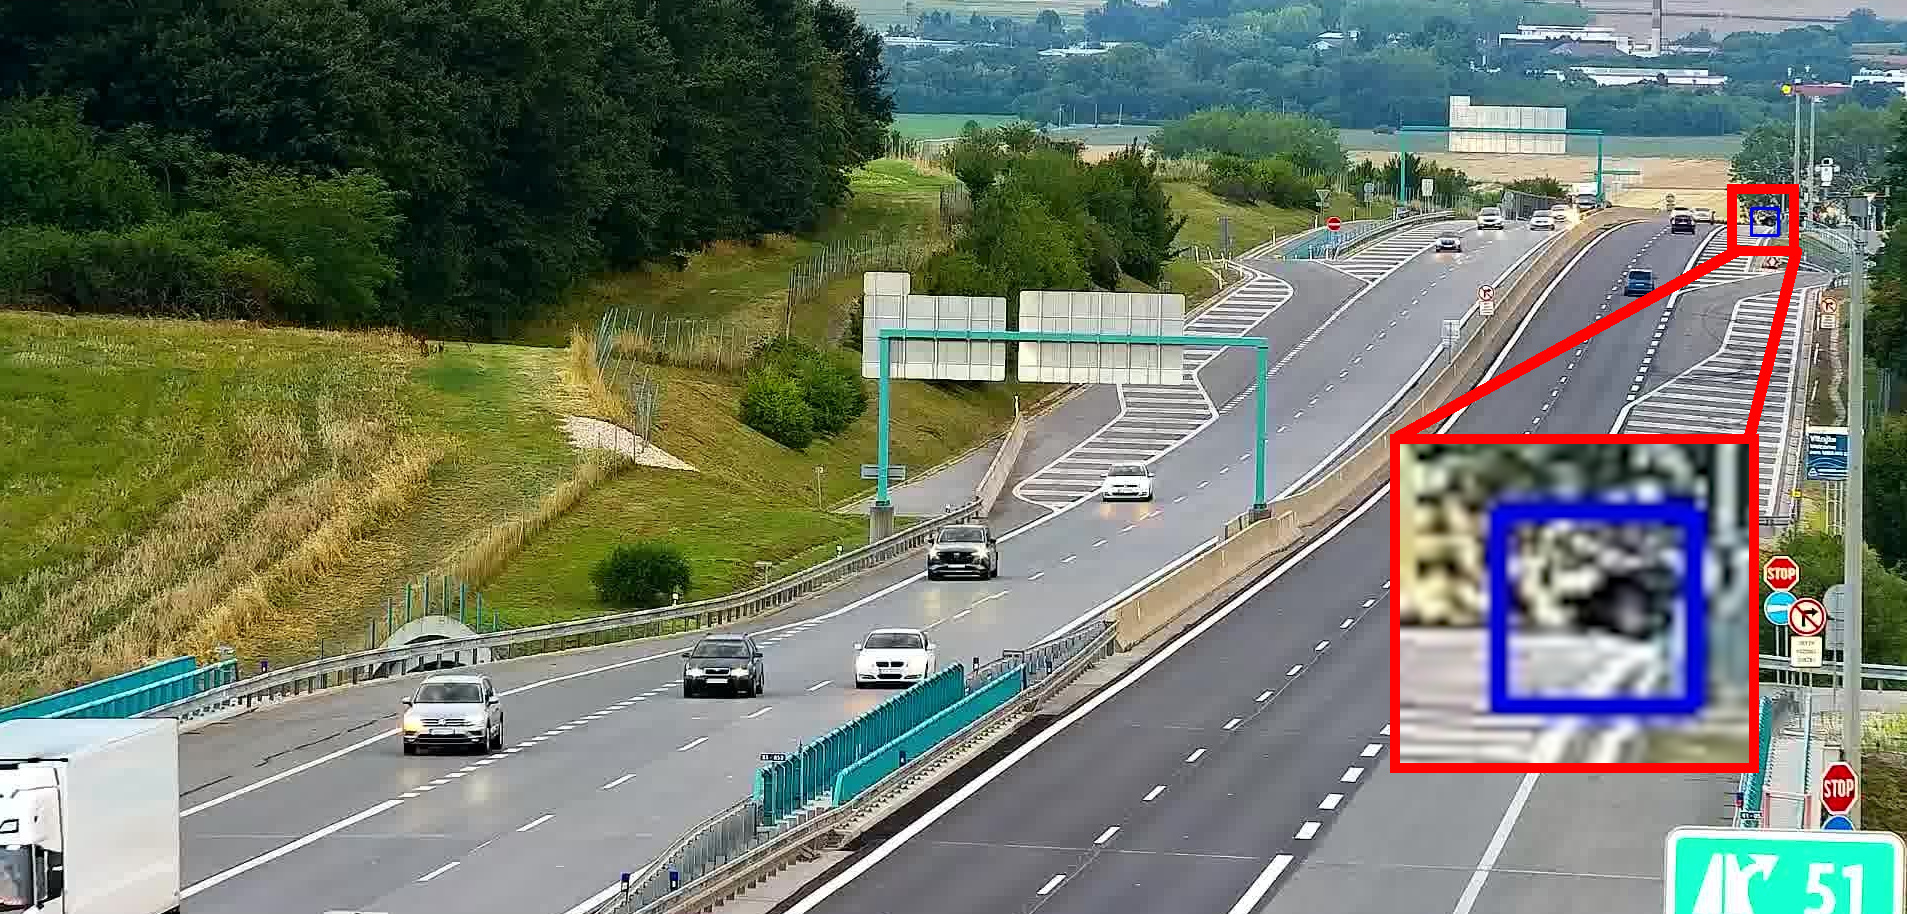
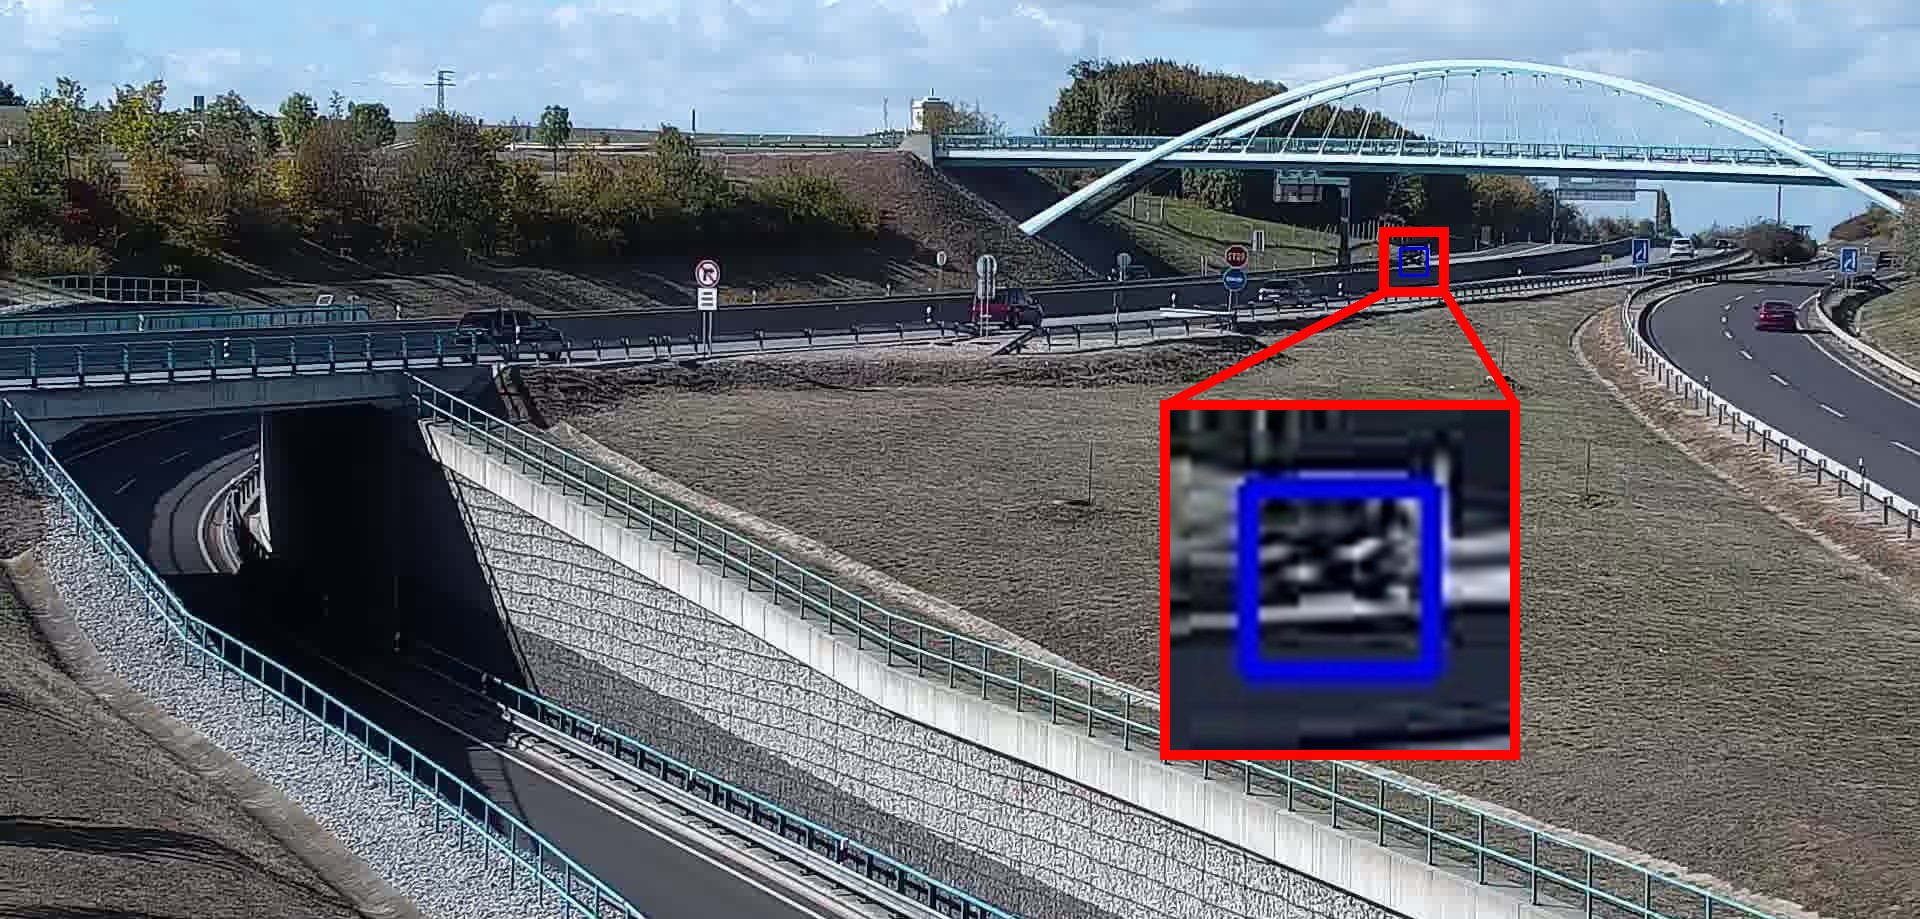
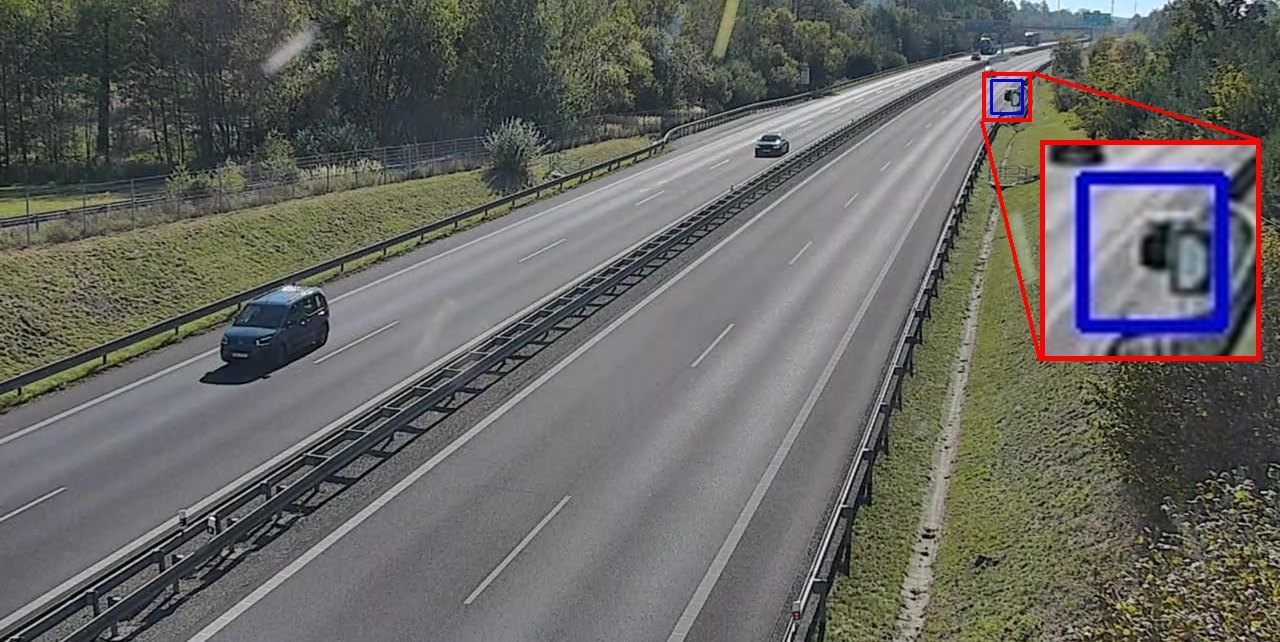
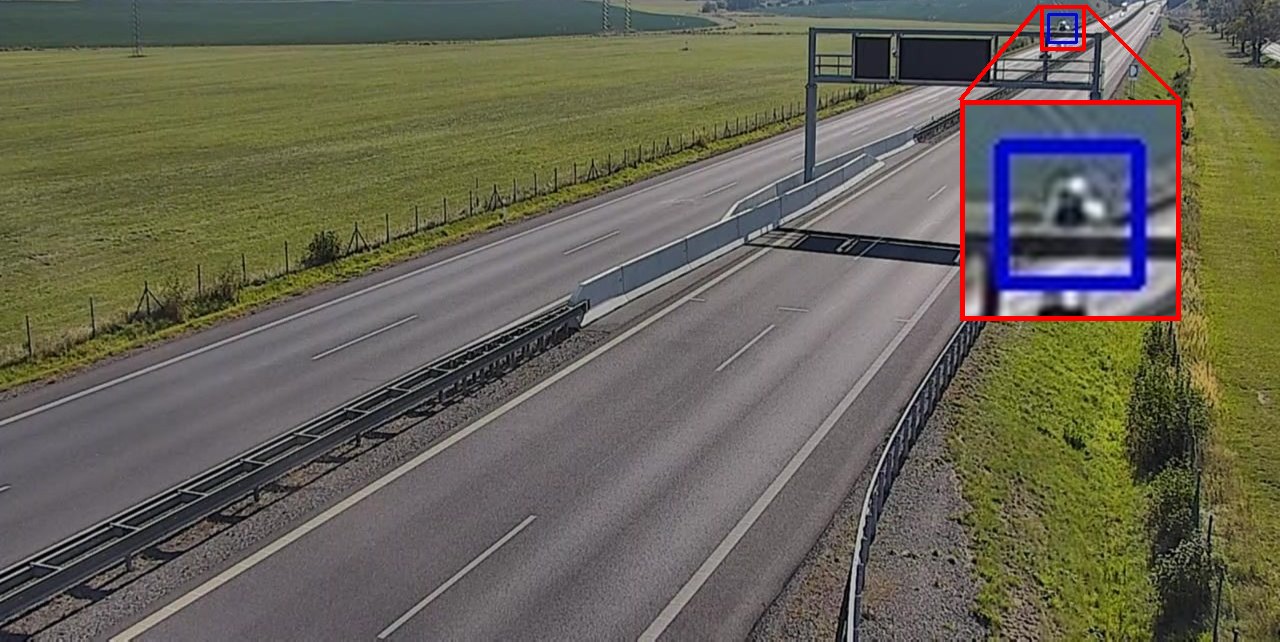
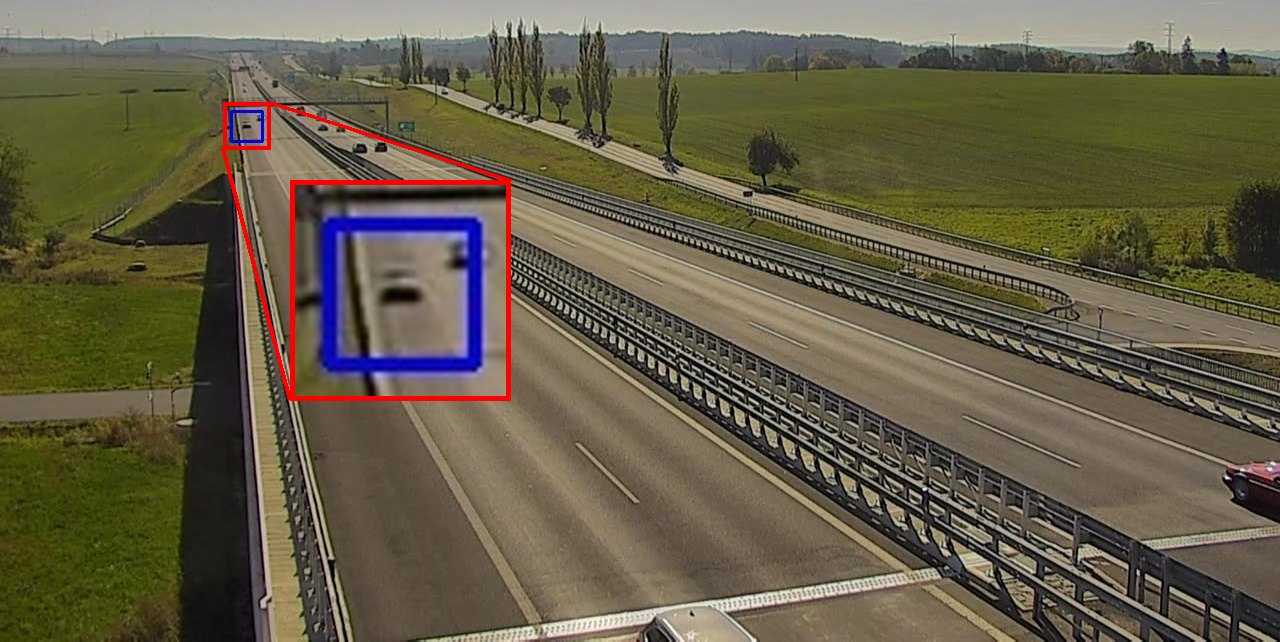
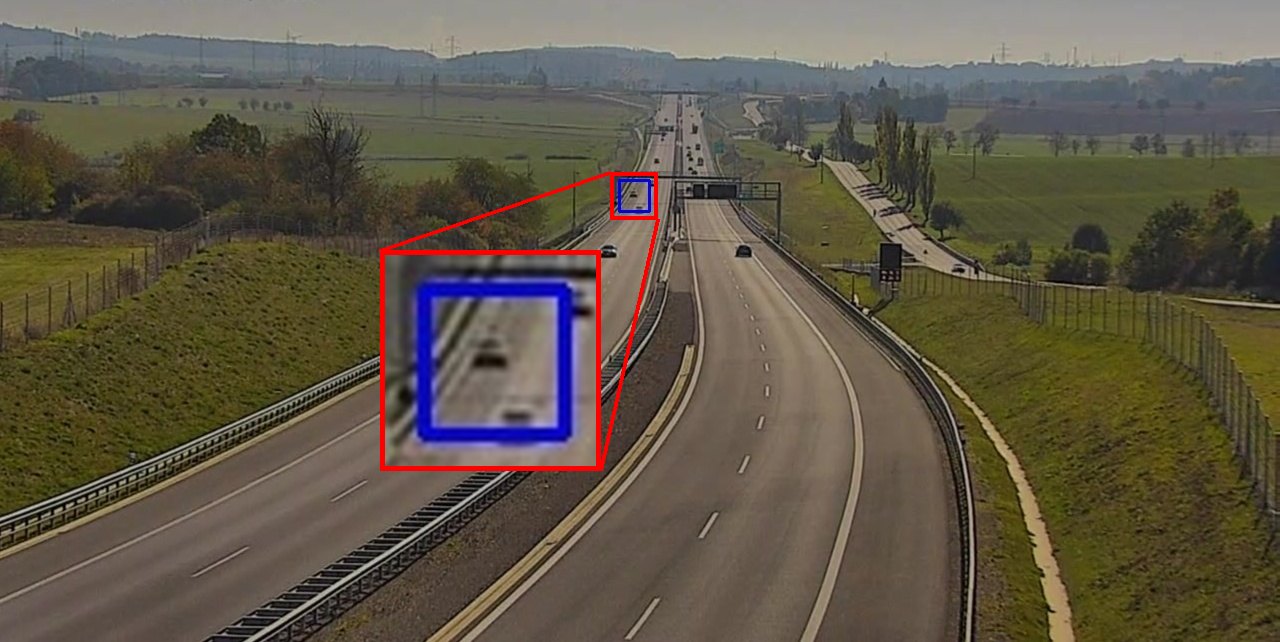
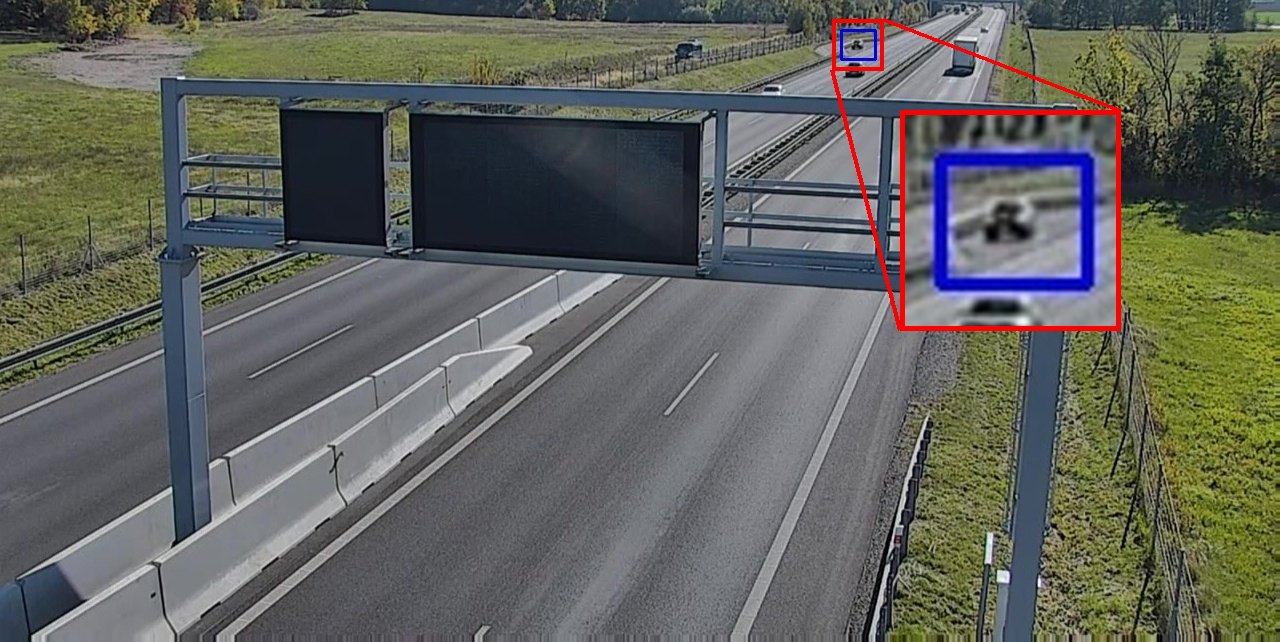
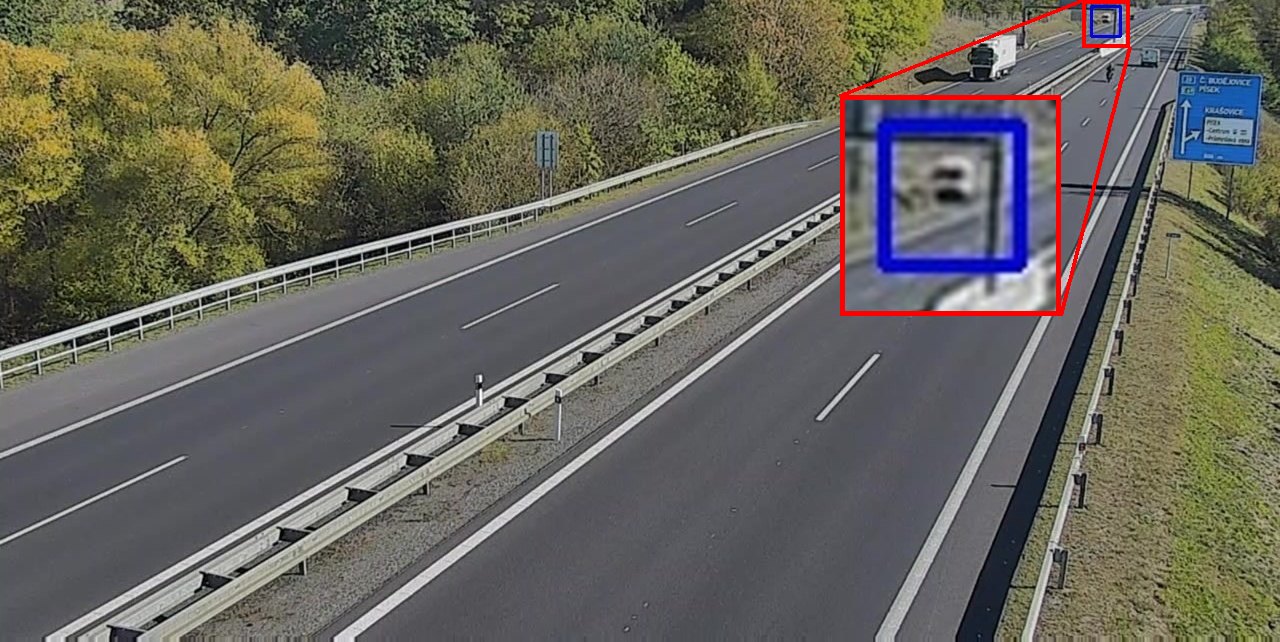
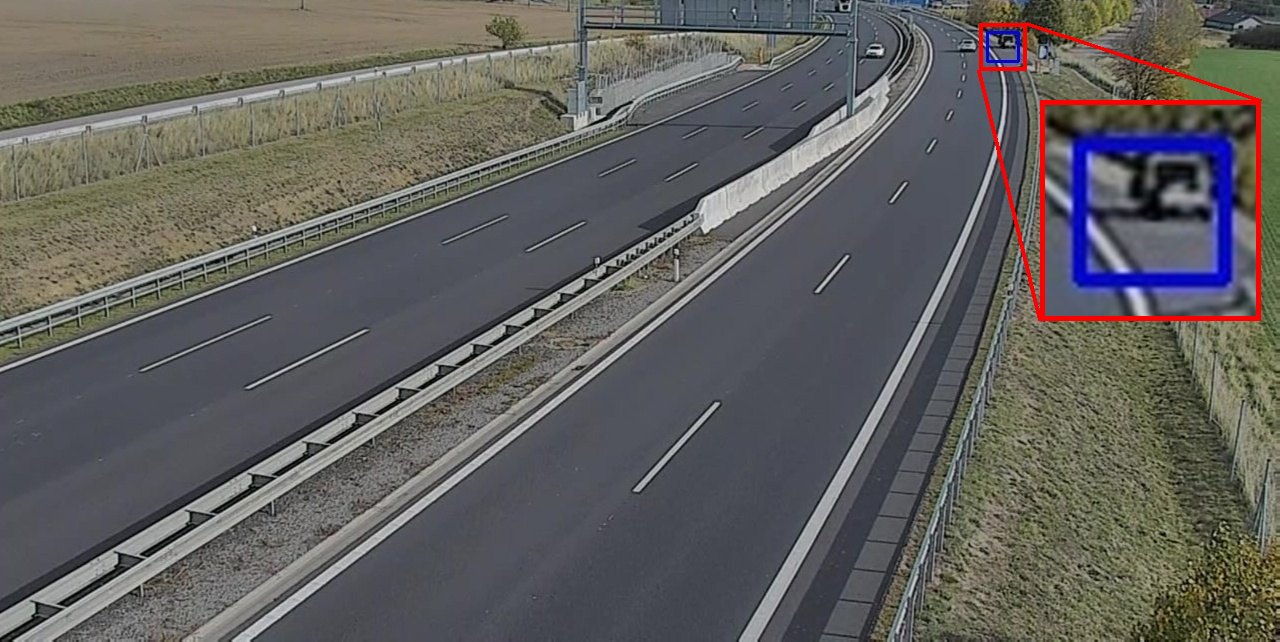
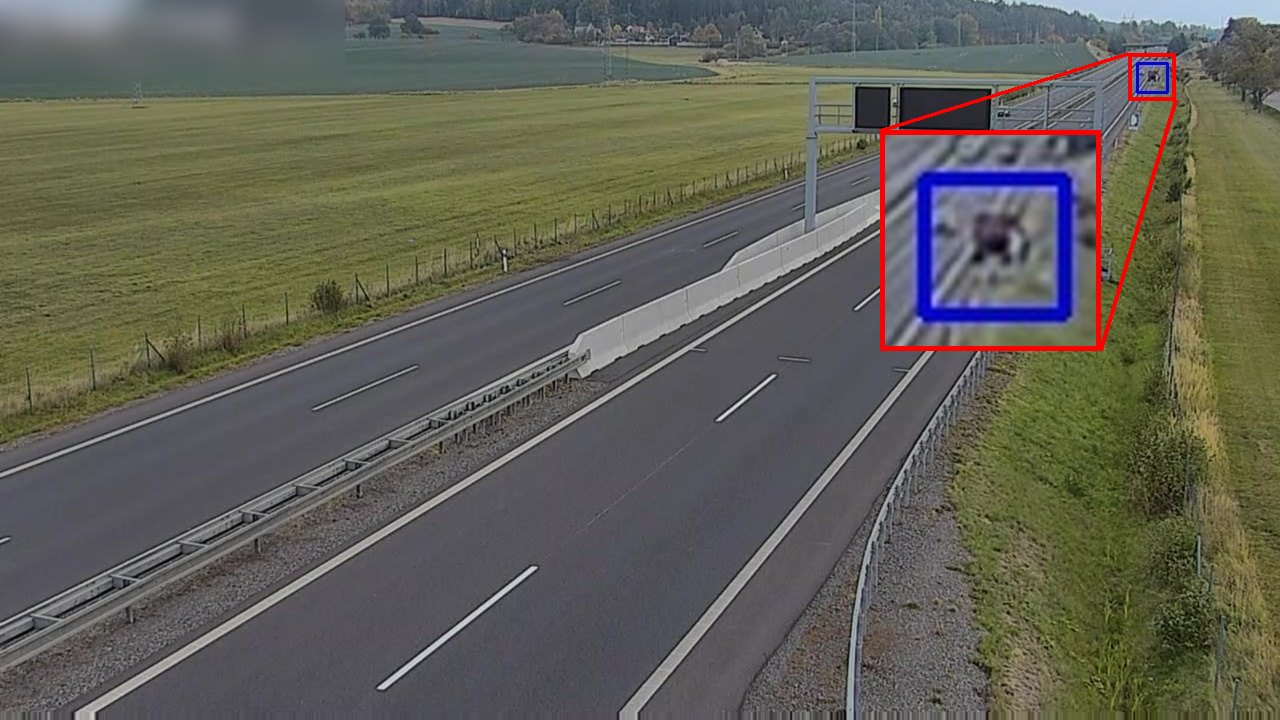
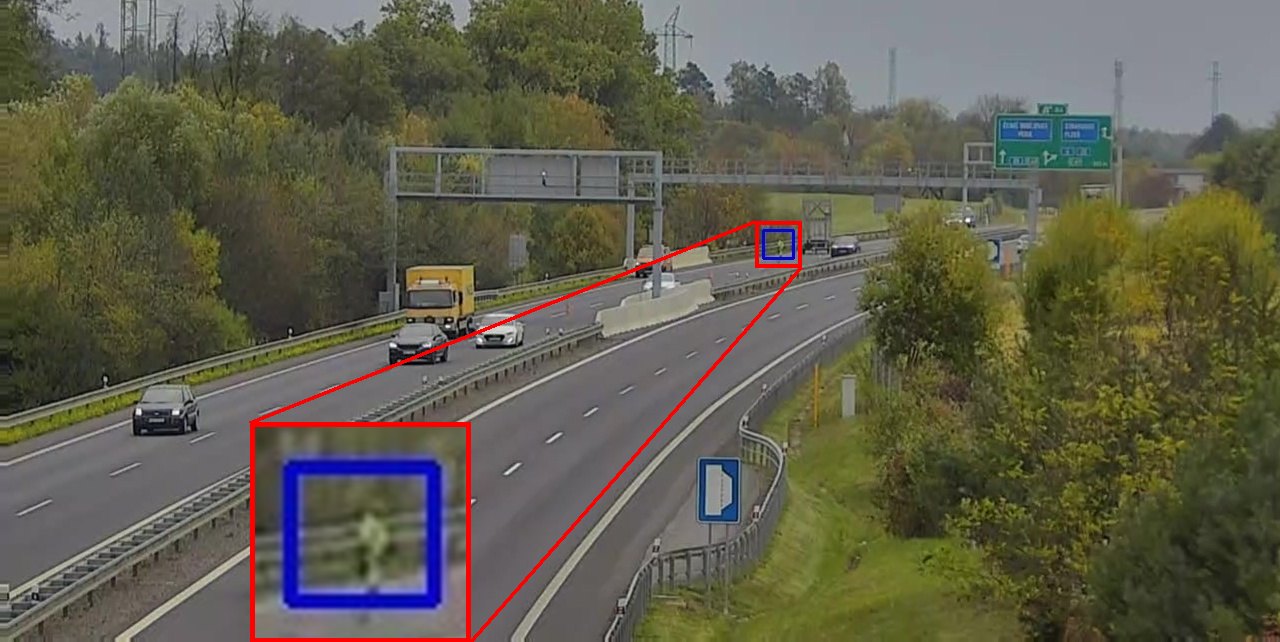
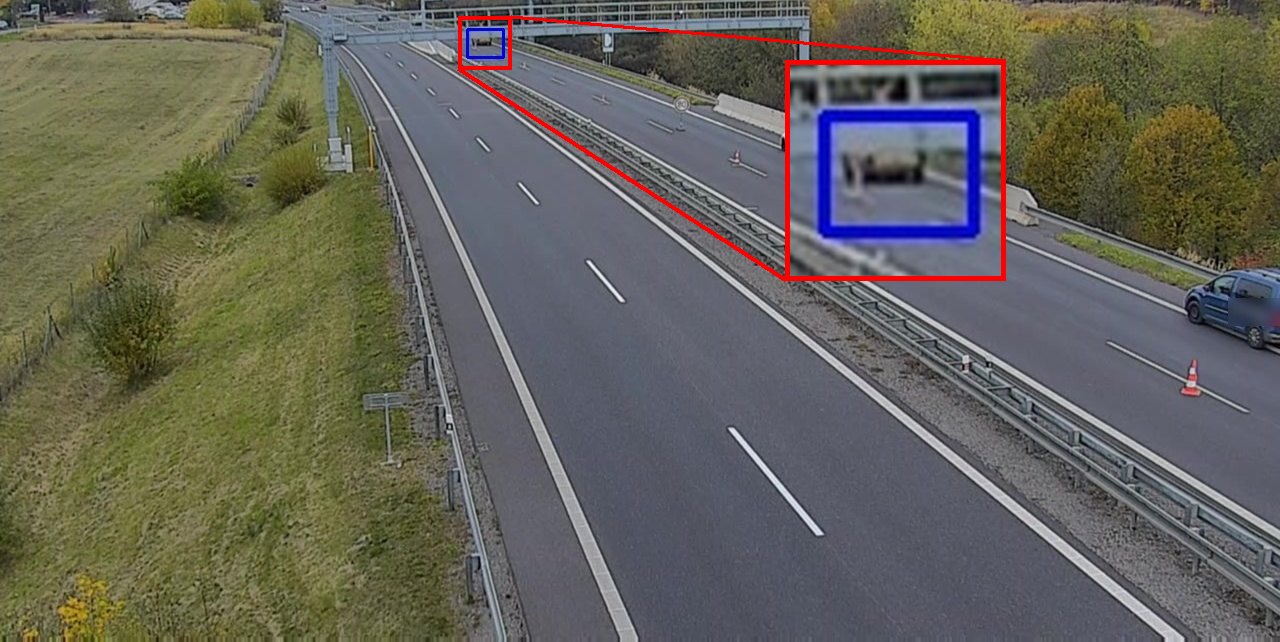
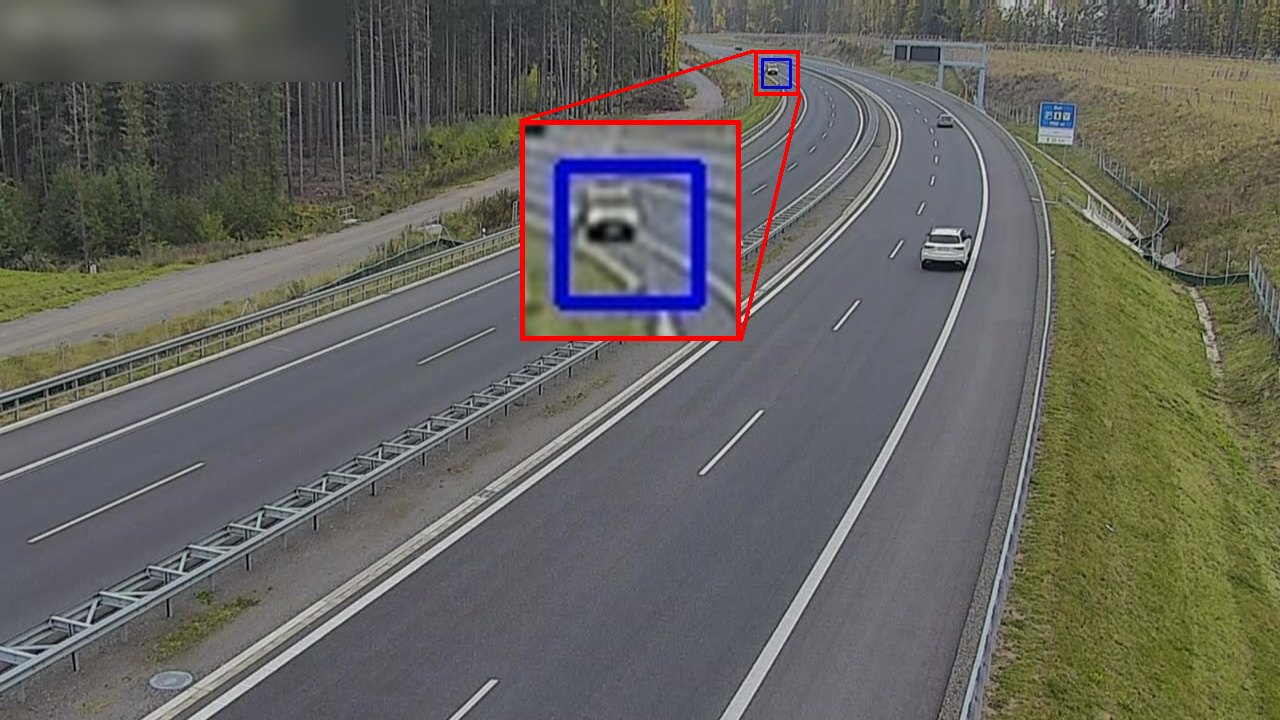
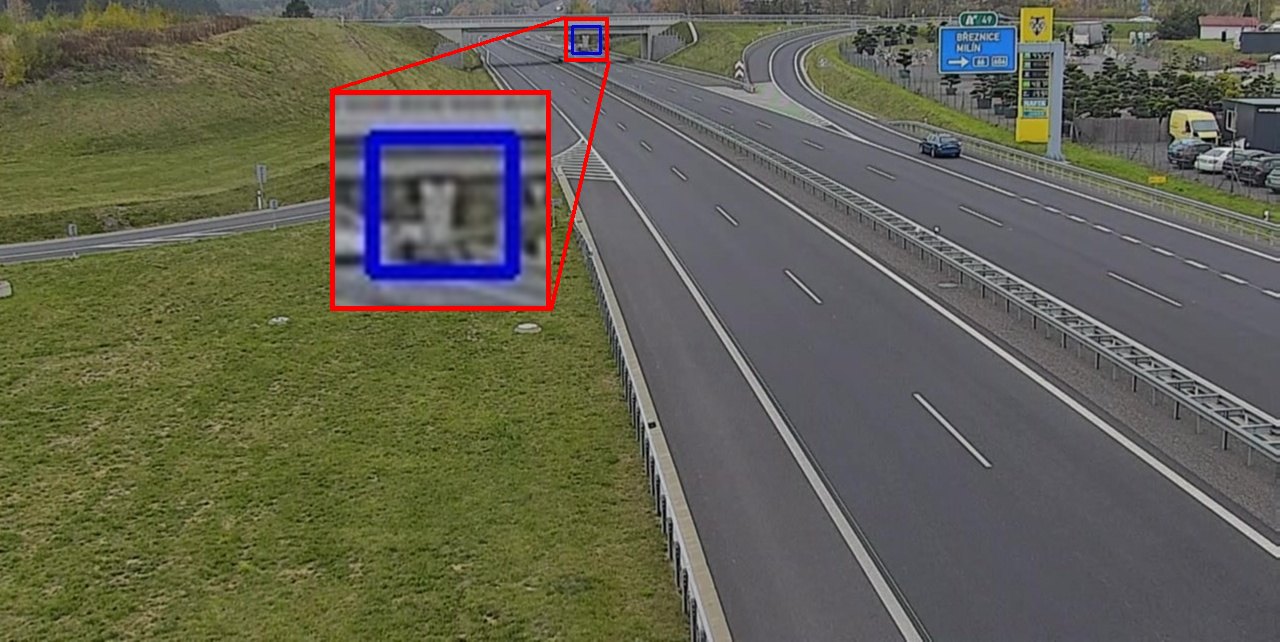
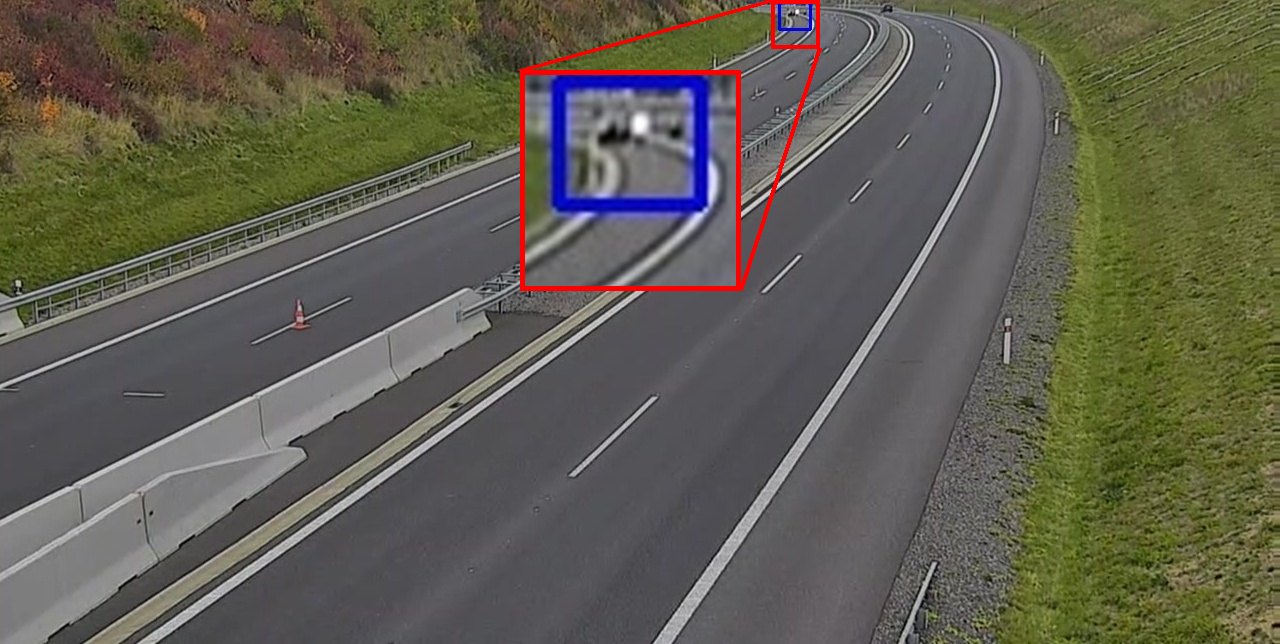
Reelle detekteringer fra motorvejskameraer efter opdateringen. Den røde ramme viser en forstørret detalje af det, systemet detekterede – ofte et objekt på kun få pixels.
Meget fjernt holdende køretøj på kun få pixels, detekteret og vist forstørret For det blotte øje er dette holdende køretøj næsten usynligt: det er meget langt fra kameraet og går i ét med baggrunden. Den forstørrede detalje viser køretøjet, som vores algoritmer detekterede.Lille mørk bil holdende i skygge langt fra trafikkameraet, detekteret og vist forstørret En vanskelig detektering: den holdende bil er lille, mørk og står i skygge langt fra kameraet, så den er let at overse. Den forstørrede detalje viser køretøjet, som vores algoritmer detekterede.Fjernt holdende køretøj på en solskinsdag Køretøjet holdt langt fra kameraet og fylder kun få pixels i billedet. Den forbedrede algoritme detekterer det stadig pålideligt.Holdende køretøj næsten ved horisonten Køretøjet er så langt væk, at det næsten smelter sammen med baggrunden. Alligevel detekterede systemet det som et holdende objekt.Fjernt holdende køretøj på en lang lige motorvej Et så fjernt køretøj i kamerabilledet er let at overse. Takket være den længere rækkevidde detekterer systemet det nu.Fjernt holdende køretøj i åbent landskab Fjerne objekter får særlig opmærksomhed – de vurderes af andre algoritmer end objekter tæt på kameraet.Holdende køretøj på kun få pixels I kamerabilledet er køretøjet kun en lille prik. Den forstørrede detalje viser, hvad systemet detekterede.Fjernt holdende køretøj om efteråret Køretøjet holdt langt fra kameraet og fylder kun få pixels i billedet. Den forbedrede algoritme detekterer det stadig pålideligt.Fjernt holdende køretøj på en motorvej i kurve Et så fjernt køretøj i kamerabilledet er let at overse. Takket være den længere rækkevidde detekterer systemet det nu.Fjernt holdende køretøj på en overskyet dag Fjerne objekter får særlig opmærksomhed – de vurderes af andre algoritmer end objekter tæt på kameraet.Person på motorvejen langt fra kameraet Ikke kun køretøjer: systemet detekterede også en person på motorvejen langt fra kameraet – en situation, operatøren skal kende til med det samme.Holdende køretøj øverst i kamerabilledet Køretøjet er helt øverst i billedet, hvor alle objekter er meget små. Detekteringen udvider kameraets effektive rækkevidde.Fjernt holdende køretøj på en motorvej gennem skov Køretøjet holdt langt fra kameraet og fylder kun få pixels i billedet. Den forbedrede algoritme detekterer det stadig pålideligt.Holdende køretøj i den fjerne ende af kamerabilledet Et lille køretøj i den fjerne ende af kamerabilledet, detekteret takket være den længere rækkevidde.Holdende køretøj i kanten af kamerabilledet Køretøjet er i kanten af kamerabilledet, hvor det let overses. Systemet genkendte det alligevel som et holdende objekt.
Prøv det på jeres egen video
Vil I se, hvordan vores software virker?
Send os en optagelse fra et af jeres trafikkameraer. Vi kører videoen gennem vores software og sender jer de fundne detekteringer – både reelle og falske.