Ulepszony algorytm detekcji: o 30% mniej fałszywych alarmów, większy zasięg i o 35% więcej realnych detekcji w oddali
Wdrożyliśmy ulepszoną wersję naszego algorytmu wykrywania zatrzymanych pojazdów. W testach na rzeczywistych nagraniach z kamer autostradowych zmniejszyła liczbę fałszywych alarmów o około 30% i zwiększyła skuteczność odległych detekcji o 35% – pojazdów, które zajmują zaledwie kilka pikseli na dalekim końcu obrazu kamery. Aktualizacja zwiększa zasięg detekcji: system wykrywa teraz jeszcze mniejsze i bardziej odległe pojazdy.
Co nowego
Dokładniejsza stabilizacja obrazu. Drgania kamery – na wietrze lub gdy przejeżdża ciężarówka – nie wywołują już tak wielu fałszywych alarmów.
Rozpoznawanie ruchu kamery i zmian sceny. Obrót lub zoom kamery, początek deszczu, zmierzch czy przełączenie w nocny tryb IR są wykrywane, a system szybko się dostosowuje – bez długiej przerwy w detekcji. Ryzyko przeoczenia pojazdu, który zatrzymał się tuż przed zmianą, jest znacznie mniejsze.
Więcej poziomów weryfikacji. Dodaliśmy kolejne poziomy, które oceniają każdego kandydata na detekcję z kilku stron – w tym naszą własną lokalną sieć neuronową, rozwijaną przez naszą firmę od 2018 roku i trenowaną na setkach tysięcy rzeczywistych zdarzeń drogowych – nie usługę AI firmy zewnętrznej. Dane nigdy nie opuszczają serwera – wszystko działa lokalnie. Cienie, odblaski słońca, odbicia od mokrej nawierzchni i poruszające się drzewa są znacznie częściej odfiltrowywane, zanim dotrą do operatora.
Większy zasięg detekcji. System wykrywa teraz jeszcze mniejsze i bardziej odległe pojazdy niż dotąd. Odległe obiekty otrzymują szczególną uwagę – oceniają je inne algorytmy niż obiekty blisko kamery. Nawet pojazd wielkości kilku pikseli jest teraz wychwytywany pewniej.
Wszystko to przy porównywalnym obciążeniu serwera jak wcześniej – aktualizacja nie wymaga nowego sprzętu.
Co to oznacza dla operatorów
Mniej zbędnych powiadomień i więcej realnych incydentów zgłoszonych na czas – także tych najbardziej odległych. Operatorzy mogą skupić się na tym, co ważne: na pojeździe, który zatrzymał się tam, gdzie nie powinien.
Przykłady detekcji na dużą odległość
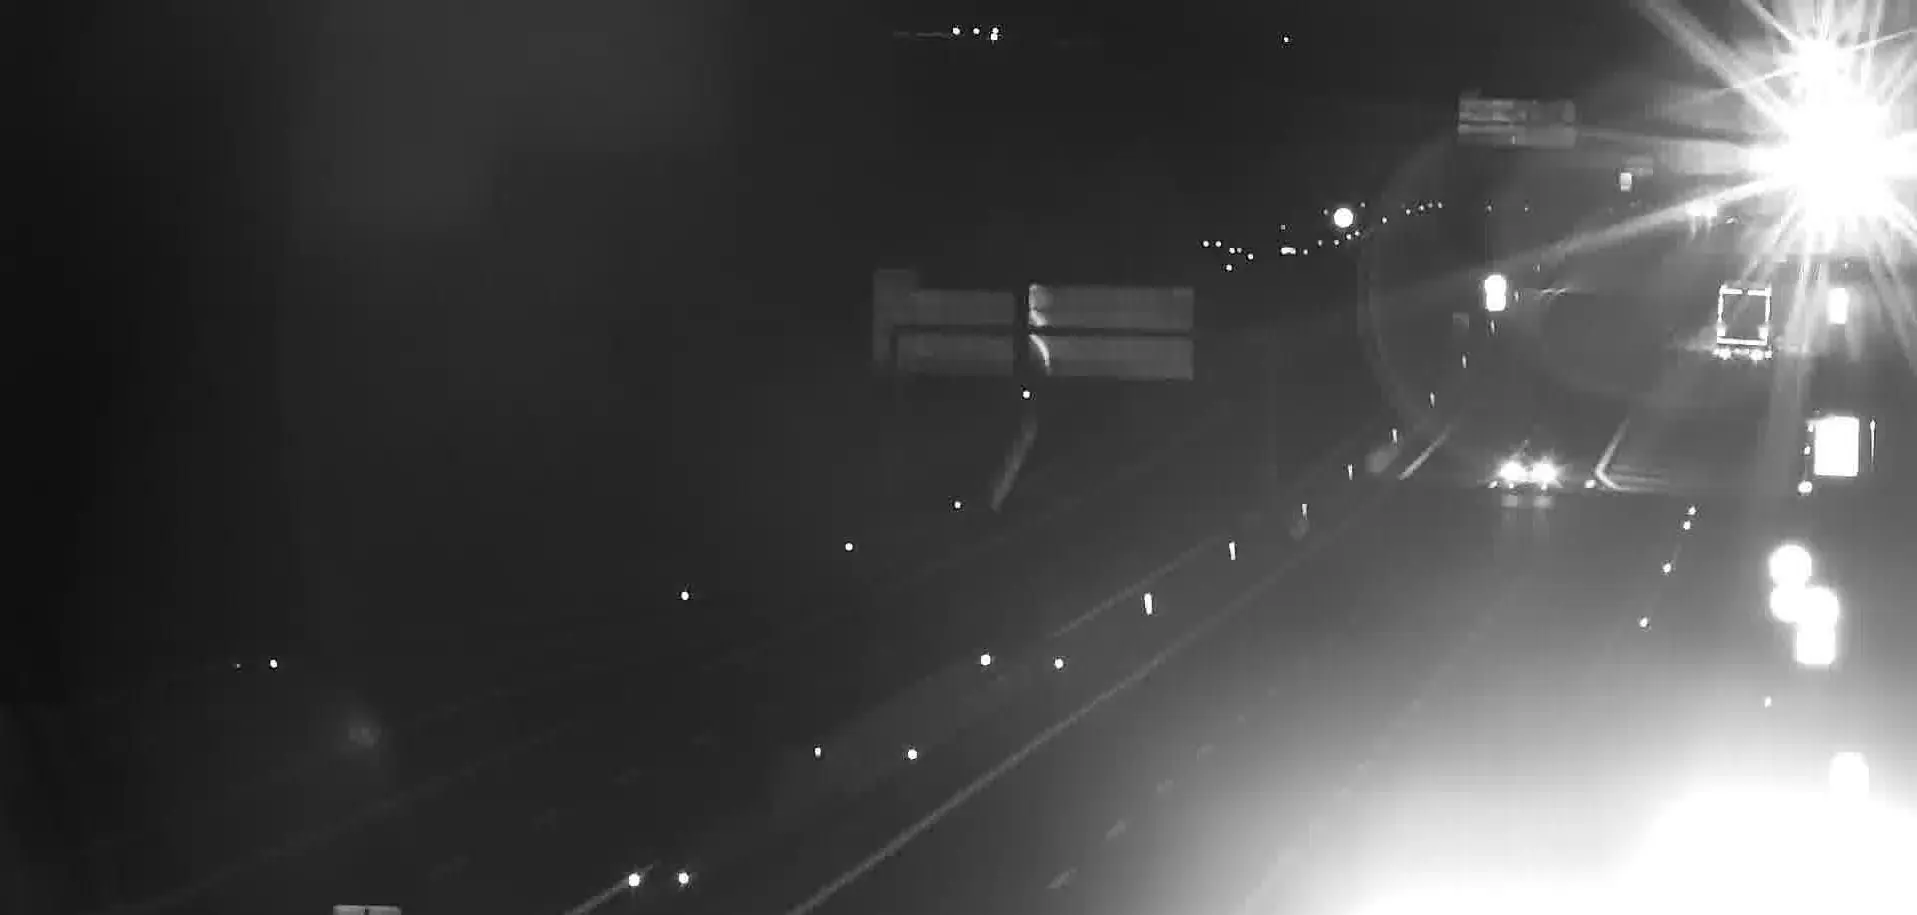
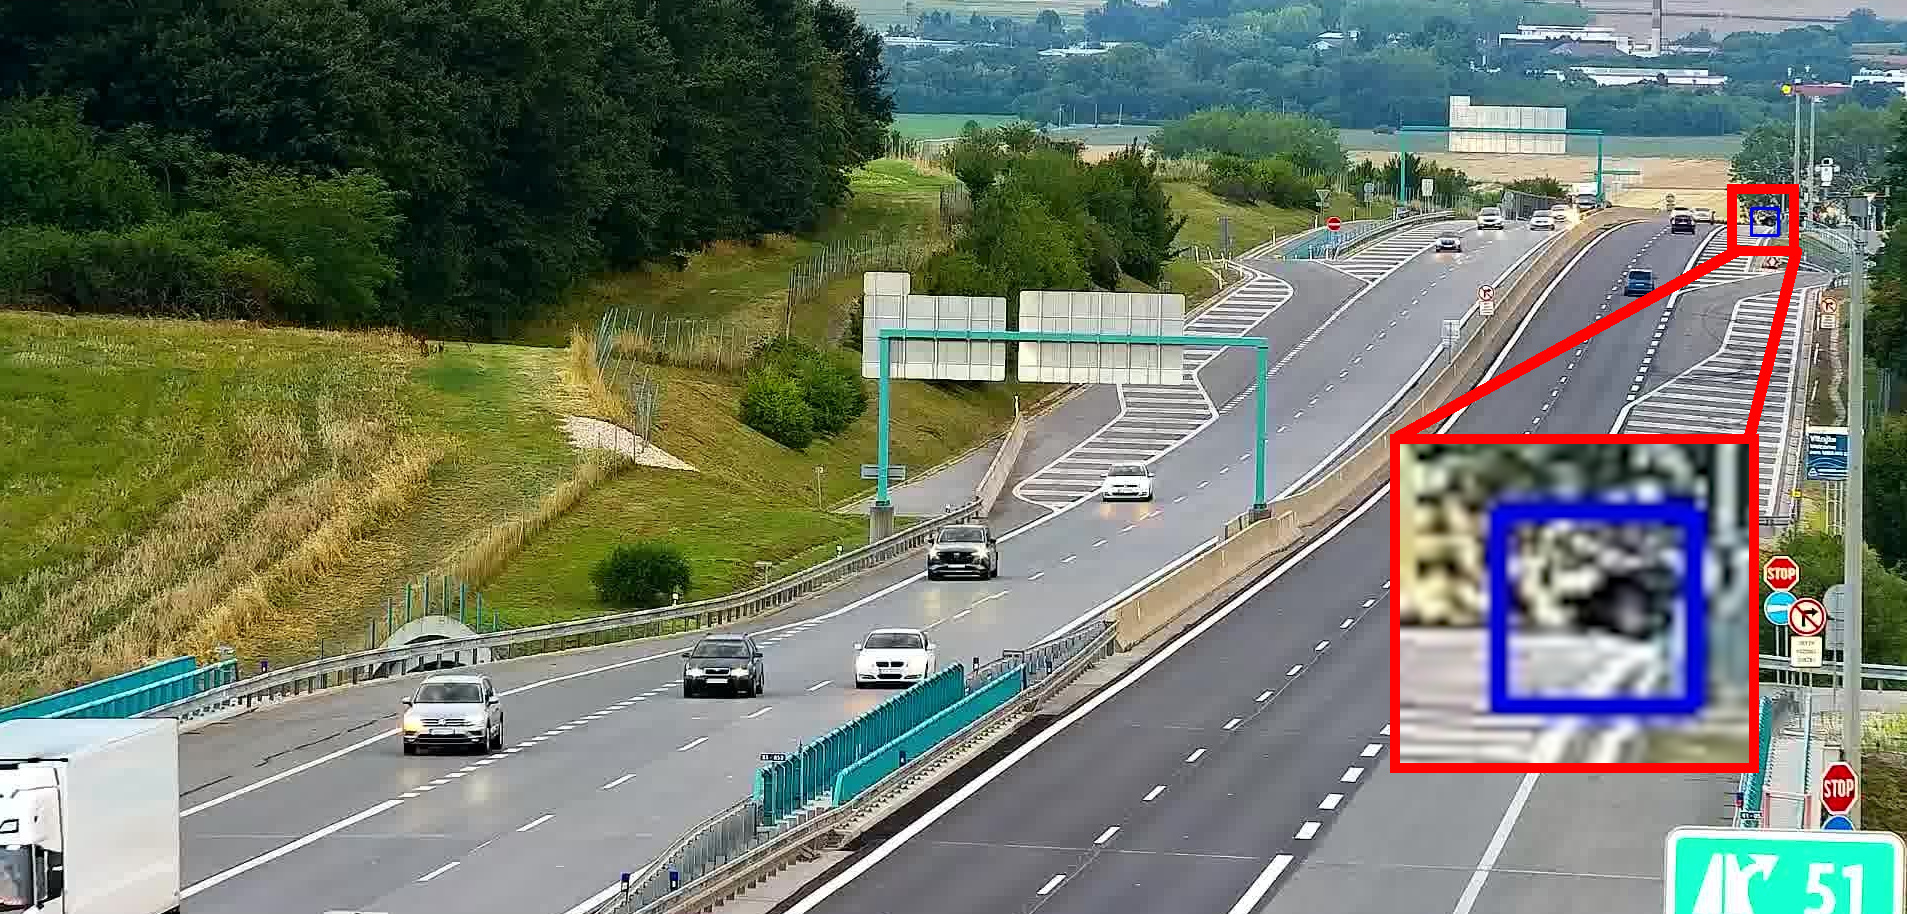
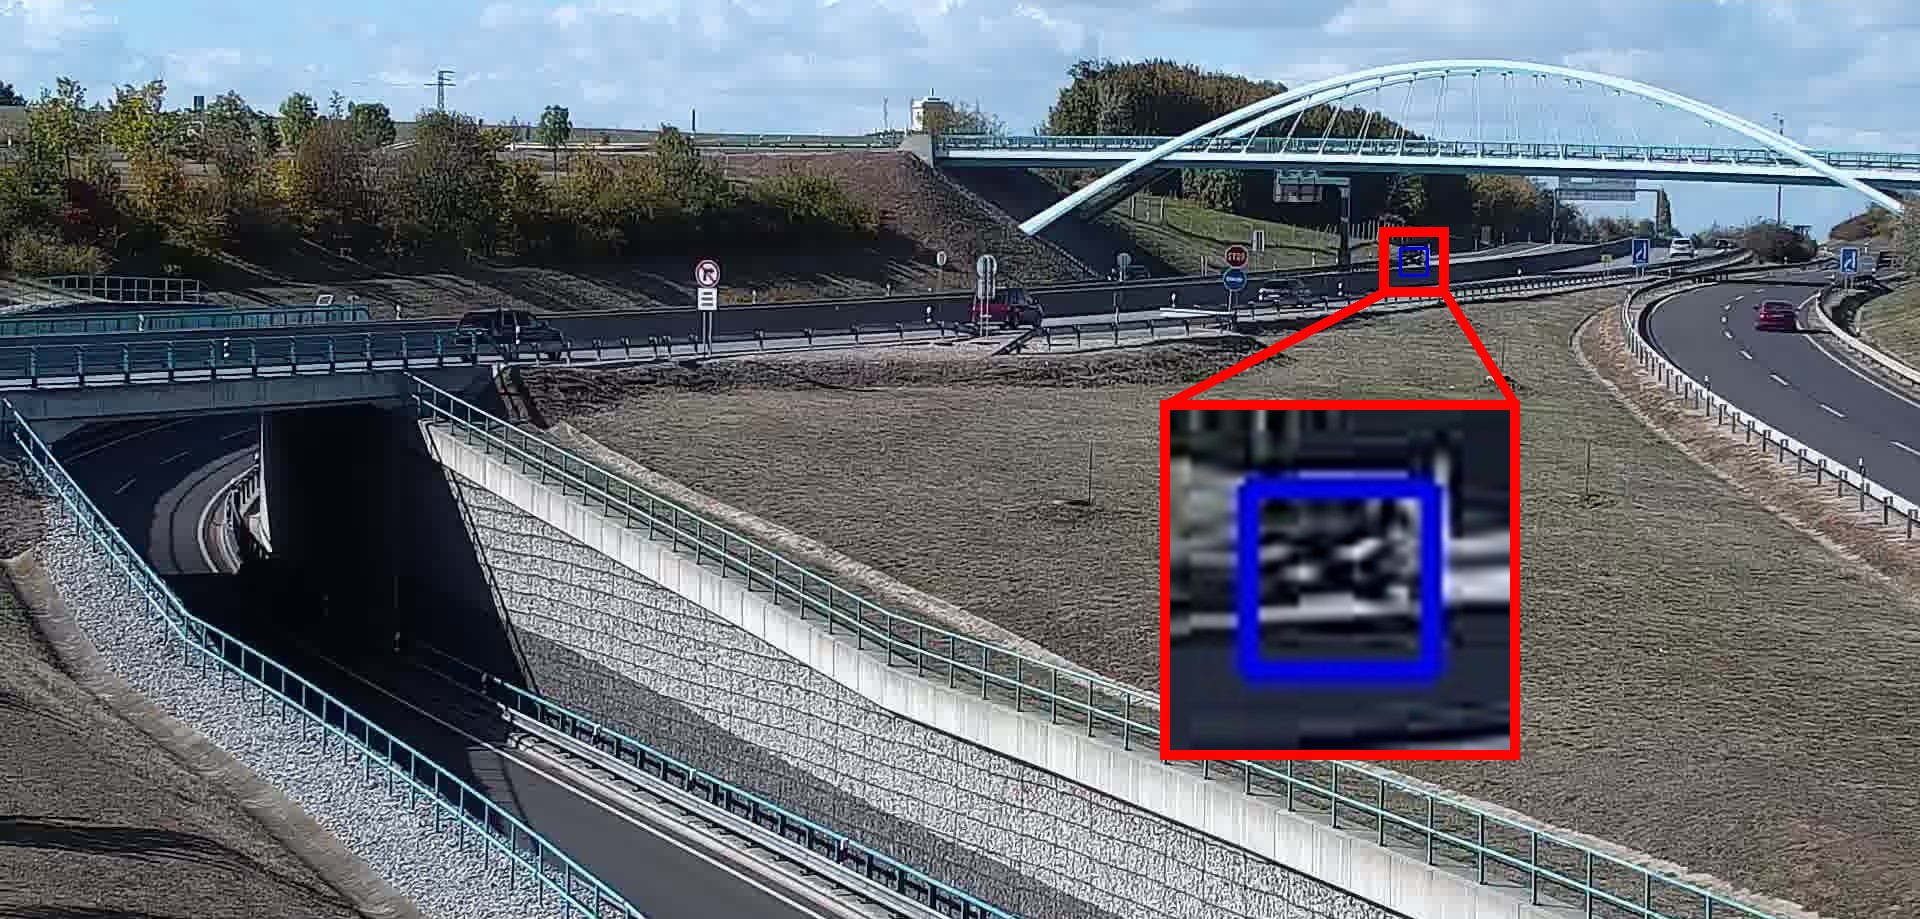
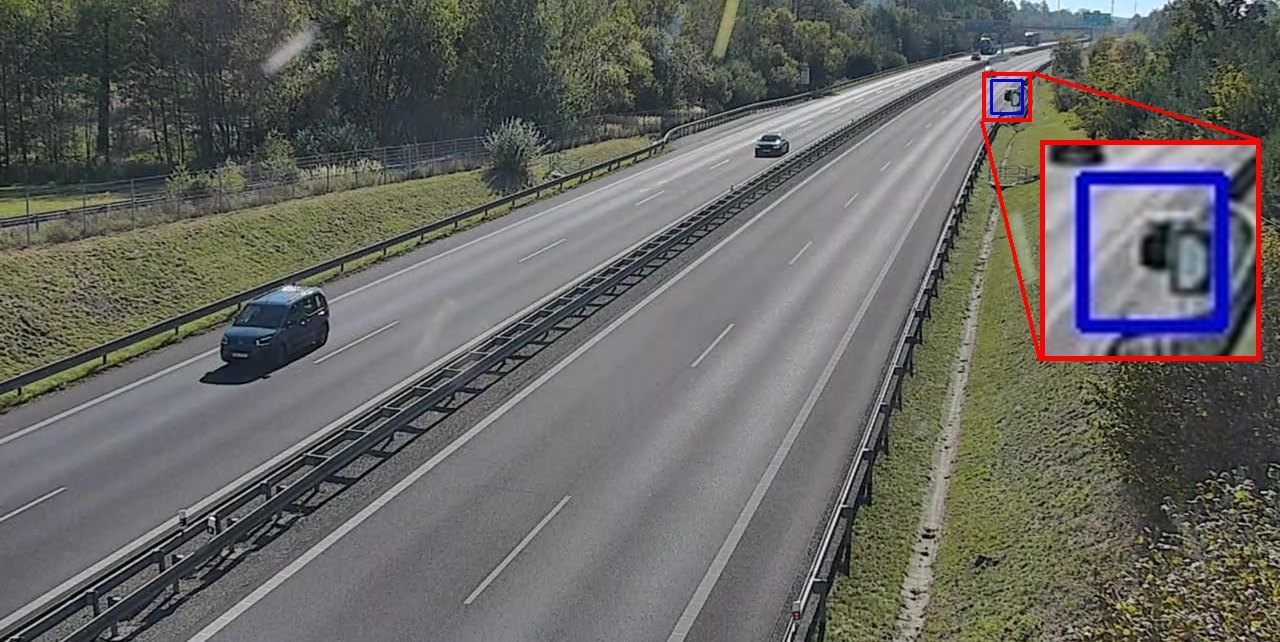
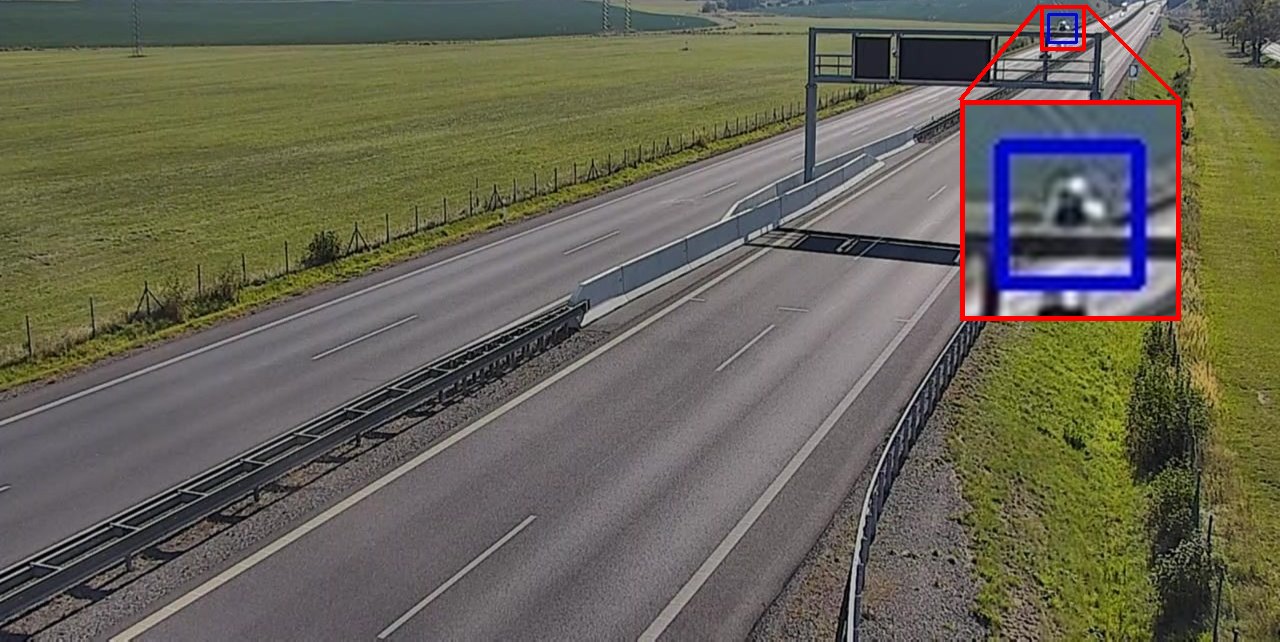
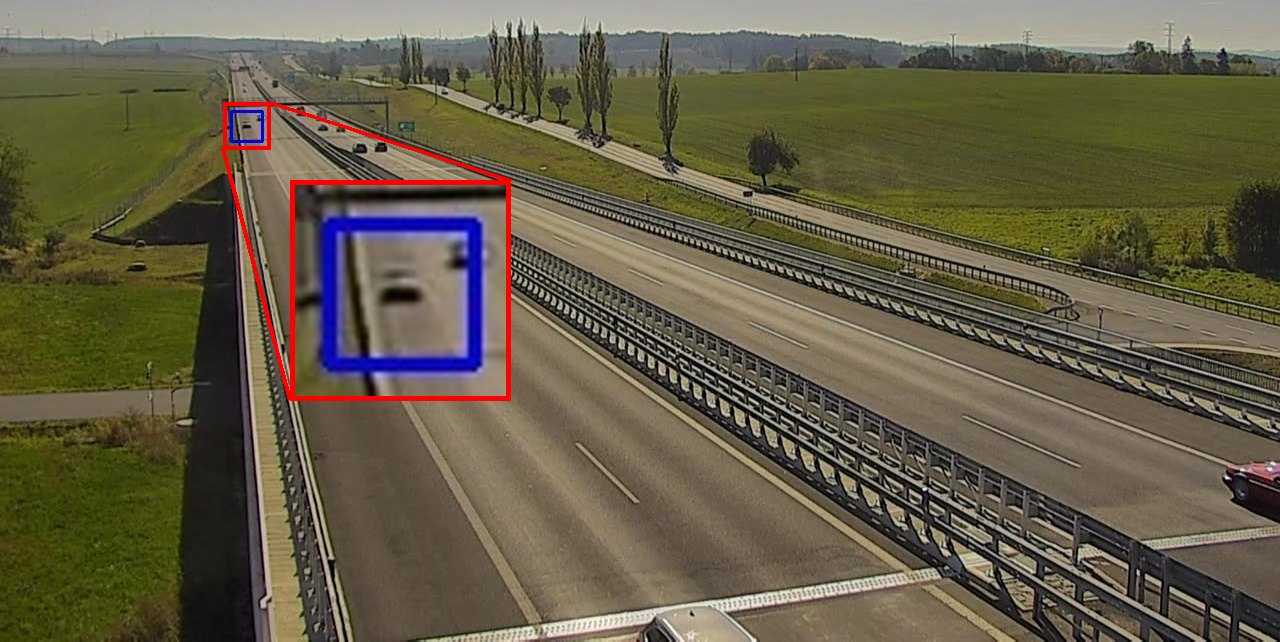
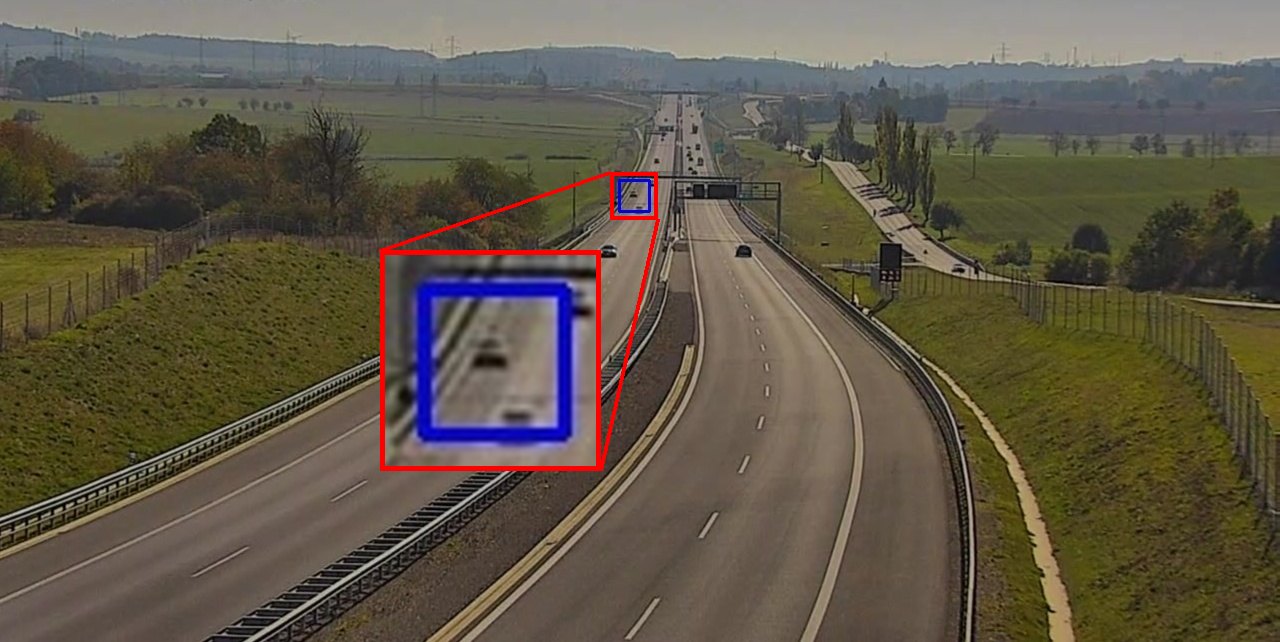
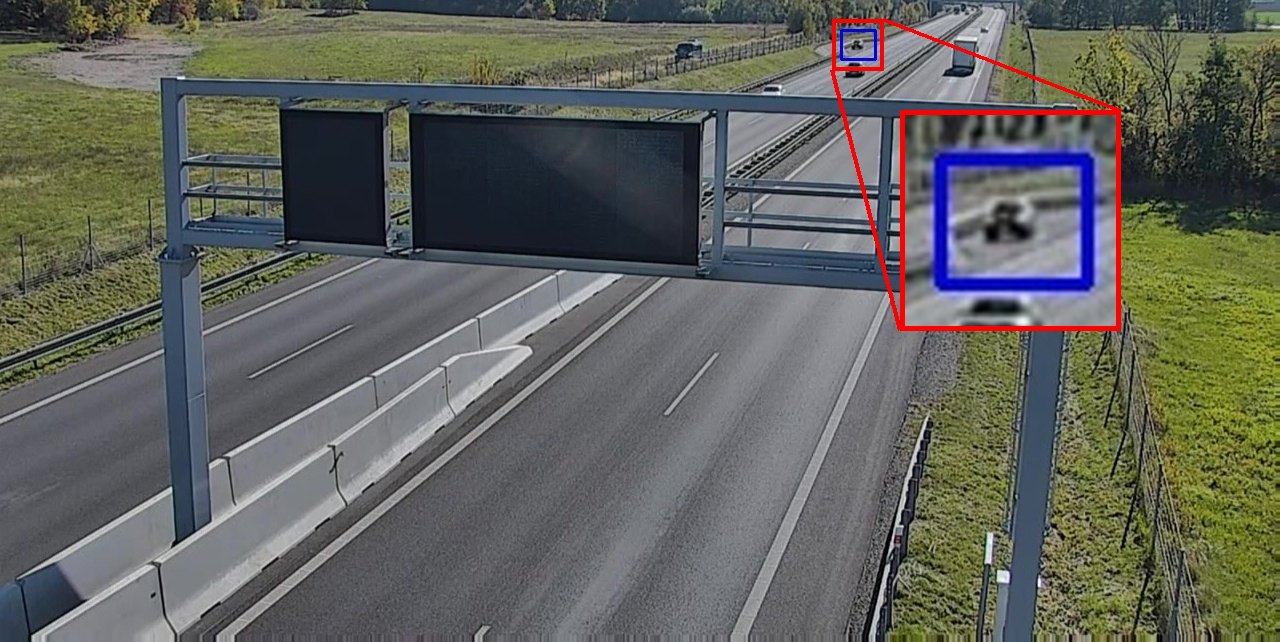
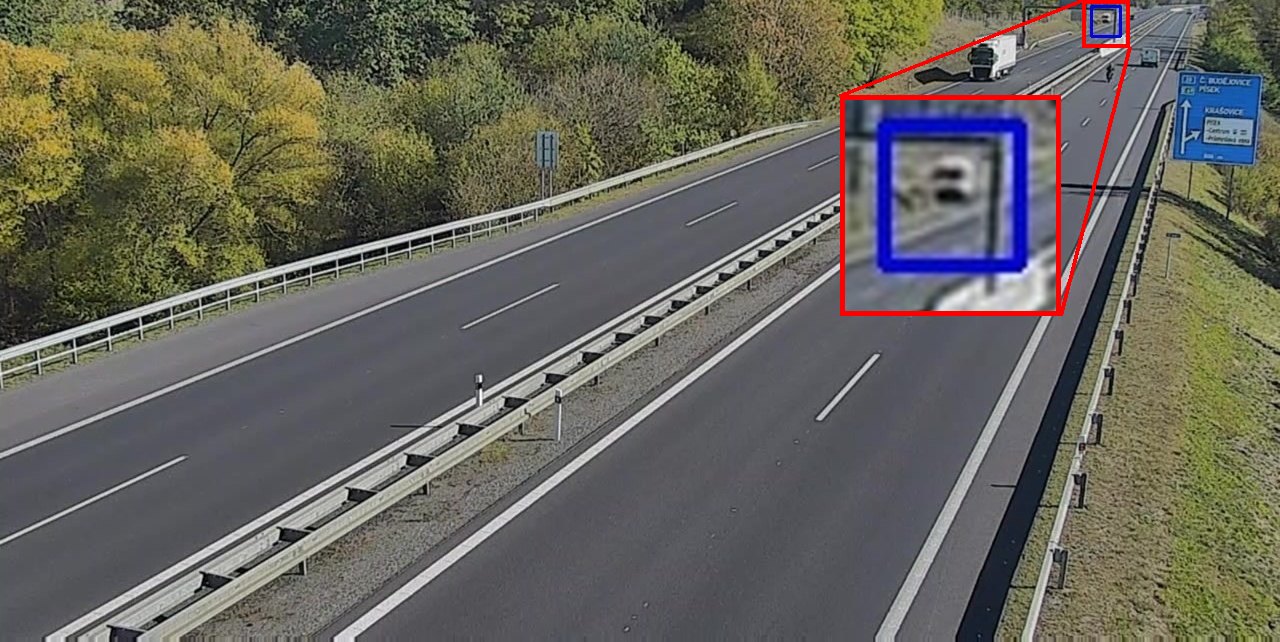
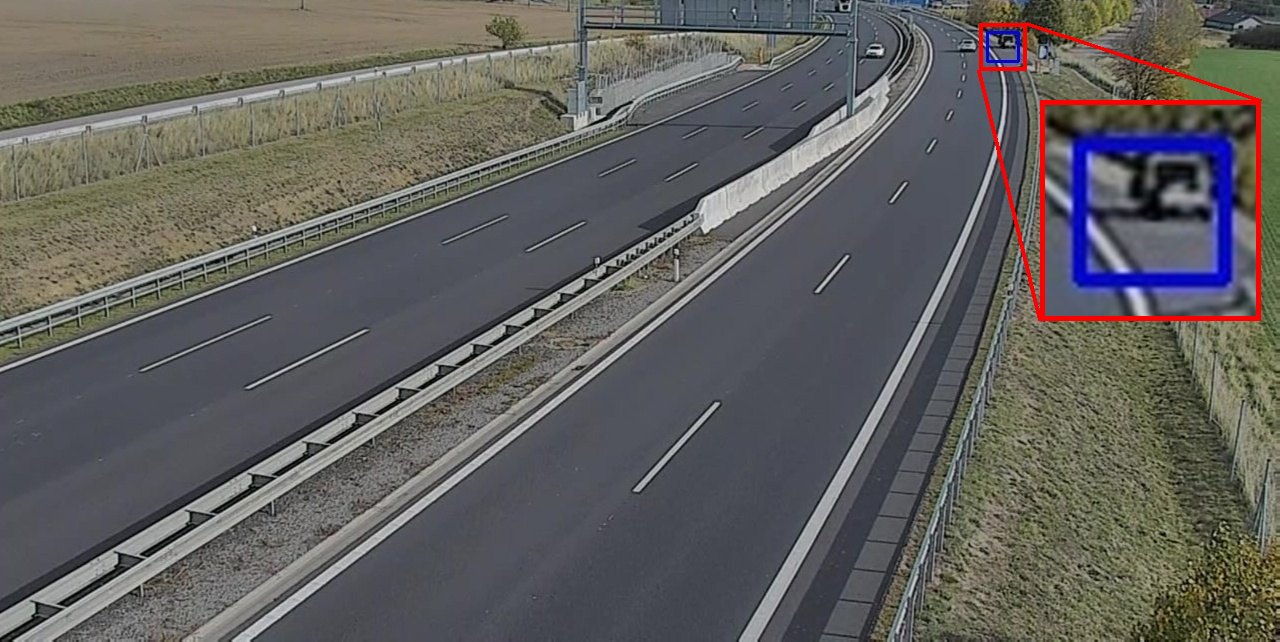
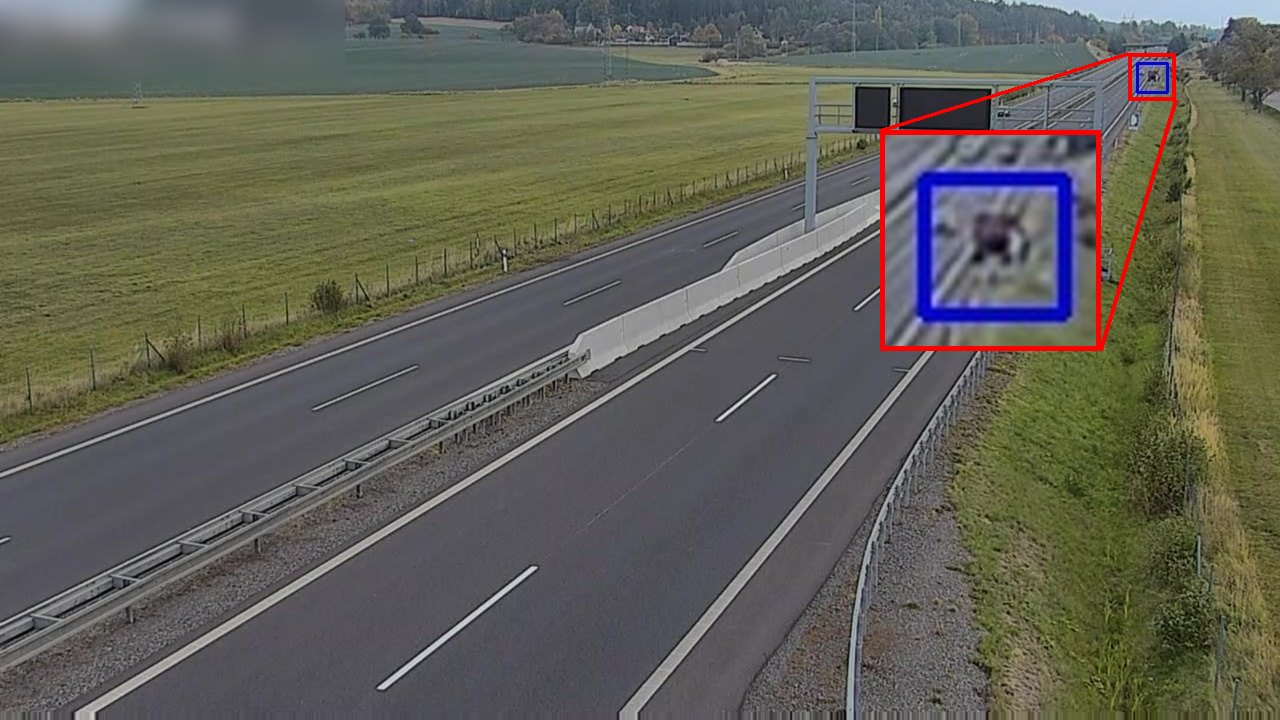
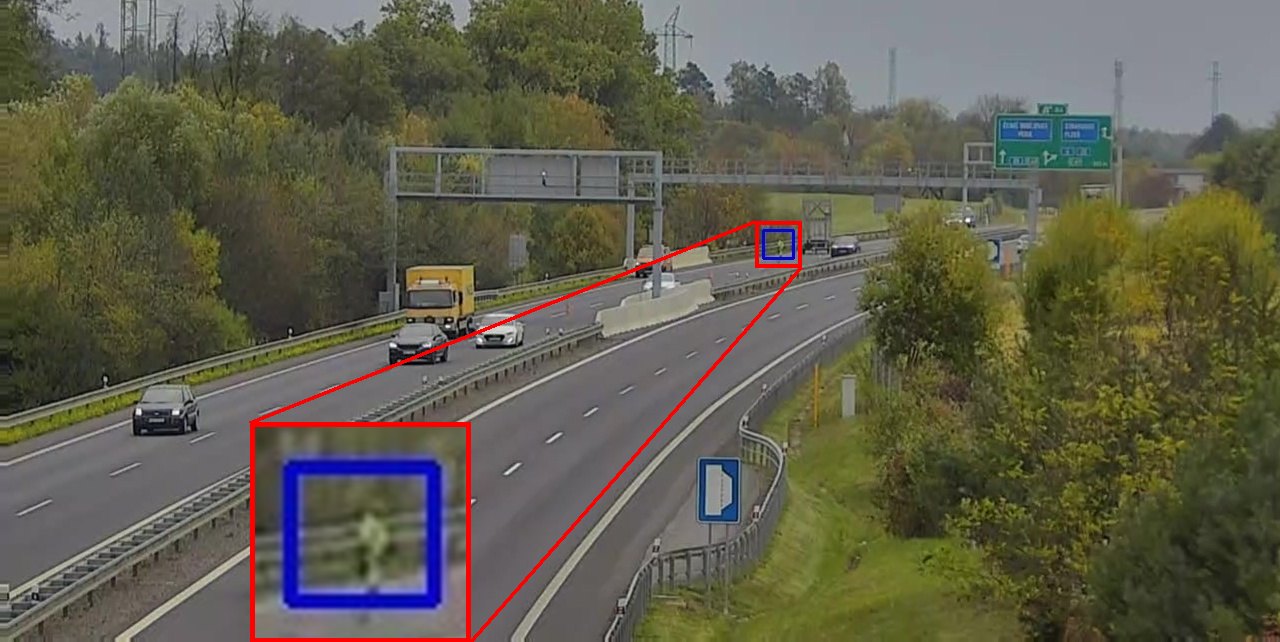
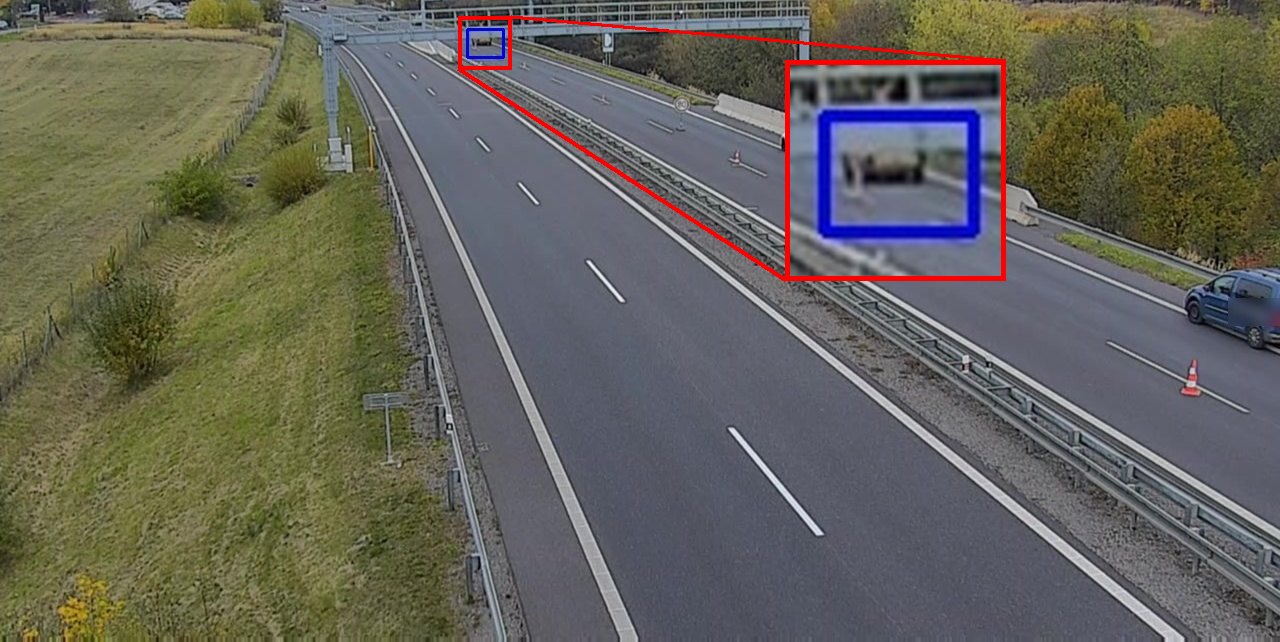
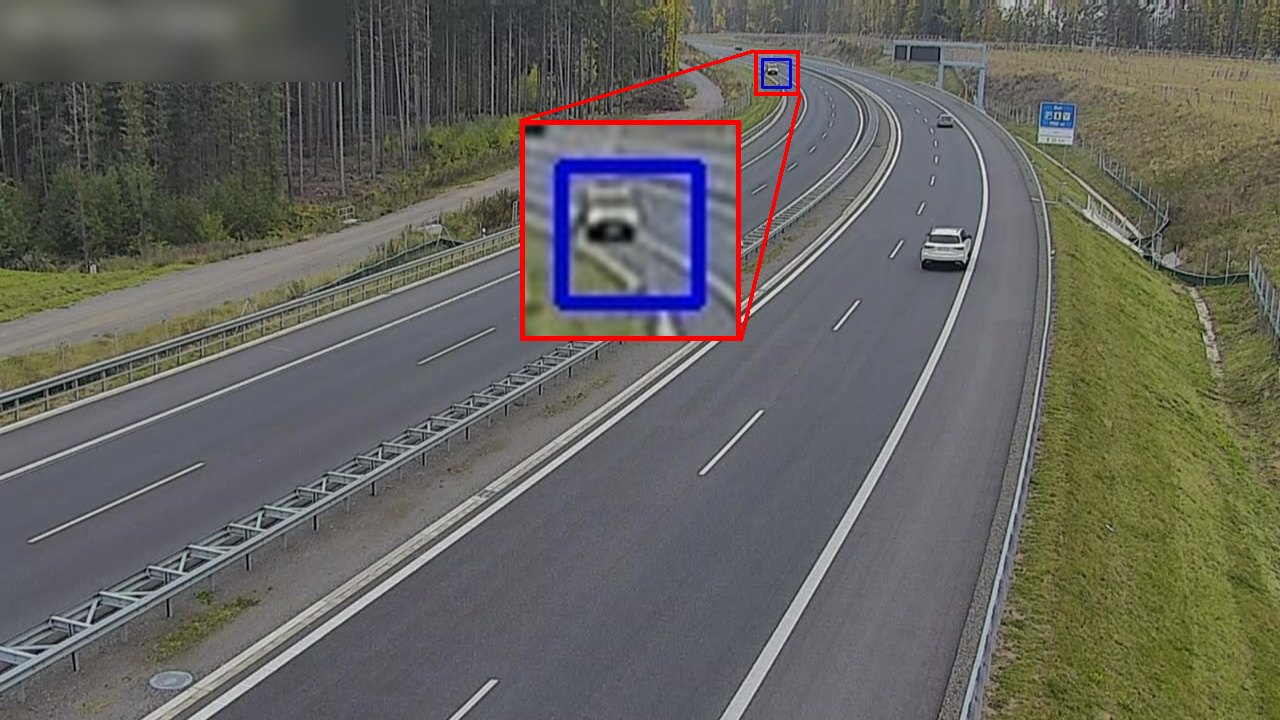
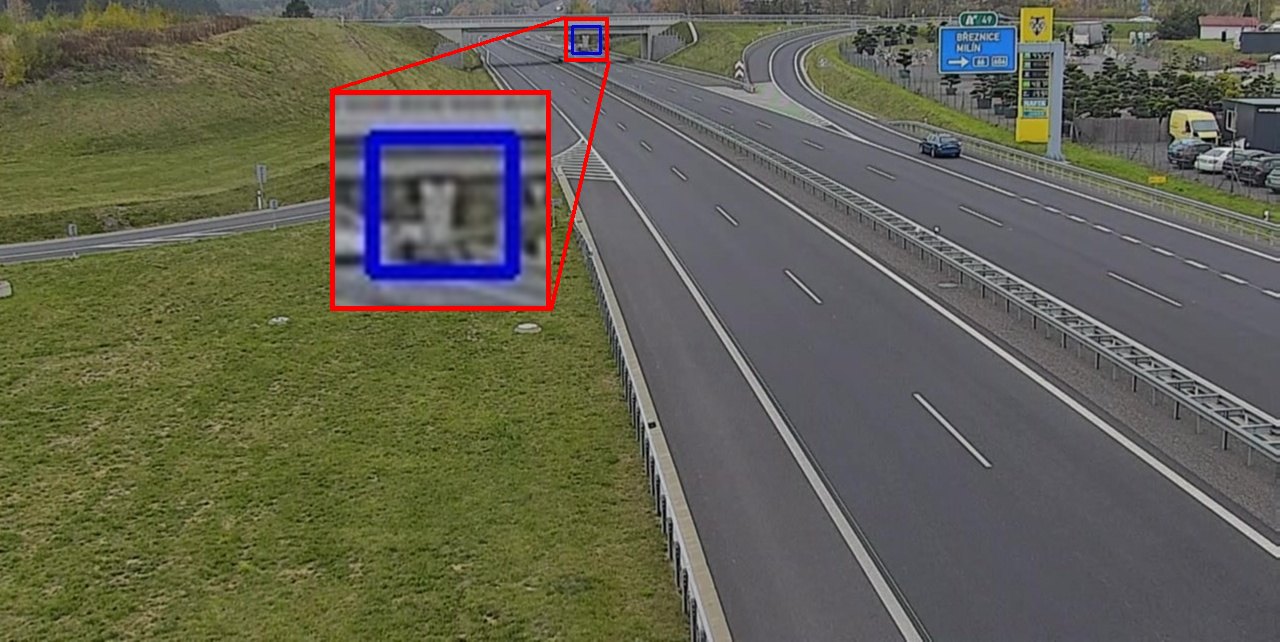
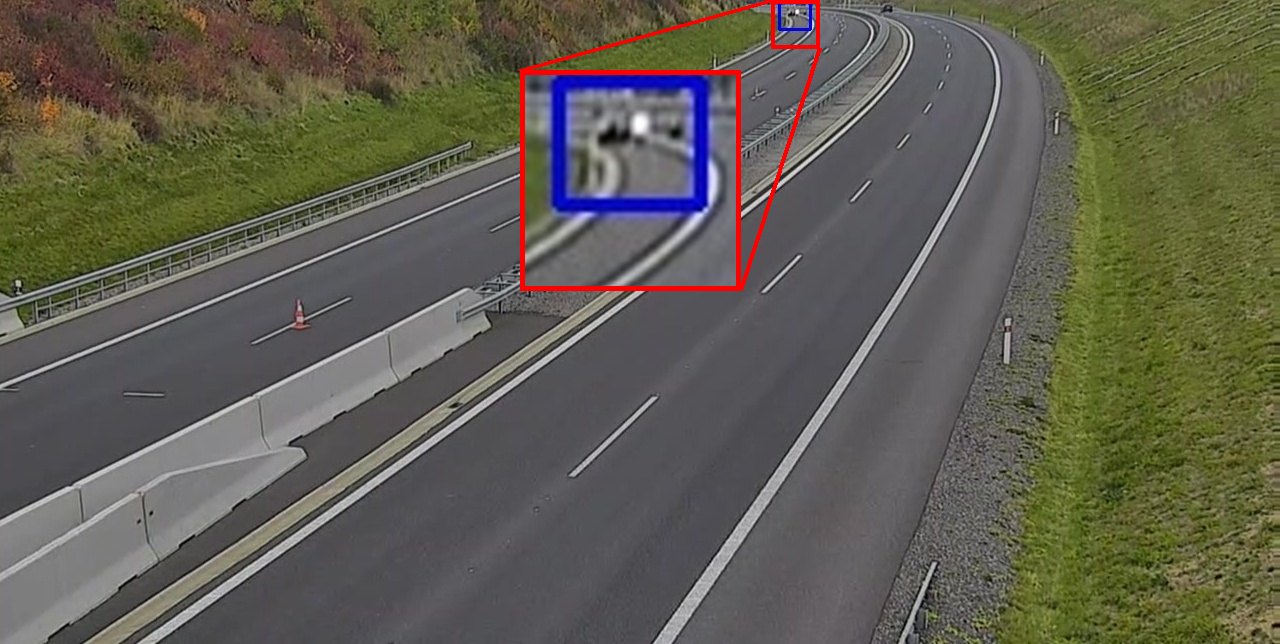
Realne detekcje z kamer autostradowych po aktualizacji. Czerwona ramka pokazuje powiększony fragment tego, co wykrył system – często obiekt wielkości zaledwie kilku pikseli.
Bardzo odległy zatrzymany pojazd wielkości zaledwie kilku pikseli, wykryty i pokazany w powiększeniu Gołym okiem ten zatrzymany pojazd jest prawie niewidoczny: jest bardzo daleko od kamery i zlewa się z tłem. Powiększony fragment pokazuje pojazd wykryty przez nasze algorytmy.Mały ciemny samochód zatrzymany w cieniu daleko od kamery drogowej, wykryty i pokazany w powiększeniu Trudna detekcja: zatrzymany samochód jest mały, ciemny i stoi w cieniu daleko od kamery, więc łatwo go przeoczyć. Powiększony fragment pokazuje pojazd wykryty przez nasze algorytmy.Odległy zatrzymany pojazd w słoneczny dzień Pojazd zatrzymał się daleko od kamery i zajmuje na obrazie zaledwie kilka pikseli. Ulepszony algorytm nadal niezawodnie go wykrywa.Zatrzymany pojazd niemal na horyzoncie Pojazd jest tak daleko, że niemal zlewa się z tłem. Mimo to system wykrył go jako zatrzymany obiekt.Odległy zatrzymany pojazd na długiej prostej autostrady Tak odległy pojazd w obrazie kamery łatwo przeoczyć. Dzięki większemu zasięgowi detekcji system teraz go wykrywa.Odległy zatrzymany pojazd na otwartej przestrzeni Odległe obiekty otrzymują szczególną uwagę – oceniają je inne algorytmy niż obiekty blisko kamery.Zatrzymany pojazd wielkości zaledwie kilku pikseli Na obrazie z kamery pojazd jest tylko małą kropką. Powiększony fragment pokazuje, co wykrył system.Odległy zatrzymany pojazd jesienią Pojazd zatrzymał się daleko od kamery i zajmuje na obrazie zaledwie kilka pikseli. Ulepszony algorytm nadal niezawodnie go wykrywa.Odległy zatrzymany pojazd na łuku autostrady Tak odległy pojazd w obrazie kamery łatwo przeoczyć. Dzięki większemu zasięgowi detekcji system teraz go wykrywa.Odległy zatrzymany pojazd w pochmurny dzień Odległe obiekty otrzymują szczególną uwagę – oceniają je inne algorytmy niż obiekty blisko kamery.Osoba na autostradzie daleko od kamery Nie tylko pojazdy: system wykrył także osobę na autostradzie daleko od kamery – sytuację, o której operator musi wiedzieć od razu.Zatrzymany pojazd w górnej części obrazu kamery Pojazd znajduje się na samej górze obrazu, gdzie każdy obiekt jest maleńki. Detekcja zwiększa efektywny zasięg kamery.Odległy zatrzymany pojazd na autostradzie przez las Pojazd zatrzymał się daleko od kamery i zajmuje na obrazie zaledwie kilka pikseli. Ulepszony algorytm nadal niezawodnie go wykrywa.Zatrzymany pojazd na dalekim końcu obrazu kamery Mały pojazd na dalekim końcu obrazu kamery, wykryty dzięki większemu zasięgowi detekcji.Zatrzymany pojazd na skraju obrazu kamery Pojazd jest na skraju obrazu kamery, gdzie łatwo go przeoczyć. System mimo to rozpoznał go jako zatrzymany obiekt.
Wypróbuj na własnym wideo
Chcecie zobaczyć, jak działa nasze oprogramowanie?
Wyślijcie nam nagranie z jednej z Waszych kamer drogowych. Przepuścimy je przez nasze oprogramowanie i odeślemy znalezione detekcje – zarówno realne, jak i fałszywe.