Förbättrad detekteringsalgoritm: 30 % färre falsklarm, längre räckvidd och 35 % fler verkliga detekteringar på långt avstånd
Vi har infört en förbättrad version av vår algoritm för detektering av stillastående fordon. I tester på verkliga inspelningar från motorvägskameror minskade den falsklarmen med cirka 30 % och höjde träffsäkerheten för avlägsna detekteringar med 35 % – fordon som bara upptar några pixlar längst bort i kamerabilden. Uppdateringen ökar detekteringsräckvidden: systemet upptäcker nu ännu mindre och mer avlägsna fordon.
Vad är nytt
Mer exakt bildstabilisering. Kameraskakningar – i blåst eller när en lastbil passerar – ger inte längre alls lika många falsklarm.
Kamerarörelser och scenförändringar känns igen. När en kamera vrids eller zoomar, regn börjar, det skymmer eller kameran växlar till IR-läge för natt upptäcks det och systemet anpassar sig snabbt – utan lång paus i detekteringen. Risken att missa ett fordon som stannade precis före förändringen är betydligt lägre.
Fler verifieringsnivåer. Vi har lagt till fler nivåer som bedömer varje detekteringskandidat ur flera vinklar – bland annat vårt eget lokala neurala nätverk, utvecklat av vårt företag sedan 2018 och tränat på hundratusentals verkliga trafikhändelser – inte en AI-tjänst från tredje part. Datan lämnar aldrig servern – allt körs lokalt. Skuggor, solreflexer, reflexer från våt vägbana och träd som rör sig filtreras bort betydligt oftare innan de når operatören.
Längre detekteringsräckvidd. Systemet upptäcker nu ännu mindre och mer avlägsna fordon än tidigare. Avlägsna objekt får särskild uppmärksamhet – de bedöms av andra algoritmer än objekt nära kameran. Även ett fordon på bara några pixlar fångas nu upp mer tillförlitligt.
Allt detta med en jämförbar serverbelastning som tidigare – uppdateringen kräver ingen ny hårdvara.
Vad det betyder för operatörerna
Färre onödiga aviseringar och fler verkliga incidenter rapporterade i tid – även de mest avlägsna. Operatörerna kan fokusera på det som är viktigt: ett fordon som stannat där det inte borde.
Exempel på detekteringar på långt avstånd
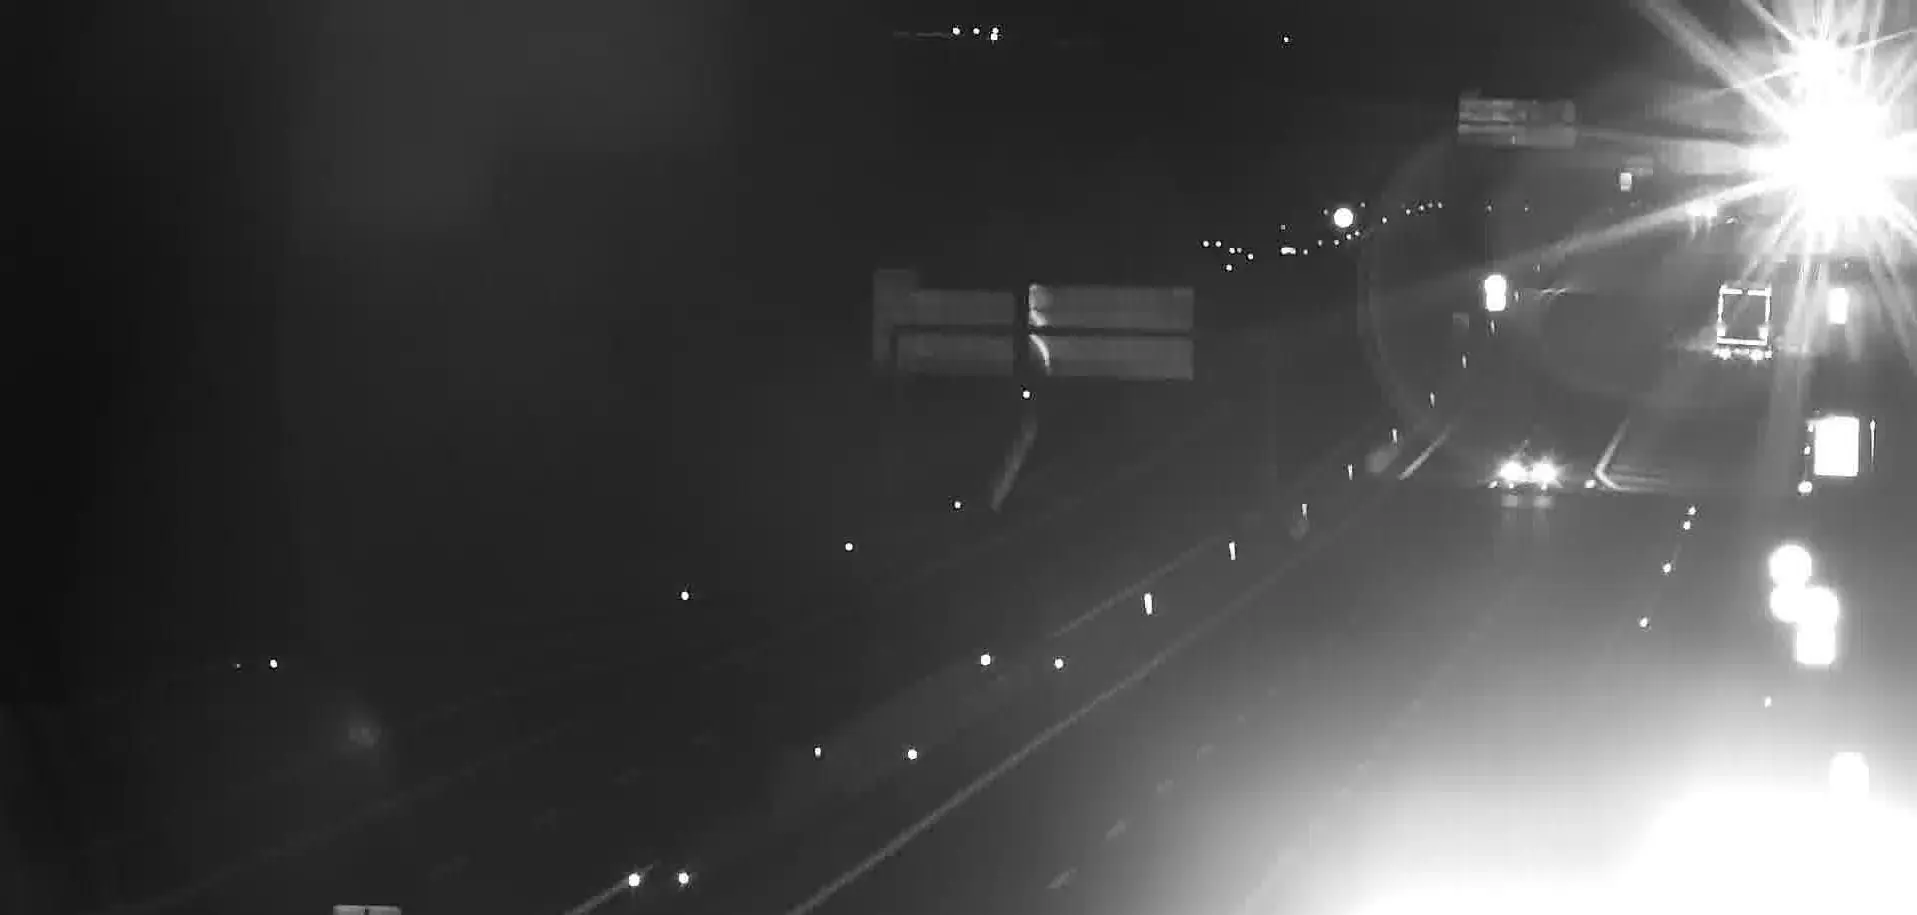
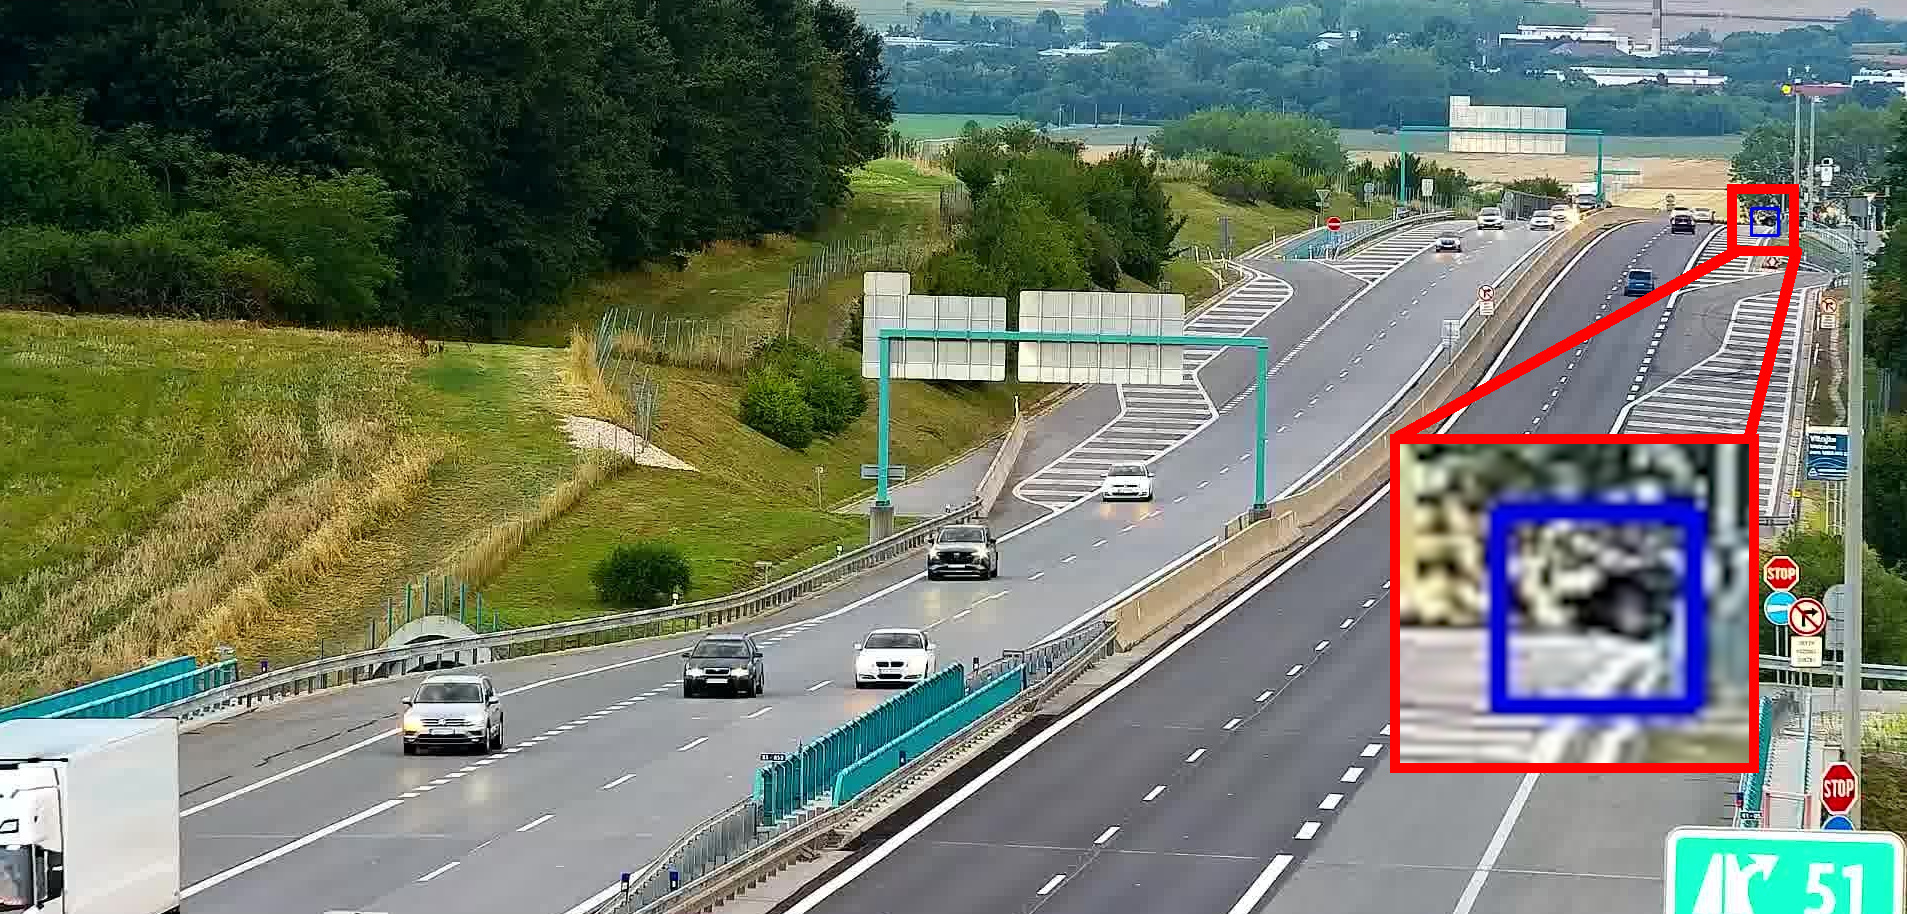
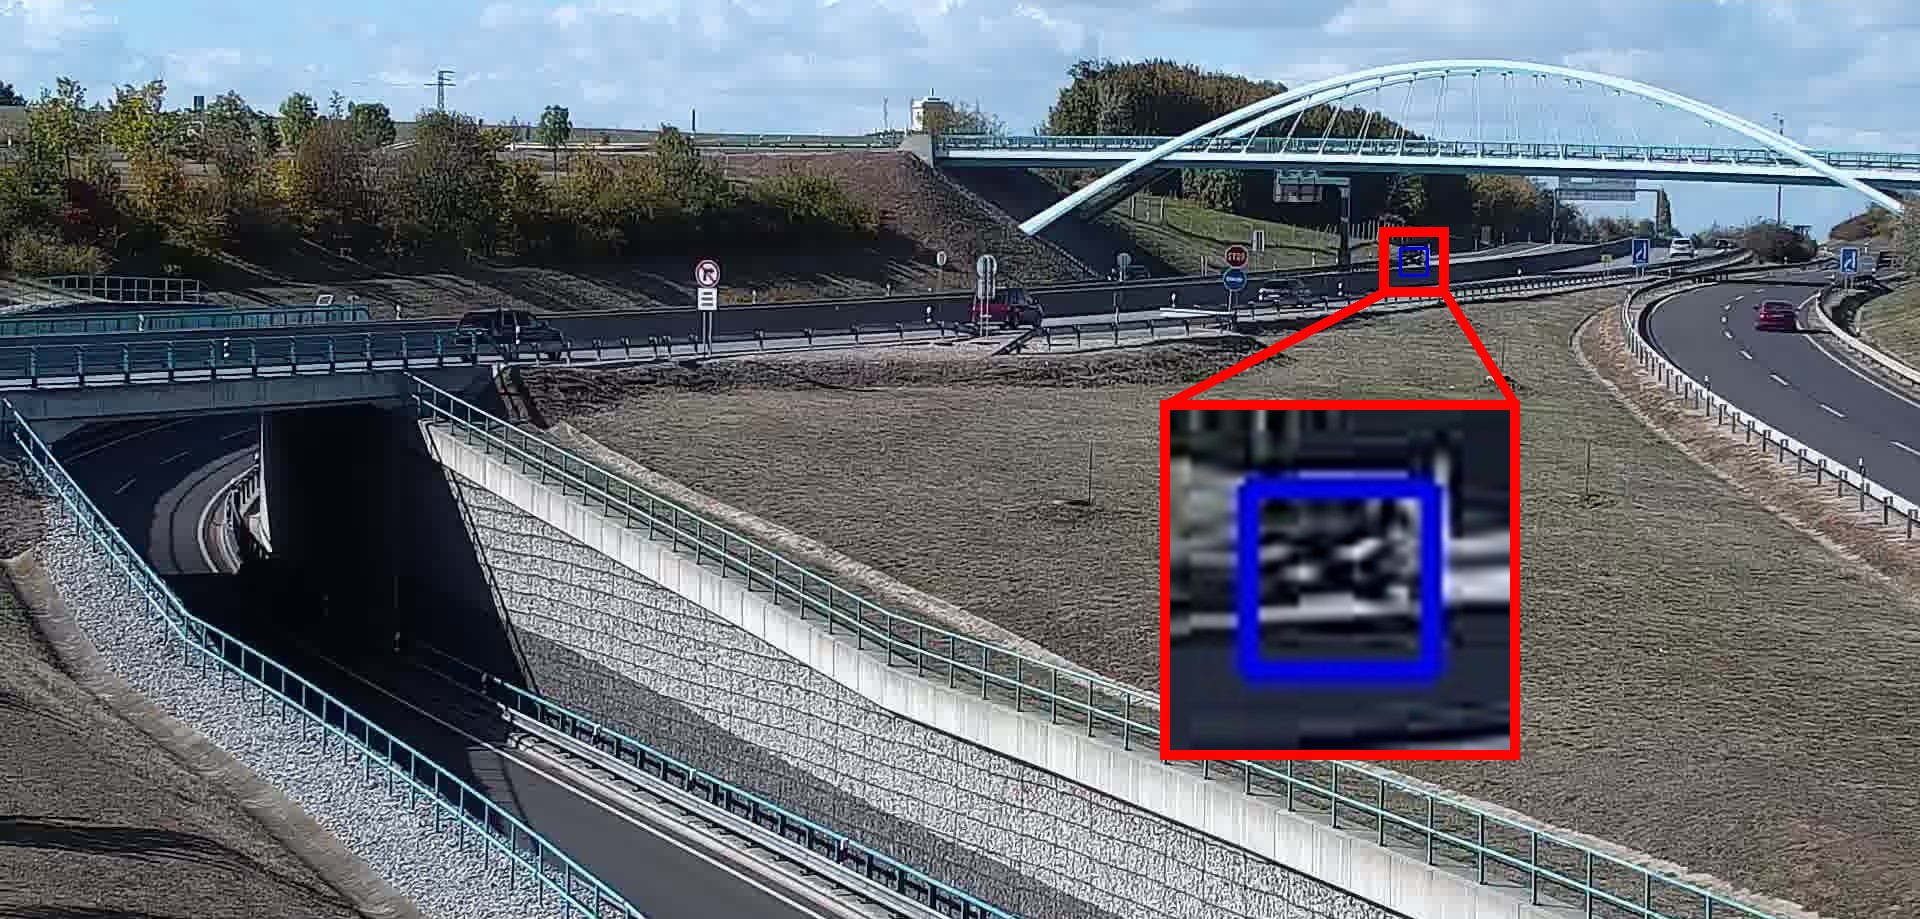
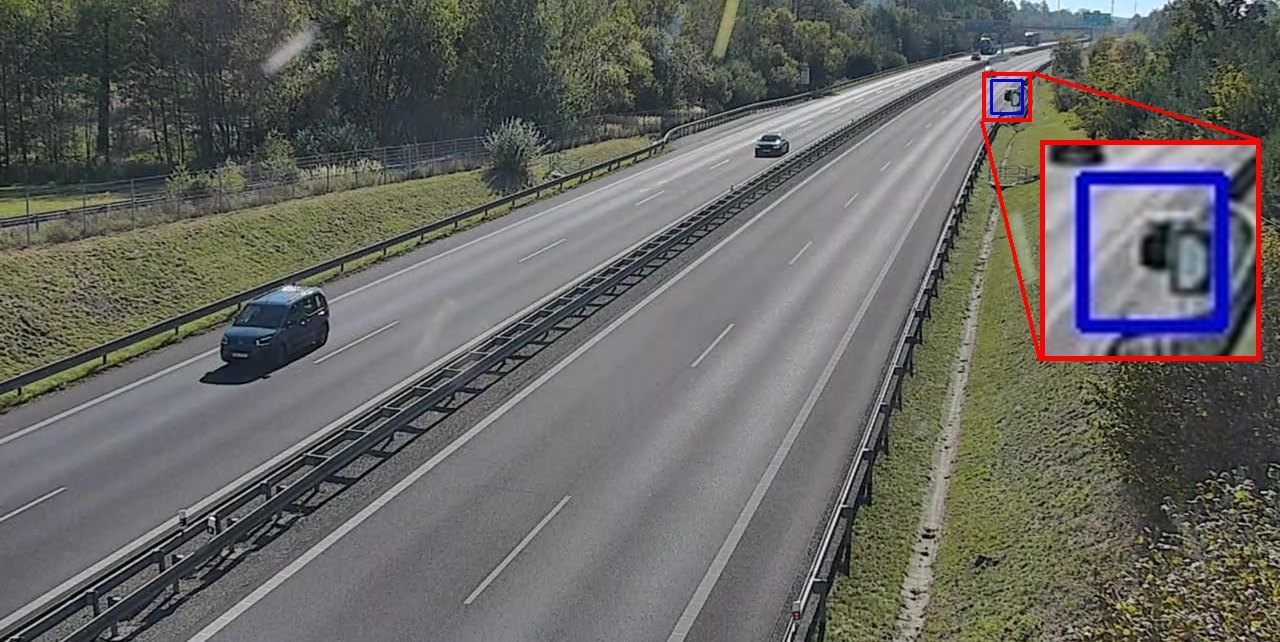
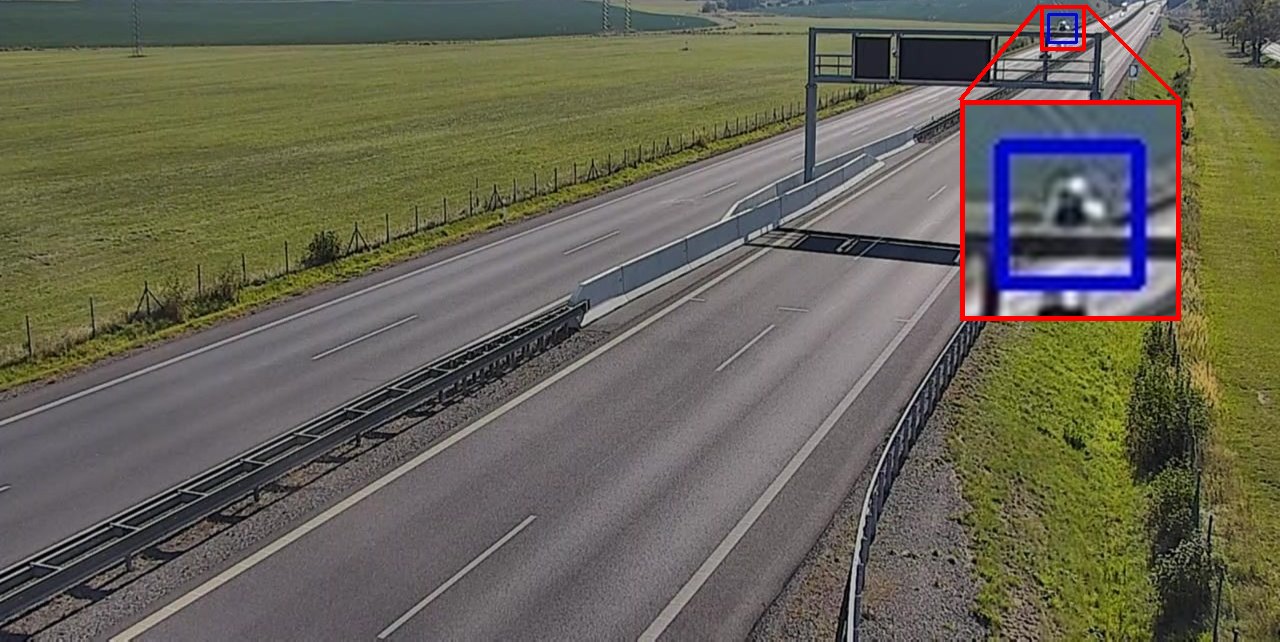
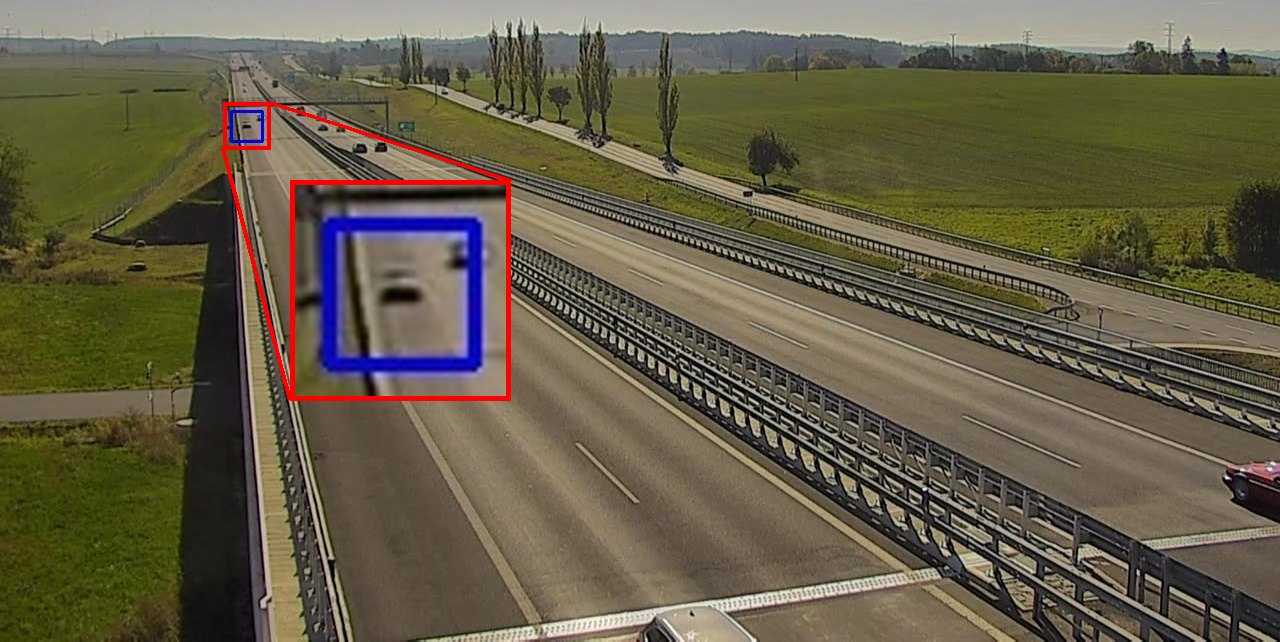
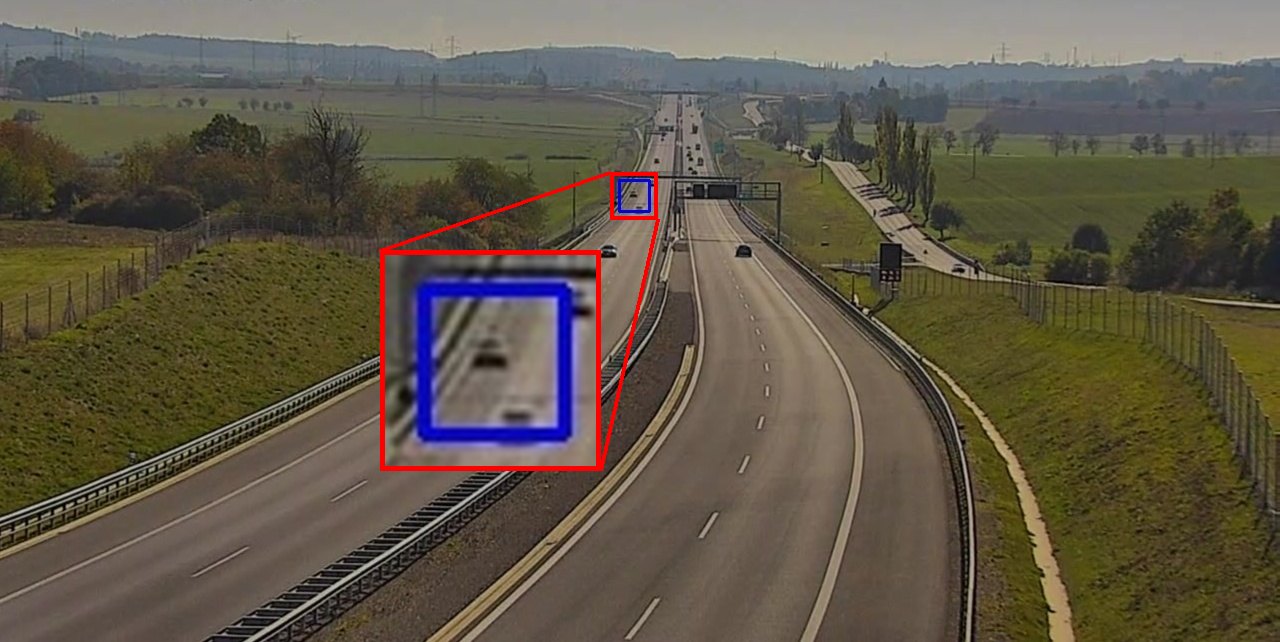
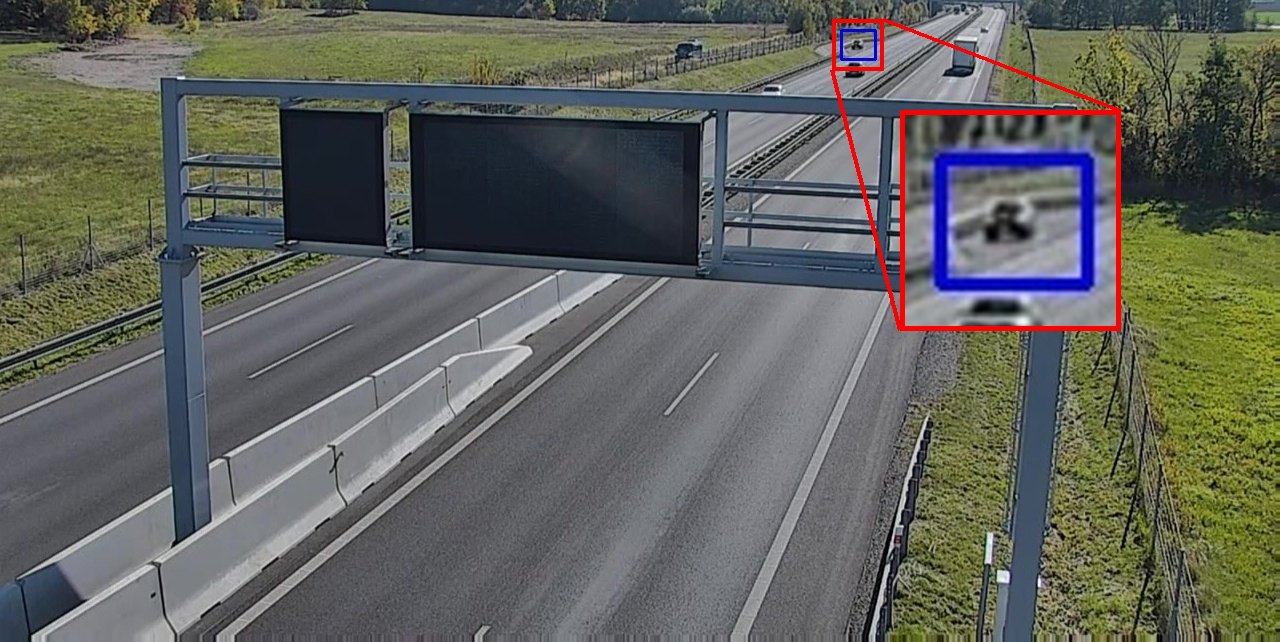
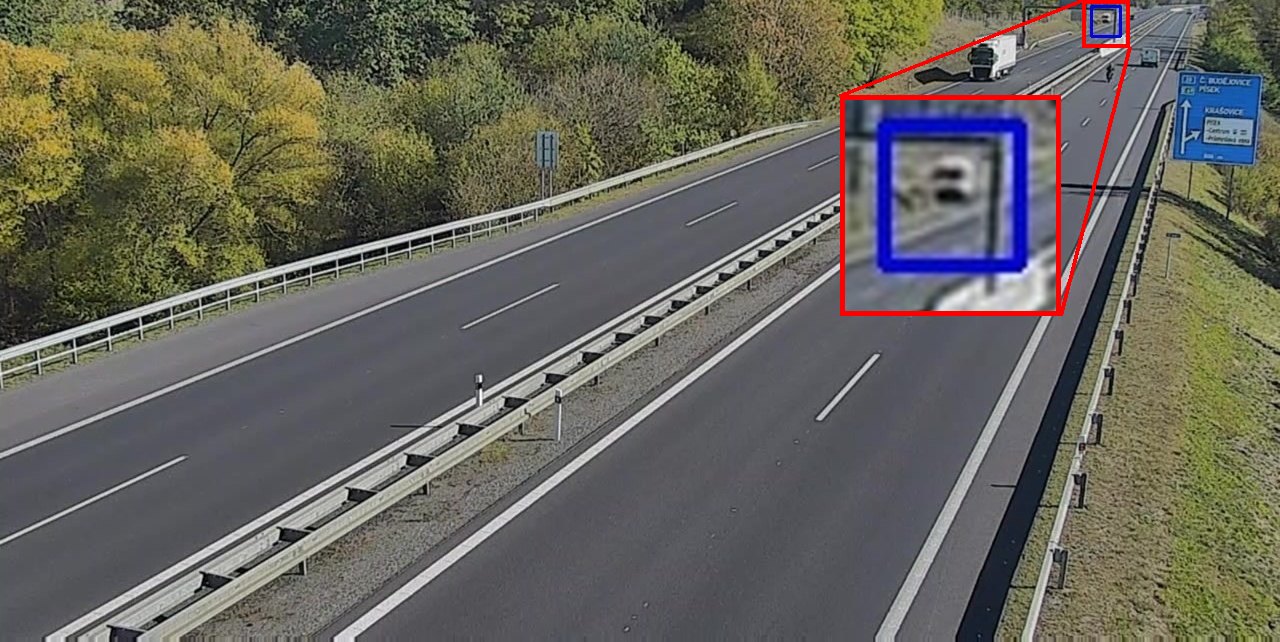
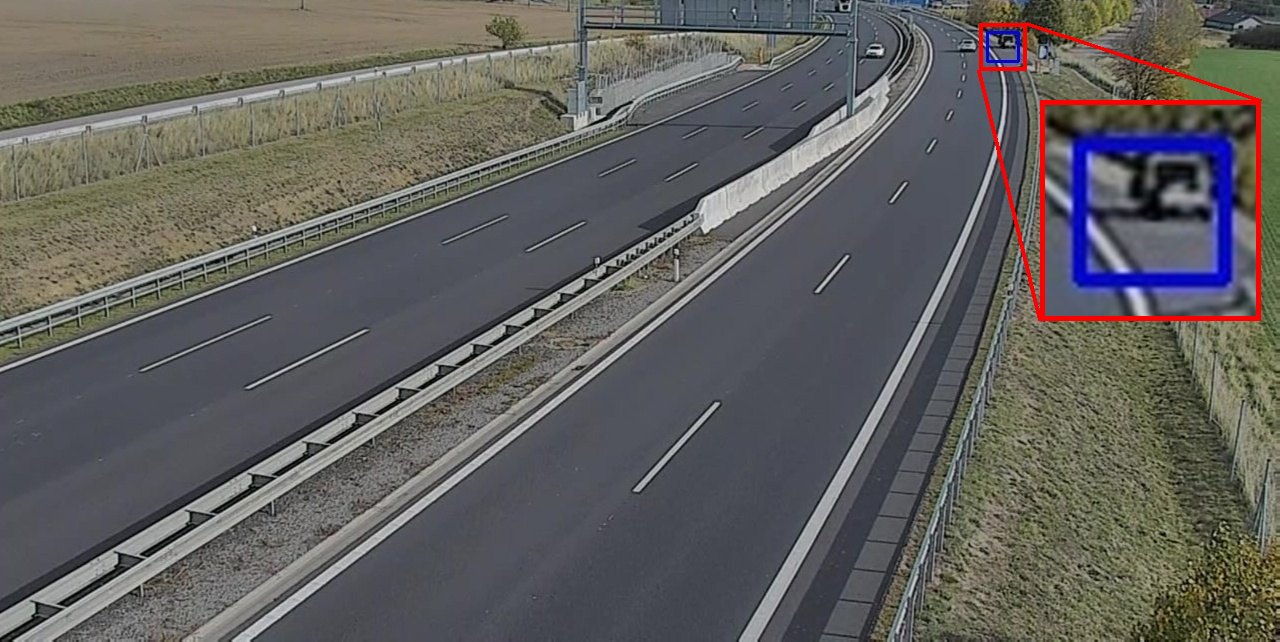
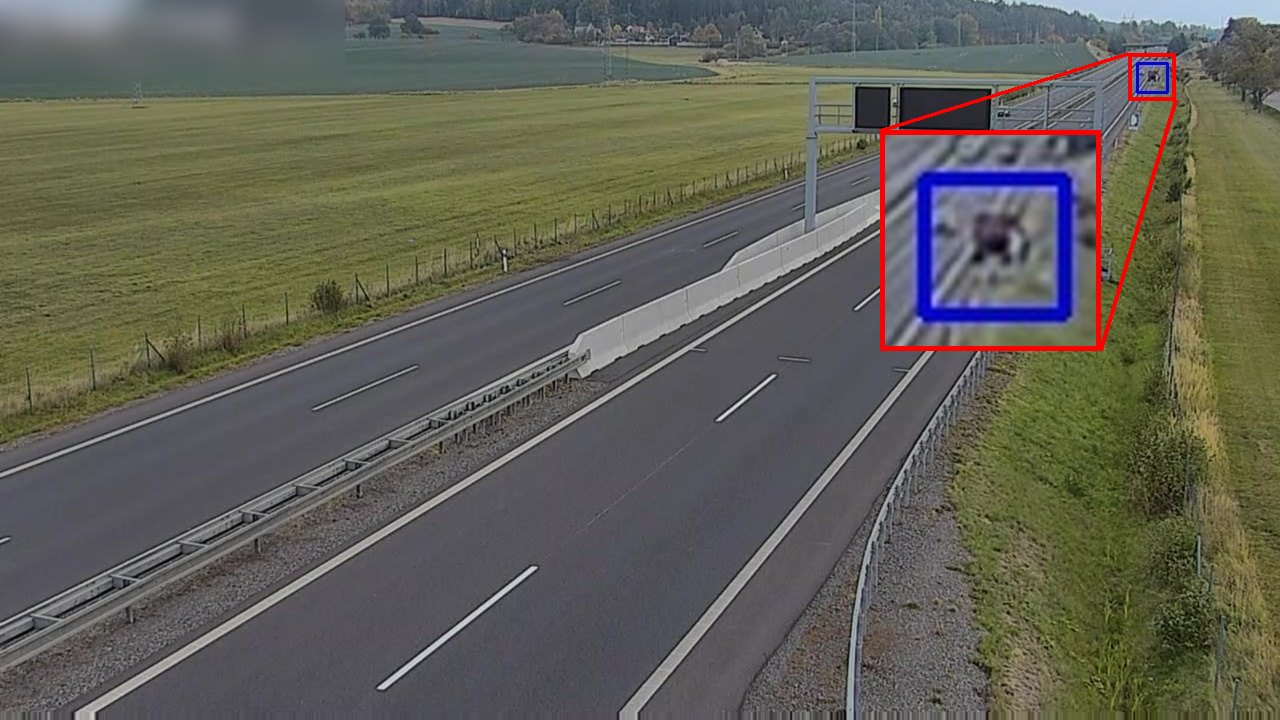
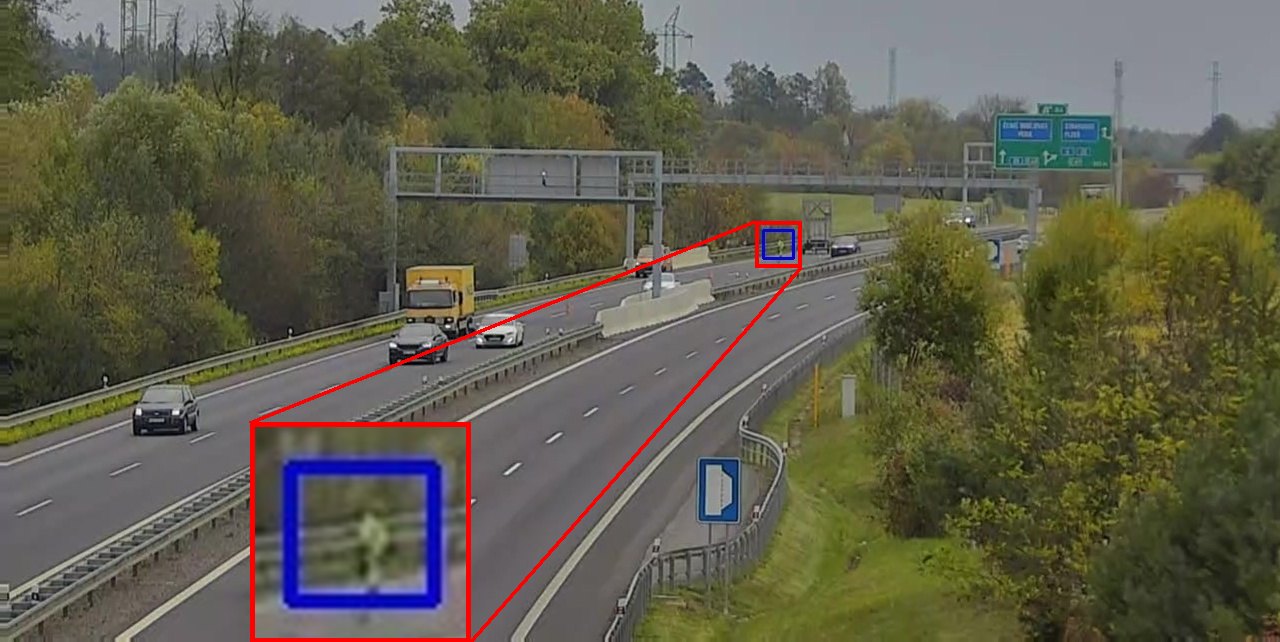
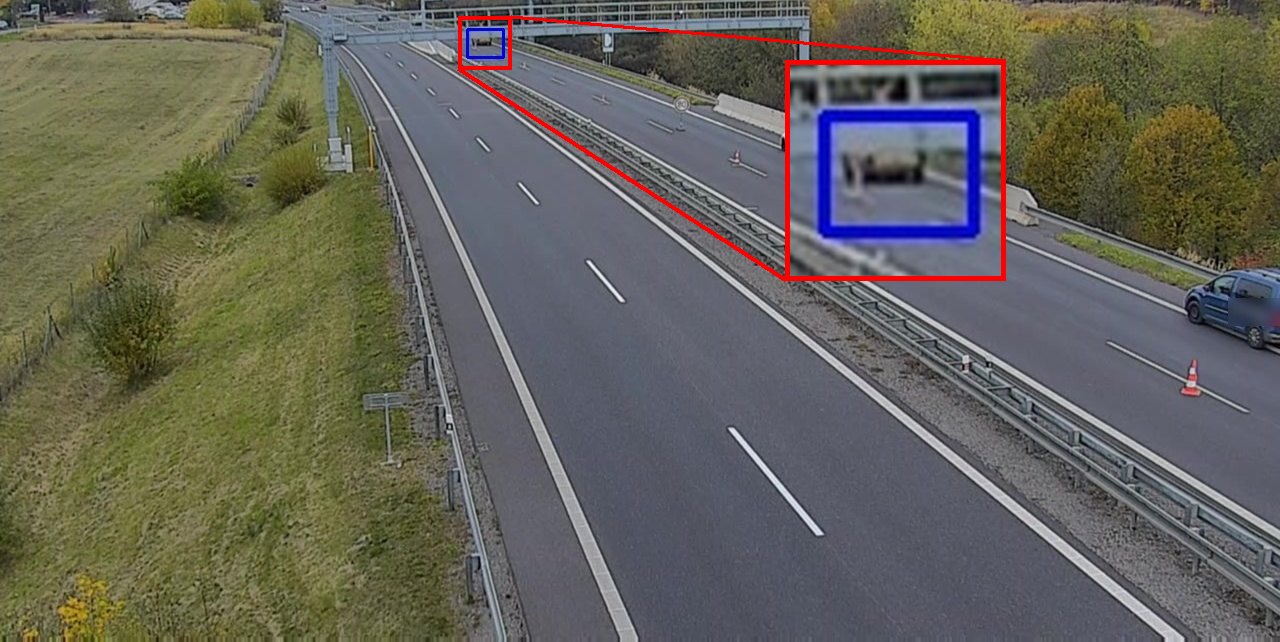
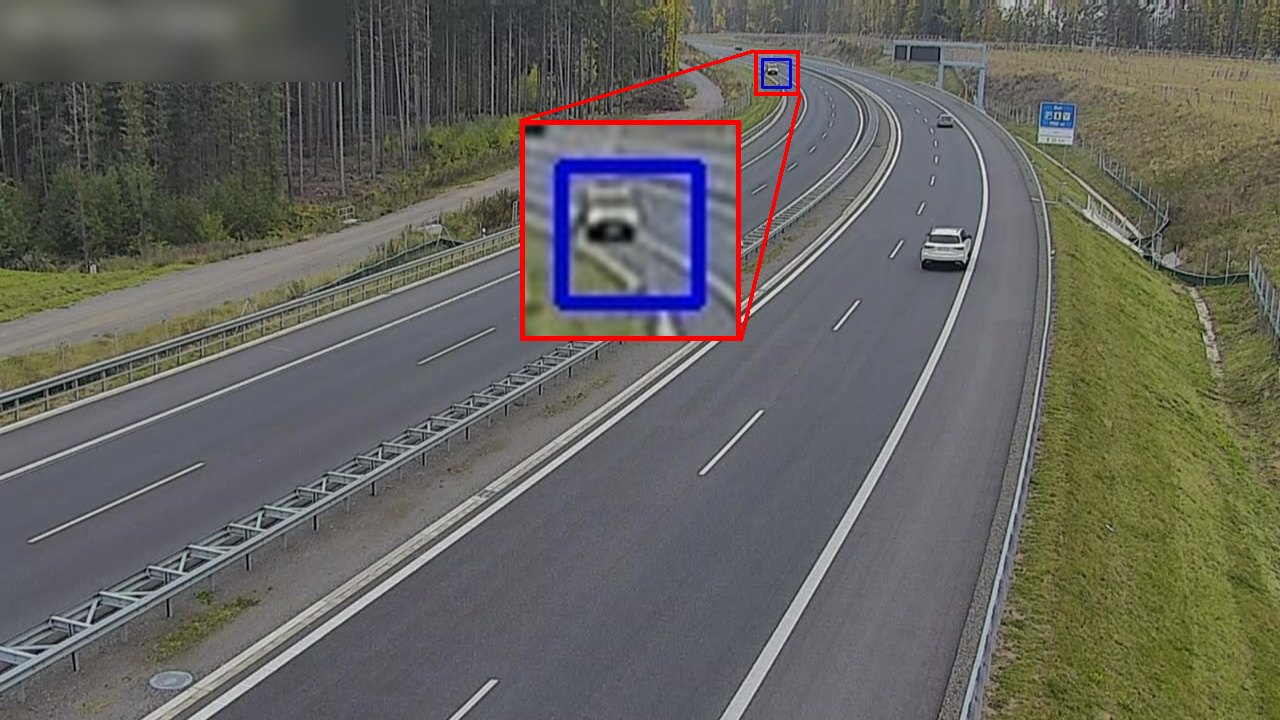
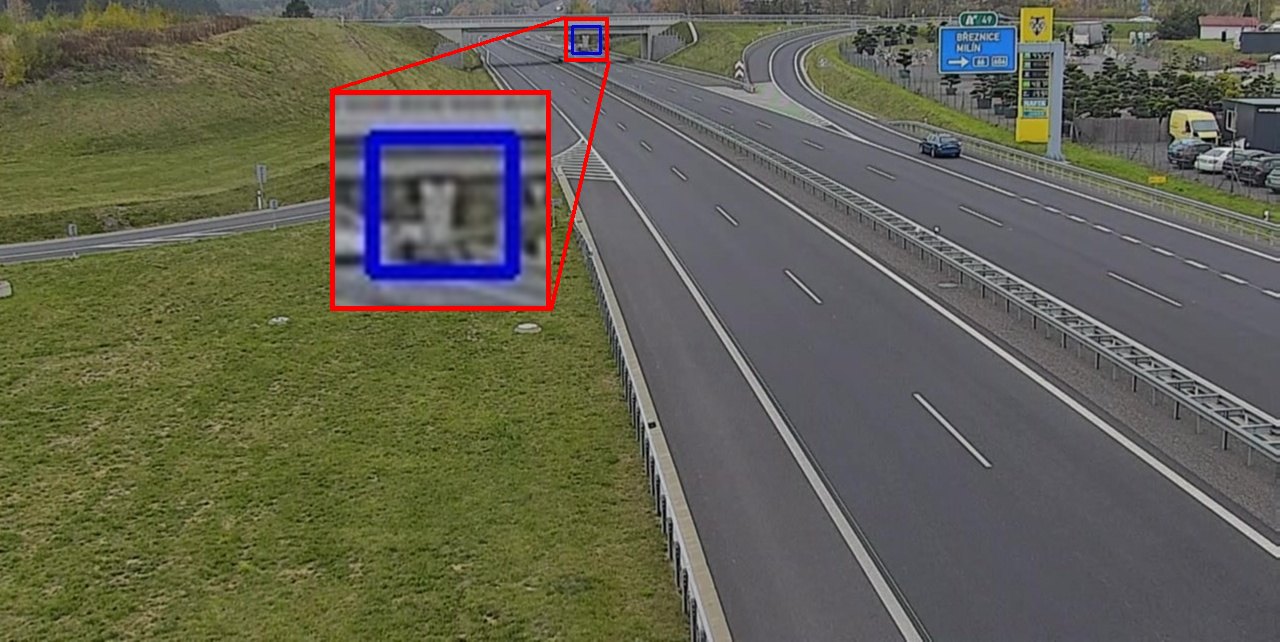
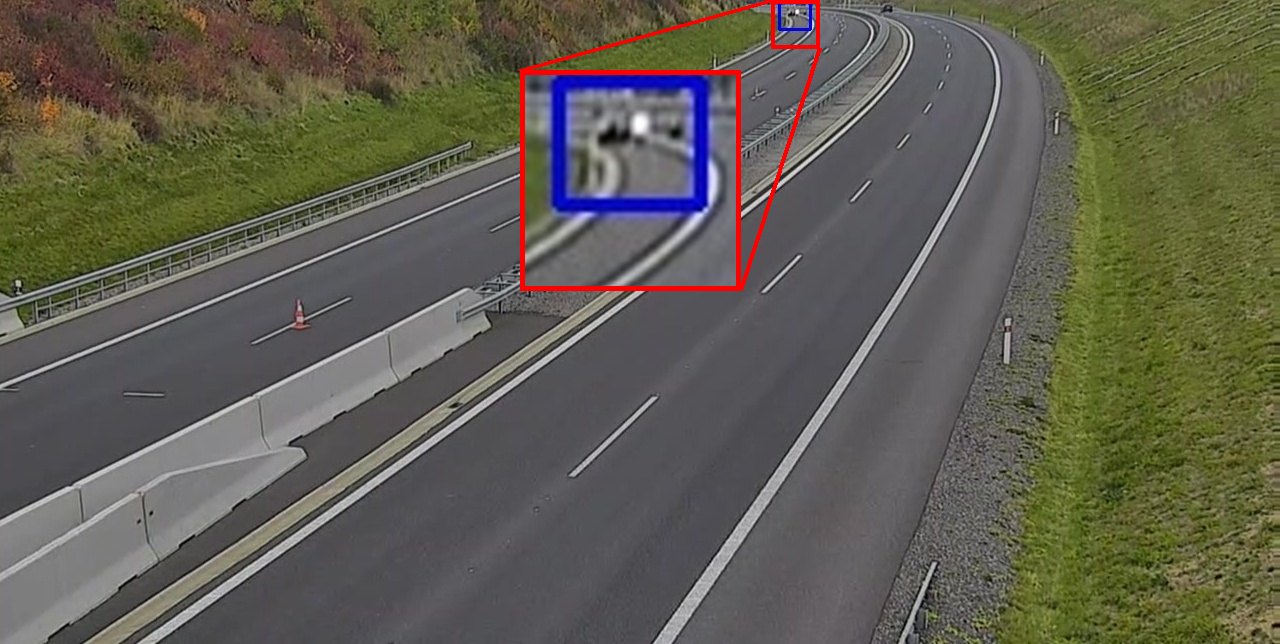
Verkliga detekteringar från motorvägskameror efter uppdateringen. Den röda ramen visar en förstorad detalj av det systemet upptäckte – ofta ett objekt på bara några pixlar.
Mycket avlägset stillastående fordon på bara några pixlar, upptäckt och visat förstorat För blotta ögat är detta stillastående fordon nästan osynligt: det är mycket långt från kameran och smälter in i bakgrunden. Den förstorade detaljen visar fordonet som våra algoritmer upptäckte.Liten mörk bil stillastående i skugga långt från trafikkameran, upptäckt och visad förstorad En svår detektering: den stillastående bilen är liten, mörk och står i skugga långt från kameran, så den är lätt att förbise. Den förstorade detaljen visar fordonet som våra algoritmer upptäckte.Avlägset stillastående fordon en solig dag Fordonet stannade långt från kameran och upptar bara några pixlar i bilden. Den förbättrade algoritmen upptäcker det ändå tillförlitligt.Stillastående fordon nästan vid horisonten Fordonet är så långt bort att det nästan smälter samman med bakgrunden. Ändå upptäckte systemet det som ett stillastående objekt.Avlägset stillastående fordon på en lång rak motorväg Ett så avlägset fordon i kamerabilden är lätt att missa. Tack vare den längre detekteringsräckvidden upptäcker systemet det nu.Avlägset stillastående fordon i öppet landskap Avlägsna objekt får särskild uppmärksamhet – de bedöms av andra algoritmer än objekt nära kameran.Stillastående fordon på bara några pixlar I kamerabilden är fordonet bara en liten prick. Den förstorade detaljen visar vad systemet upptäckte.Avlägset stillastående fordon på hösten Fordonet stannade långt från kameran och upptar bara några pixlar i bilden. Den förbättrade algoritmen upptäcker det ändå tillförlitligt.Avlägset stillastående fordon på en kurvig motorväg Ett så avlägset fordon i kamerabilden är lätt att missa. Tack vare den längre detekteringsräckvidden upptäcker systemet det nu.Avlägset stillastående fordon en mulen dag Avlägsna objekt får särskild uppmärksamhet – de bedöms av andra algoritmer än objekt nära kameran.Person på motorvägen långt från kameran Inte bara fordon: systemet upptäckte också en person på motorvägen långt från kameran – en situation som operatören behöver känna till direkt.Stillastående fordon högst upp i kamerabilden Fordonet är längst upp i bilden, där varje objekt är mycket litet. Detekteringen utökar kamerans effektiva räckvidd.Avlägset stillastående fordon på en motorväg genom skog Fordonet stannade långt från kameran och upptar bara några pixlar i bilden. Den förbättrade algoritmen upptäcker det ändå tillförlitligt.Stillastående fordon längst bort i kamerabilden Ett litet fordon längst bort i kamerabilden, upptäckt tack vare den längre detekteringsräckvidden.Stillastående fordon vid kanten av kamerabilden Fordonet är vid kanten av kamerabilden, där det är lätt att förbise. Systemet kände ändå igen det som ett stillastående objekt.
Testa på er egen video
Vill ni se hur vår programvara fungerar?
Skicka oss en inspelning från någon av era trafikkameror. Vi kör videon genom vår programvara och skickar tillbaka detekteringarna den hittade – både verkliga och falska.